 1 / 3
Modułowe ramię robota ReBeL dla robotów czworonożnych


Koszty sprzętu:
DOF
6
Masa
>40
kg
Udźwig
do 3
kg
Większe możliwości robotów czworonożnych dzięki ramieniu robotycznemu ReBeL: precyzja i wszechstronność
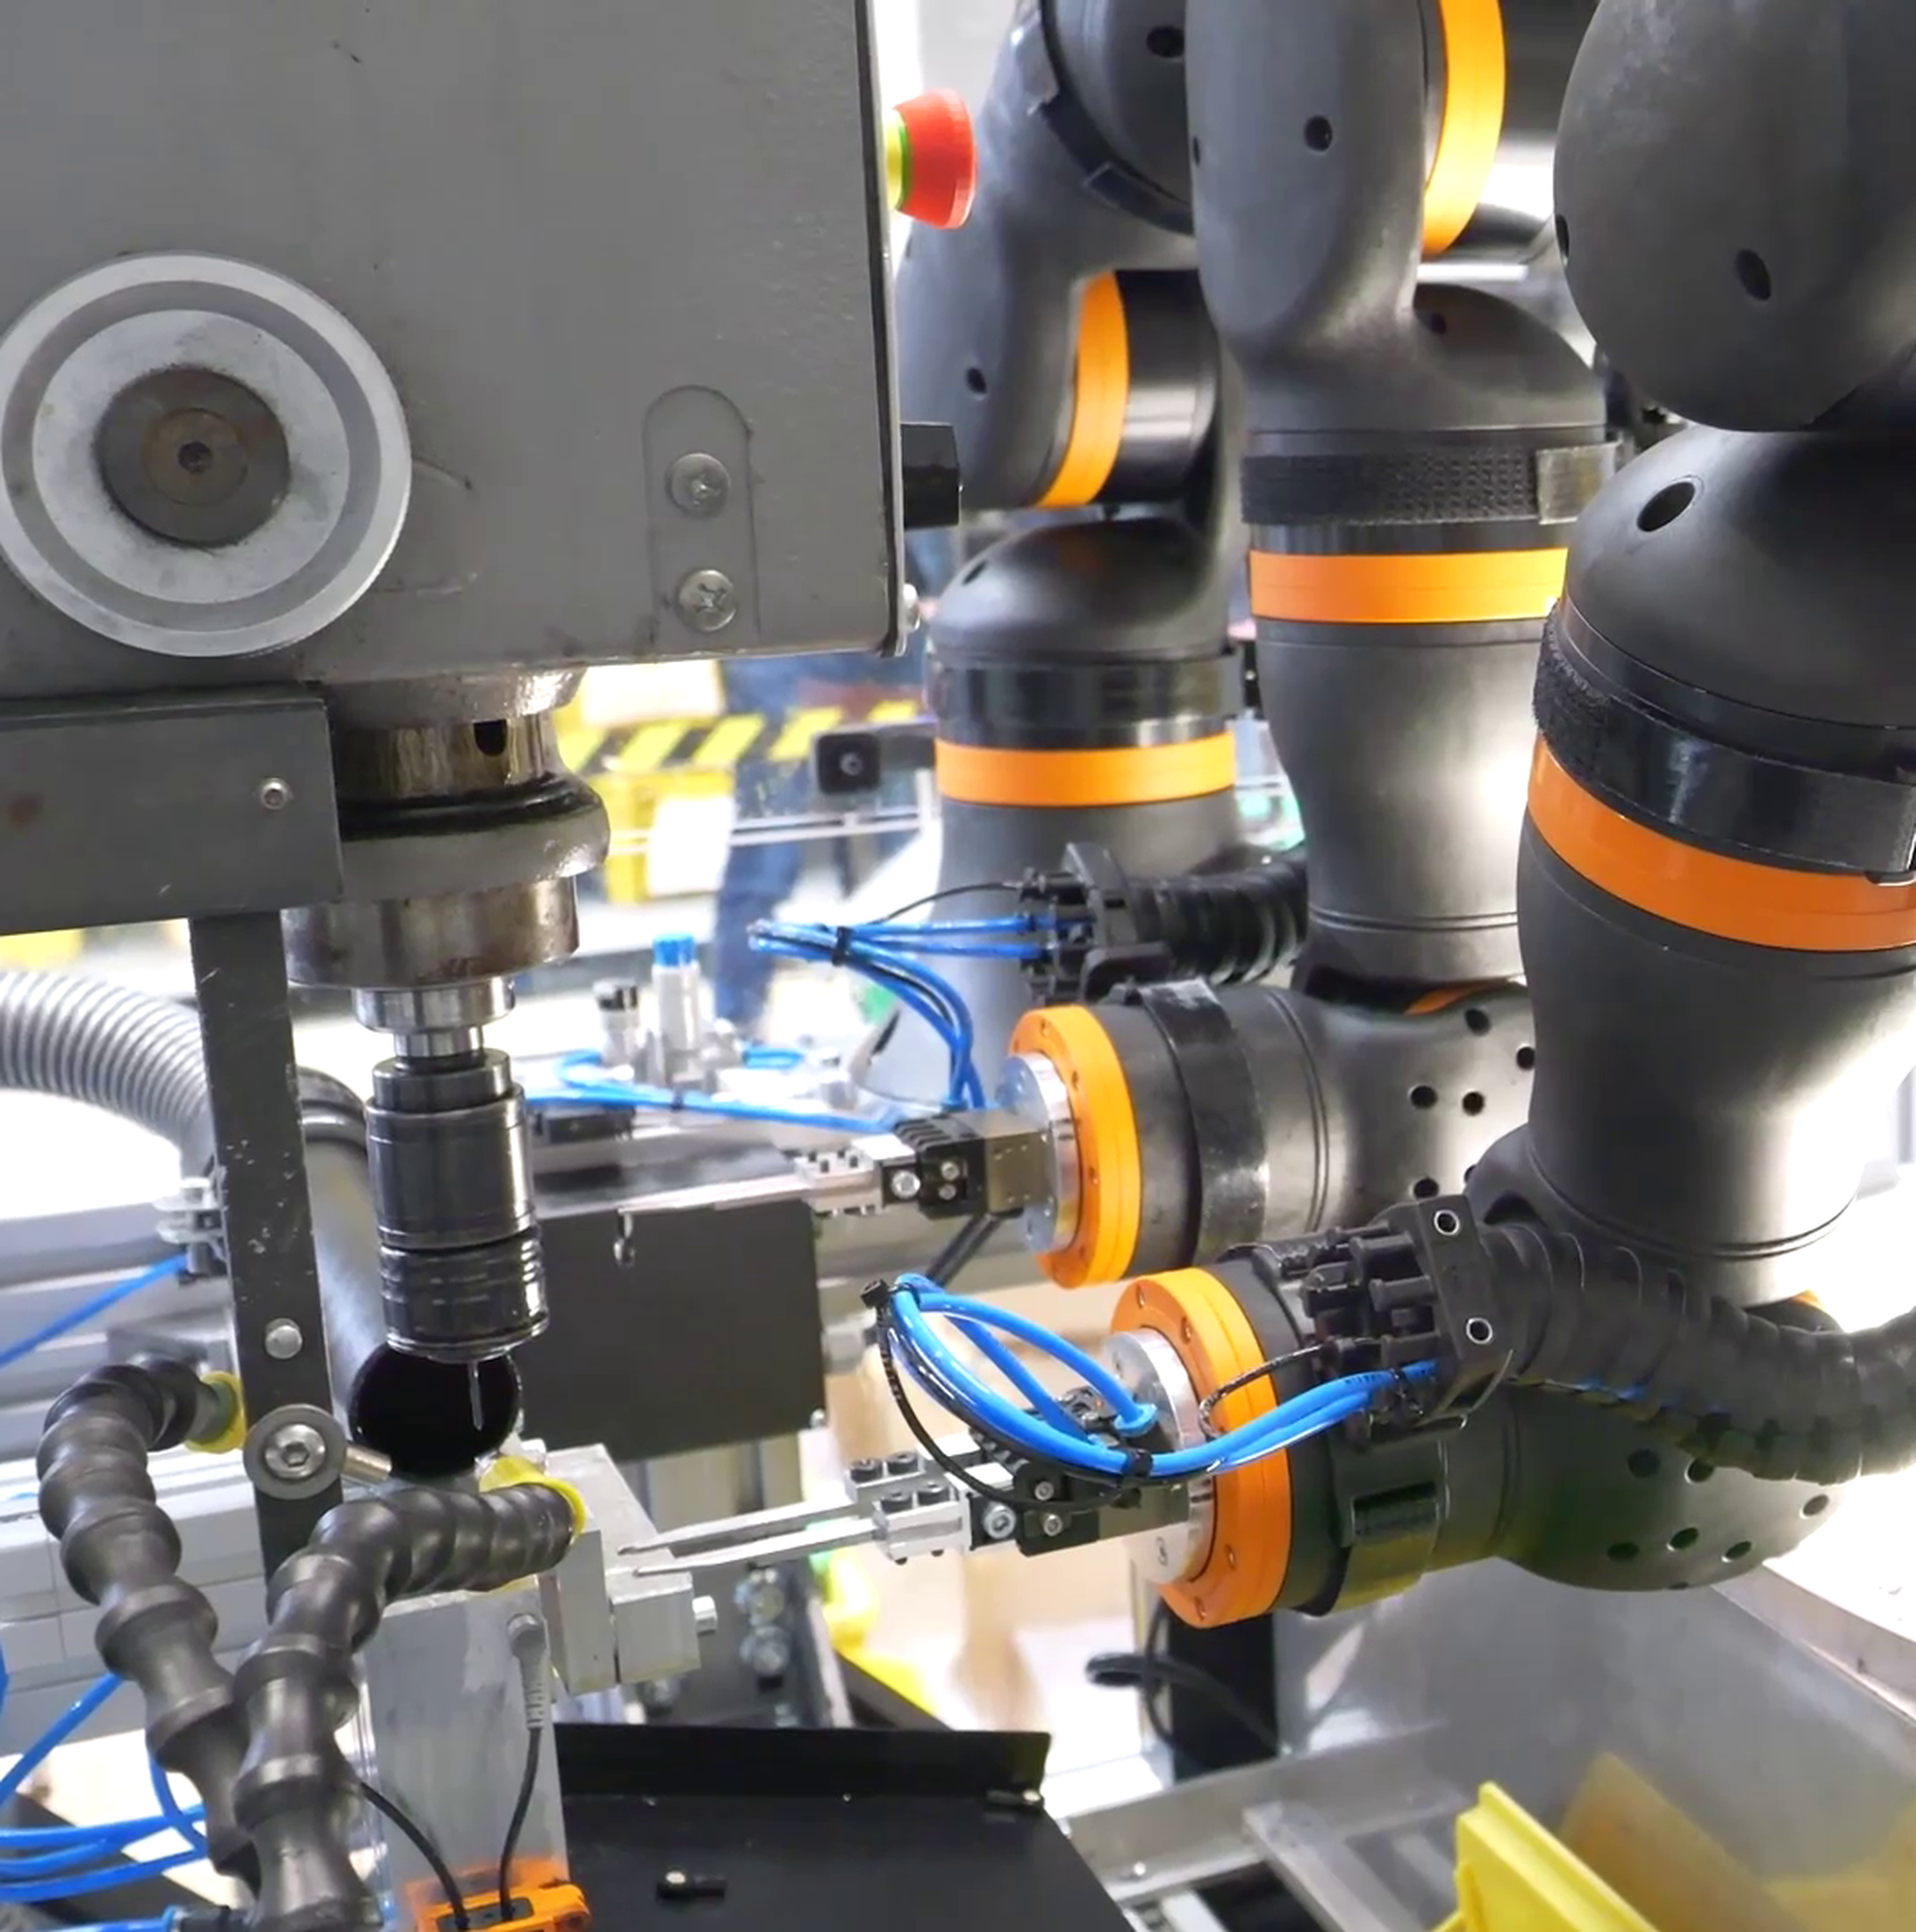
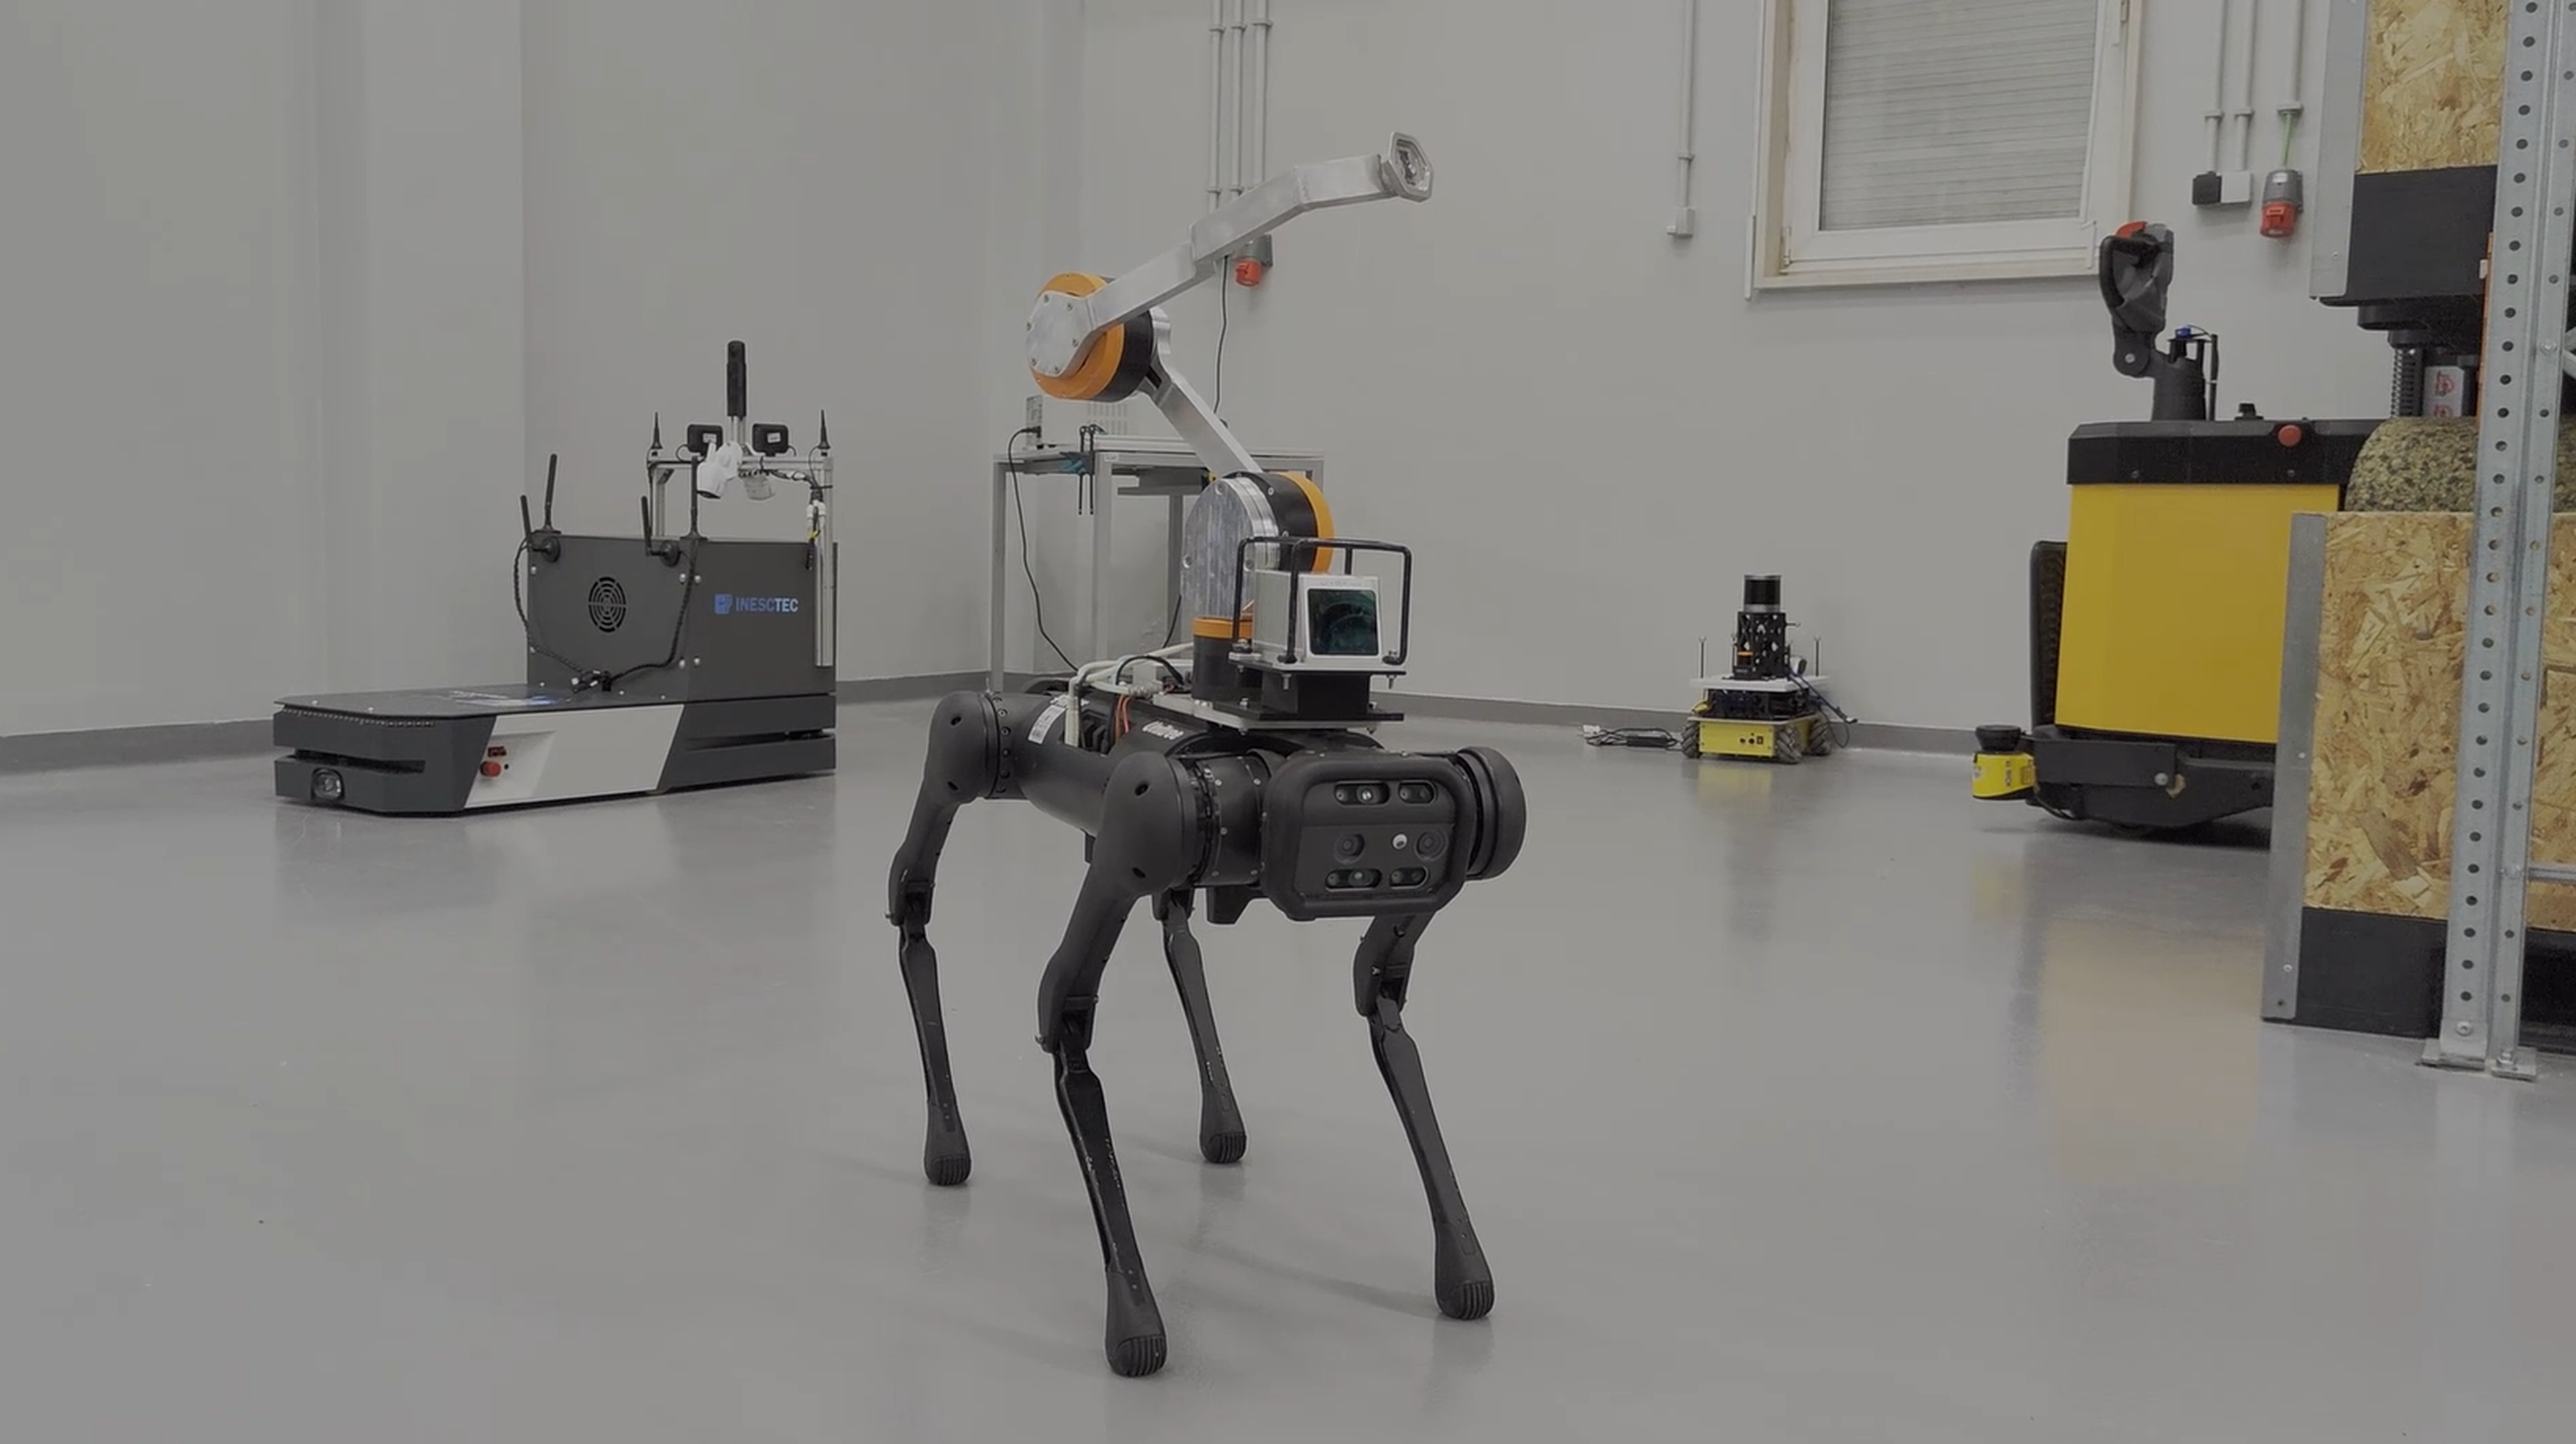
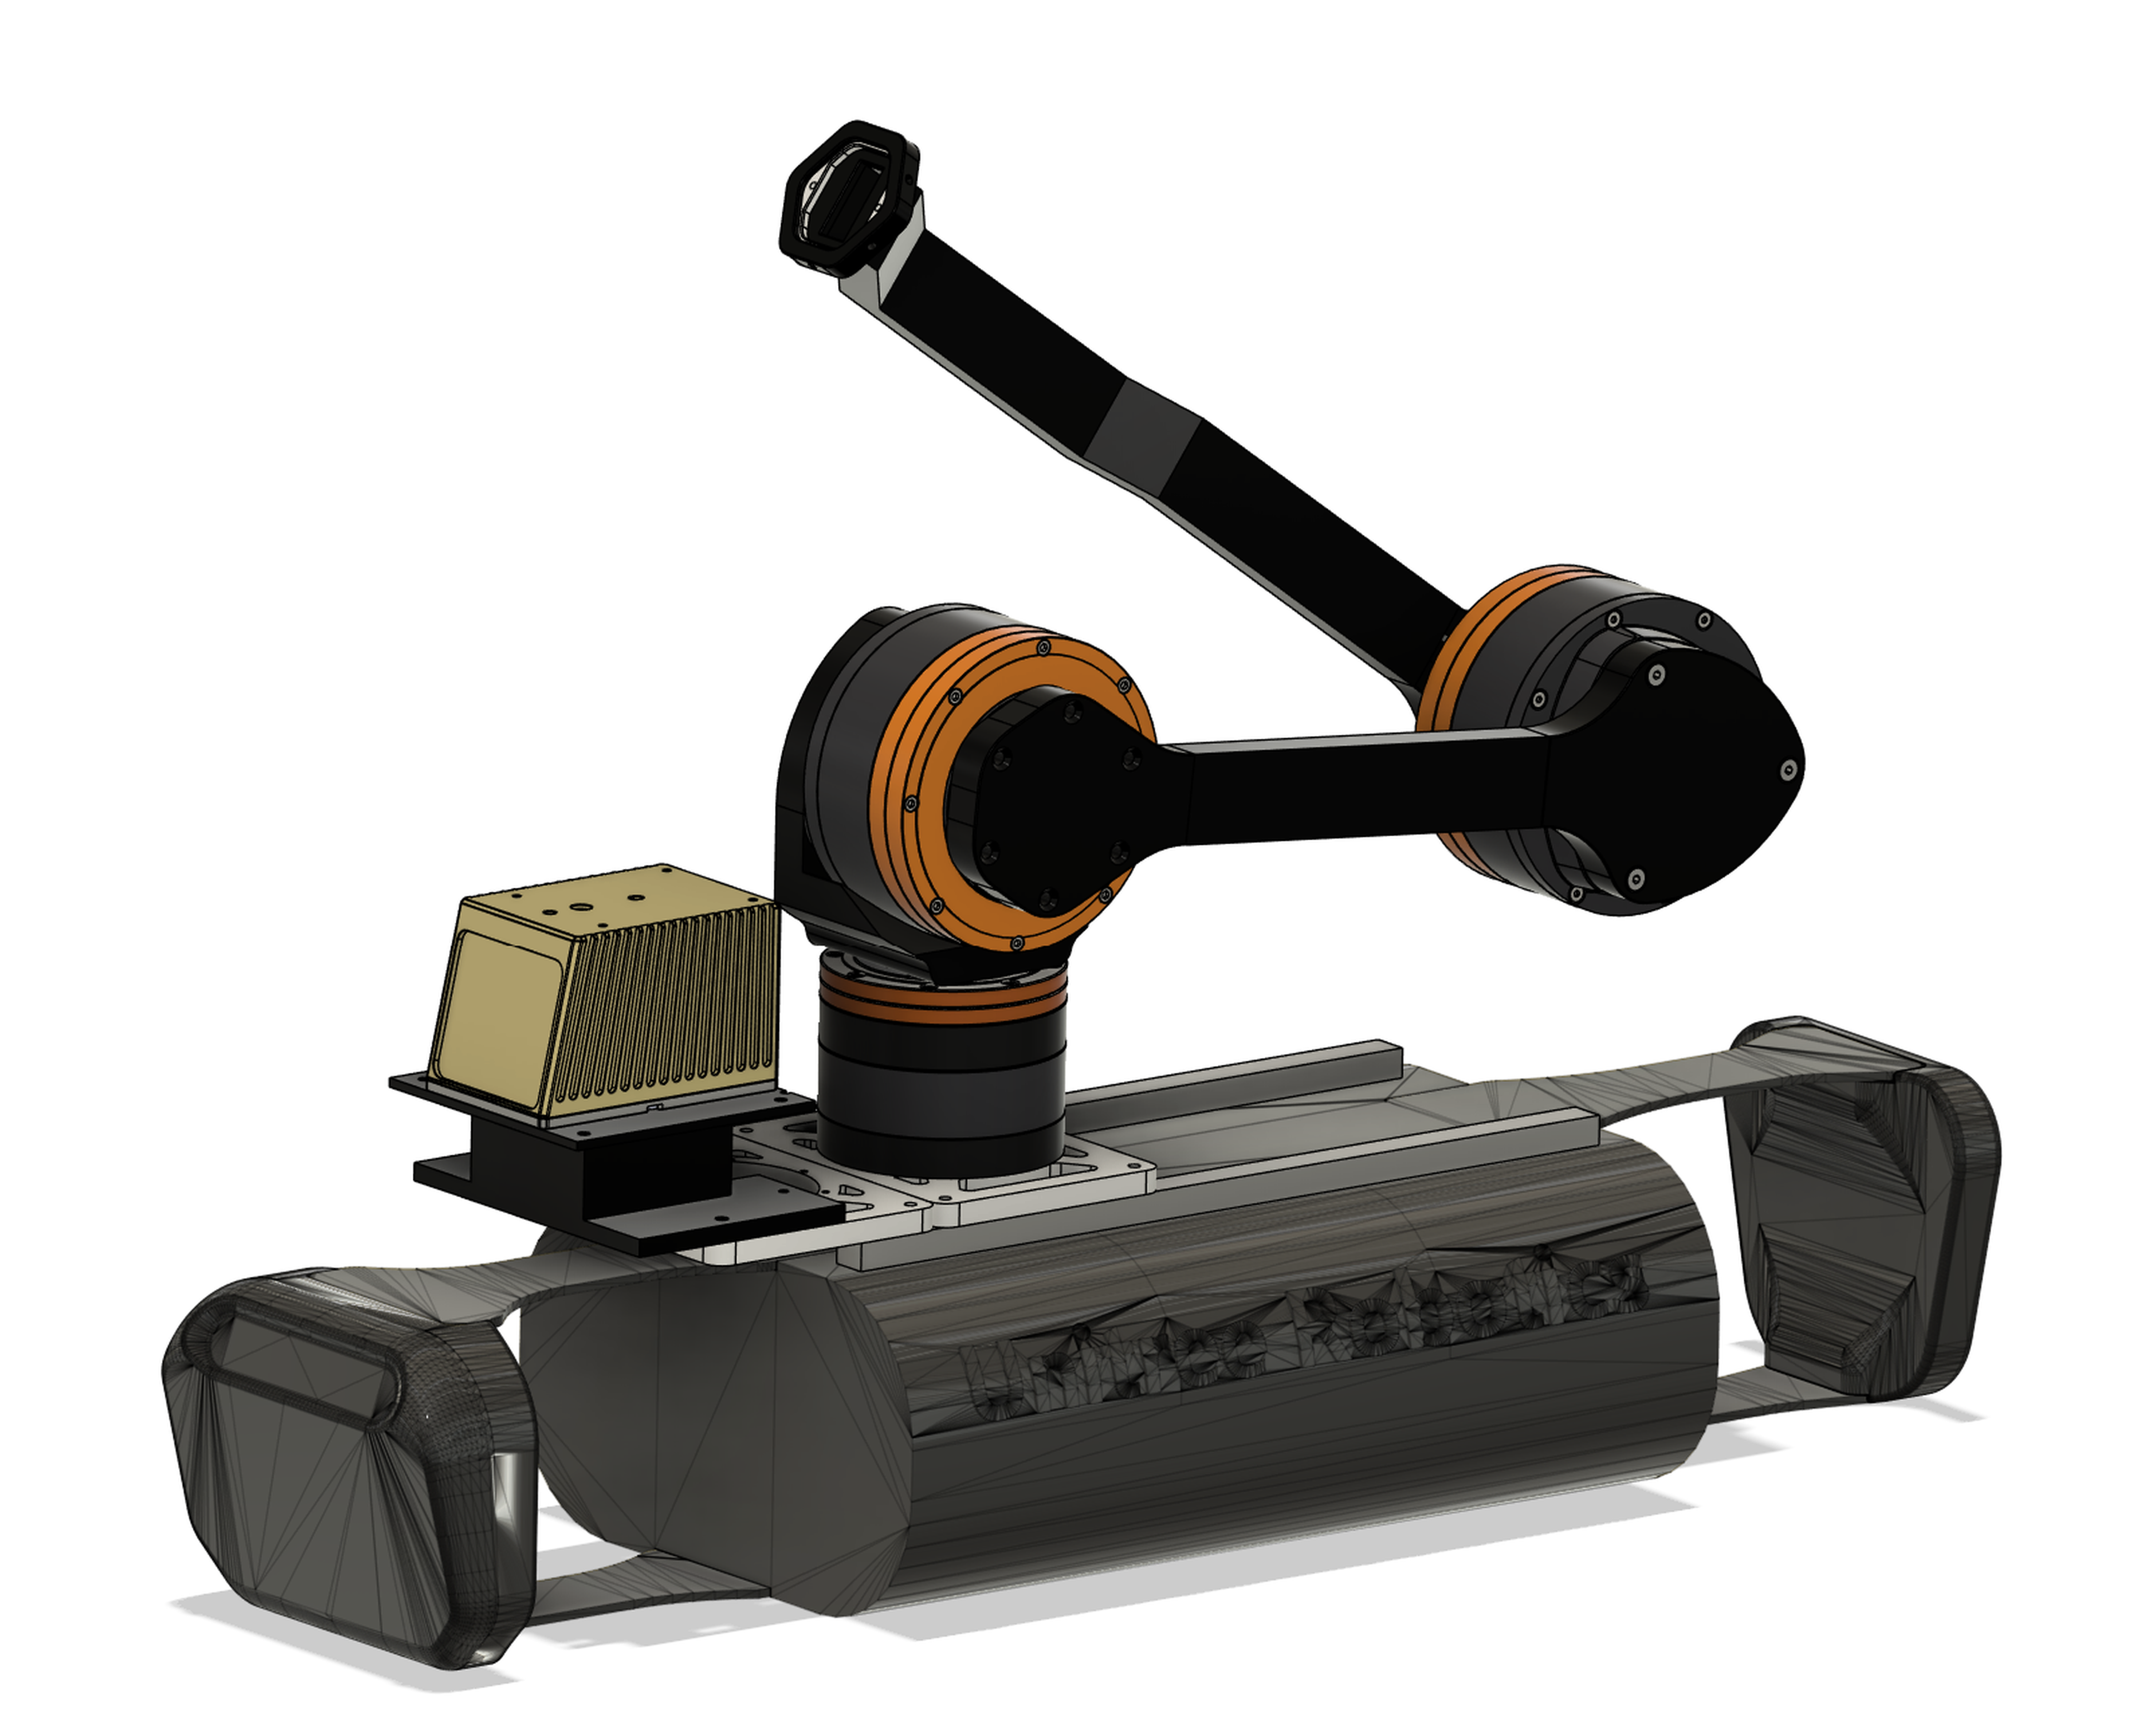
Roboty czworonożne doskonale sprawdzają się w zadaniach takich jak nadzór, inspekcja czy poszukiwanie i ratownictwo. Ich zastosowania ogranicza jednak brak możliwości precyzyjnej interakcji z obiektami. Ramię robotyczne ReBeL od igus, zaprojektowane specjalnie do integracji z robotami czworonożnymi, rozwiązuje ten problem, rozszerzając ich funkcjonalność. Dzięki lekkiej i modułowej konstrukcji ReBeL umożliwia zastosowania w rolnictwie, przemyśle i innych dziedzinach, oferując opłacalne i wydajne rozwiązanie.
Na czym polega zastosowanie?
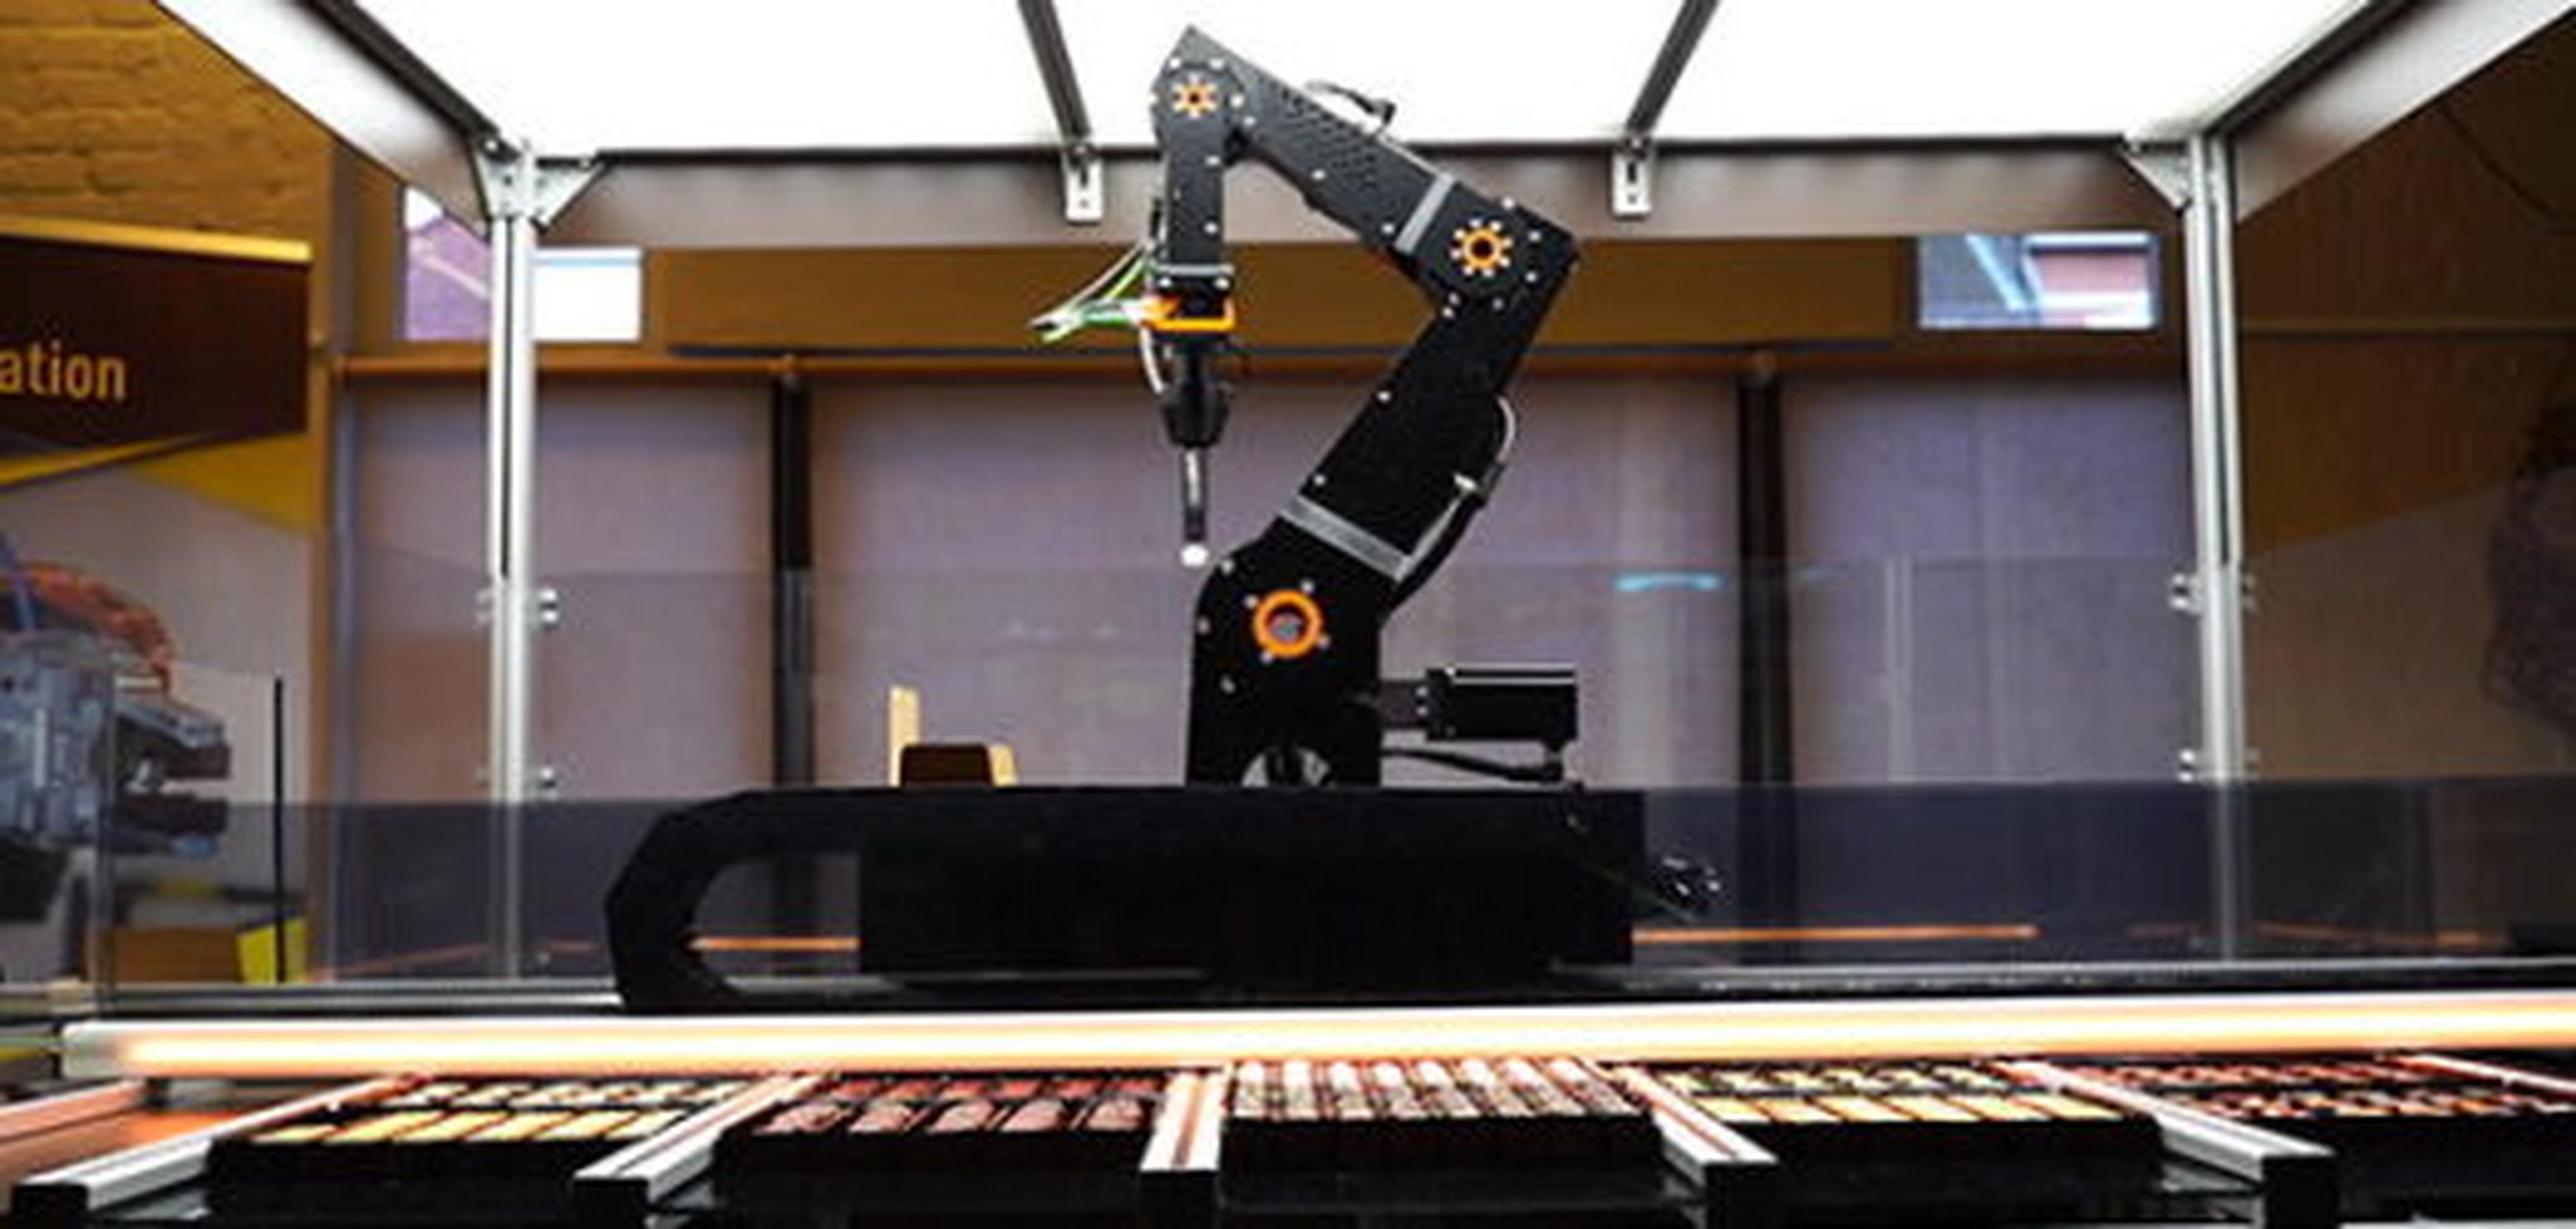
Ramię ReBeL rozszerza możliwości robotów czworonożnych, umożliwiając precyzyjną interakcję z obiektami, taką jak chwytanie, odkładanie czy manipulowanie narzędziami. Jego modułowa konstrukcja ułatwia wymianę narzędzi, zwiększając zakres zastosowań w różnych środowiskach.
Jakie są zalety rozwiązania?
Większa precyzja: modułowa konstrukcja zapewnia wysoką dokładność interakcji z obiektami.
Szersze możliwości zastosowania: rozszerza możliwości robotów czworonożnych w zadaniach rolniczych i przemysłowych.
Oszczędność kosztów: dzięki oszczędności 2 500 € zapewnia wydajność w rozsądnej cenie.
Jakie są zalety robota?
Ramię robotyczne ReBeL oferuje kilka wyróżniających się zalet:
Lekka konstrukcja: waży tylko 3 kg, co zapewnia równowagę i stabilność robota czworonożnego.
Wysoki udźwig: przenosi do 2,5 kg, przewyższając modele w podobnej cenie.
Integracja z ROS: sterowanie systemem w czasie rzeczywistym i testowanie algorytmów usprawniają pracę.
Nowe standardy robotyki czworonożnej z ReBeL
Ramię robotyczne ReBeL czyni z robotów czworonożnych wszechstronne narzędzia zdolne do precyzyjnych interakcji. Dzięki opłacalnej, lekkiej i modułowej konstrukcji poprawia stabilność i rozszerza możliwości zastosowań w różnych branżach. Łącząc funkcjonalność z przystępną ceną, ReBeL zwiększa potencjał robotów czworonożnych w rzeczywistych zastosowaniach.
2 Components