 1 / 3
Chwytanie ciastek chwytakiem 3-palczastym


Koszty sprzętu:
Koszty projektu
12 218,47
€
DOF
6
Powtarzalność
0,03
mm
Delikatne przenoszenie ciastek z SoftGripping i Universal Robots
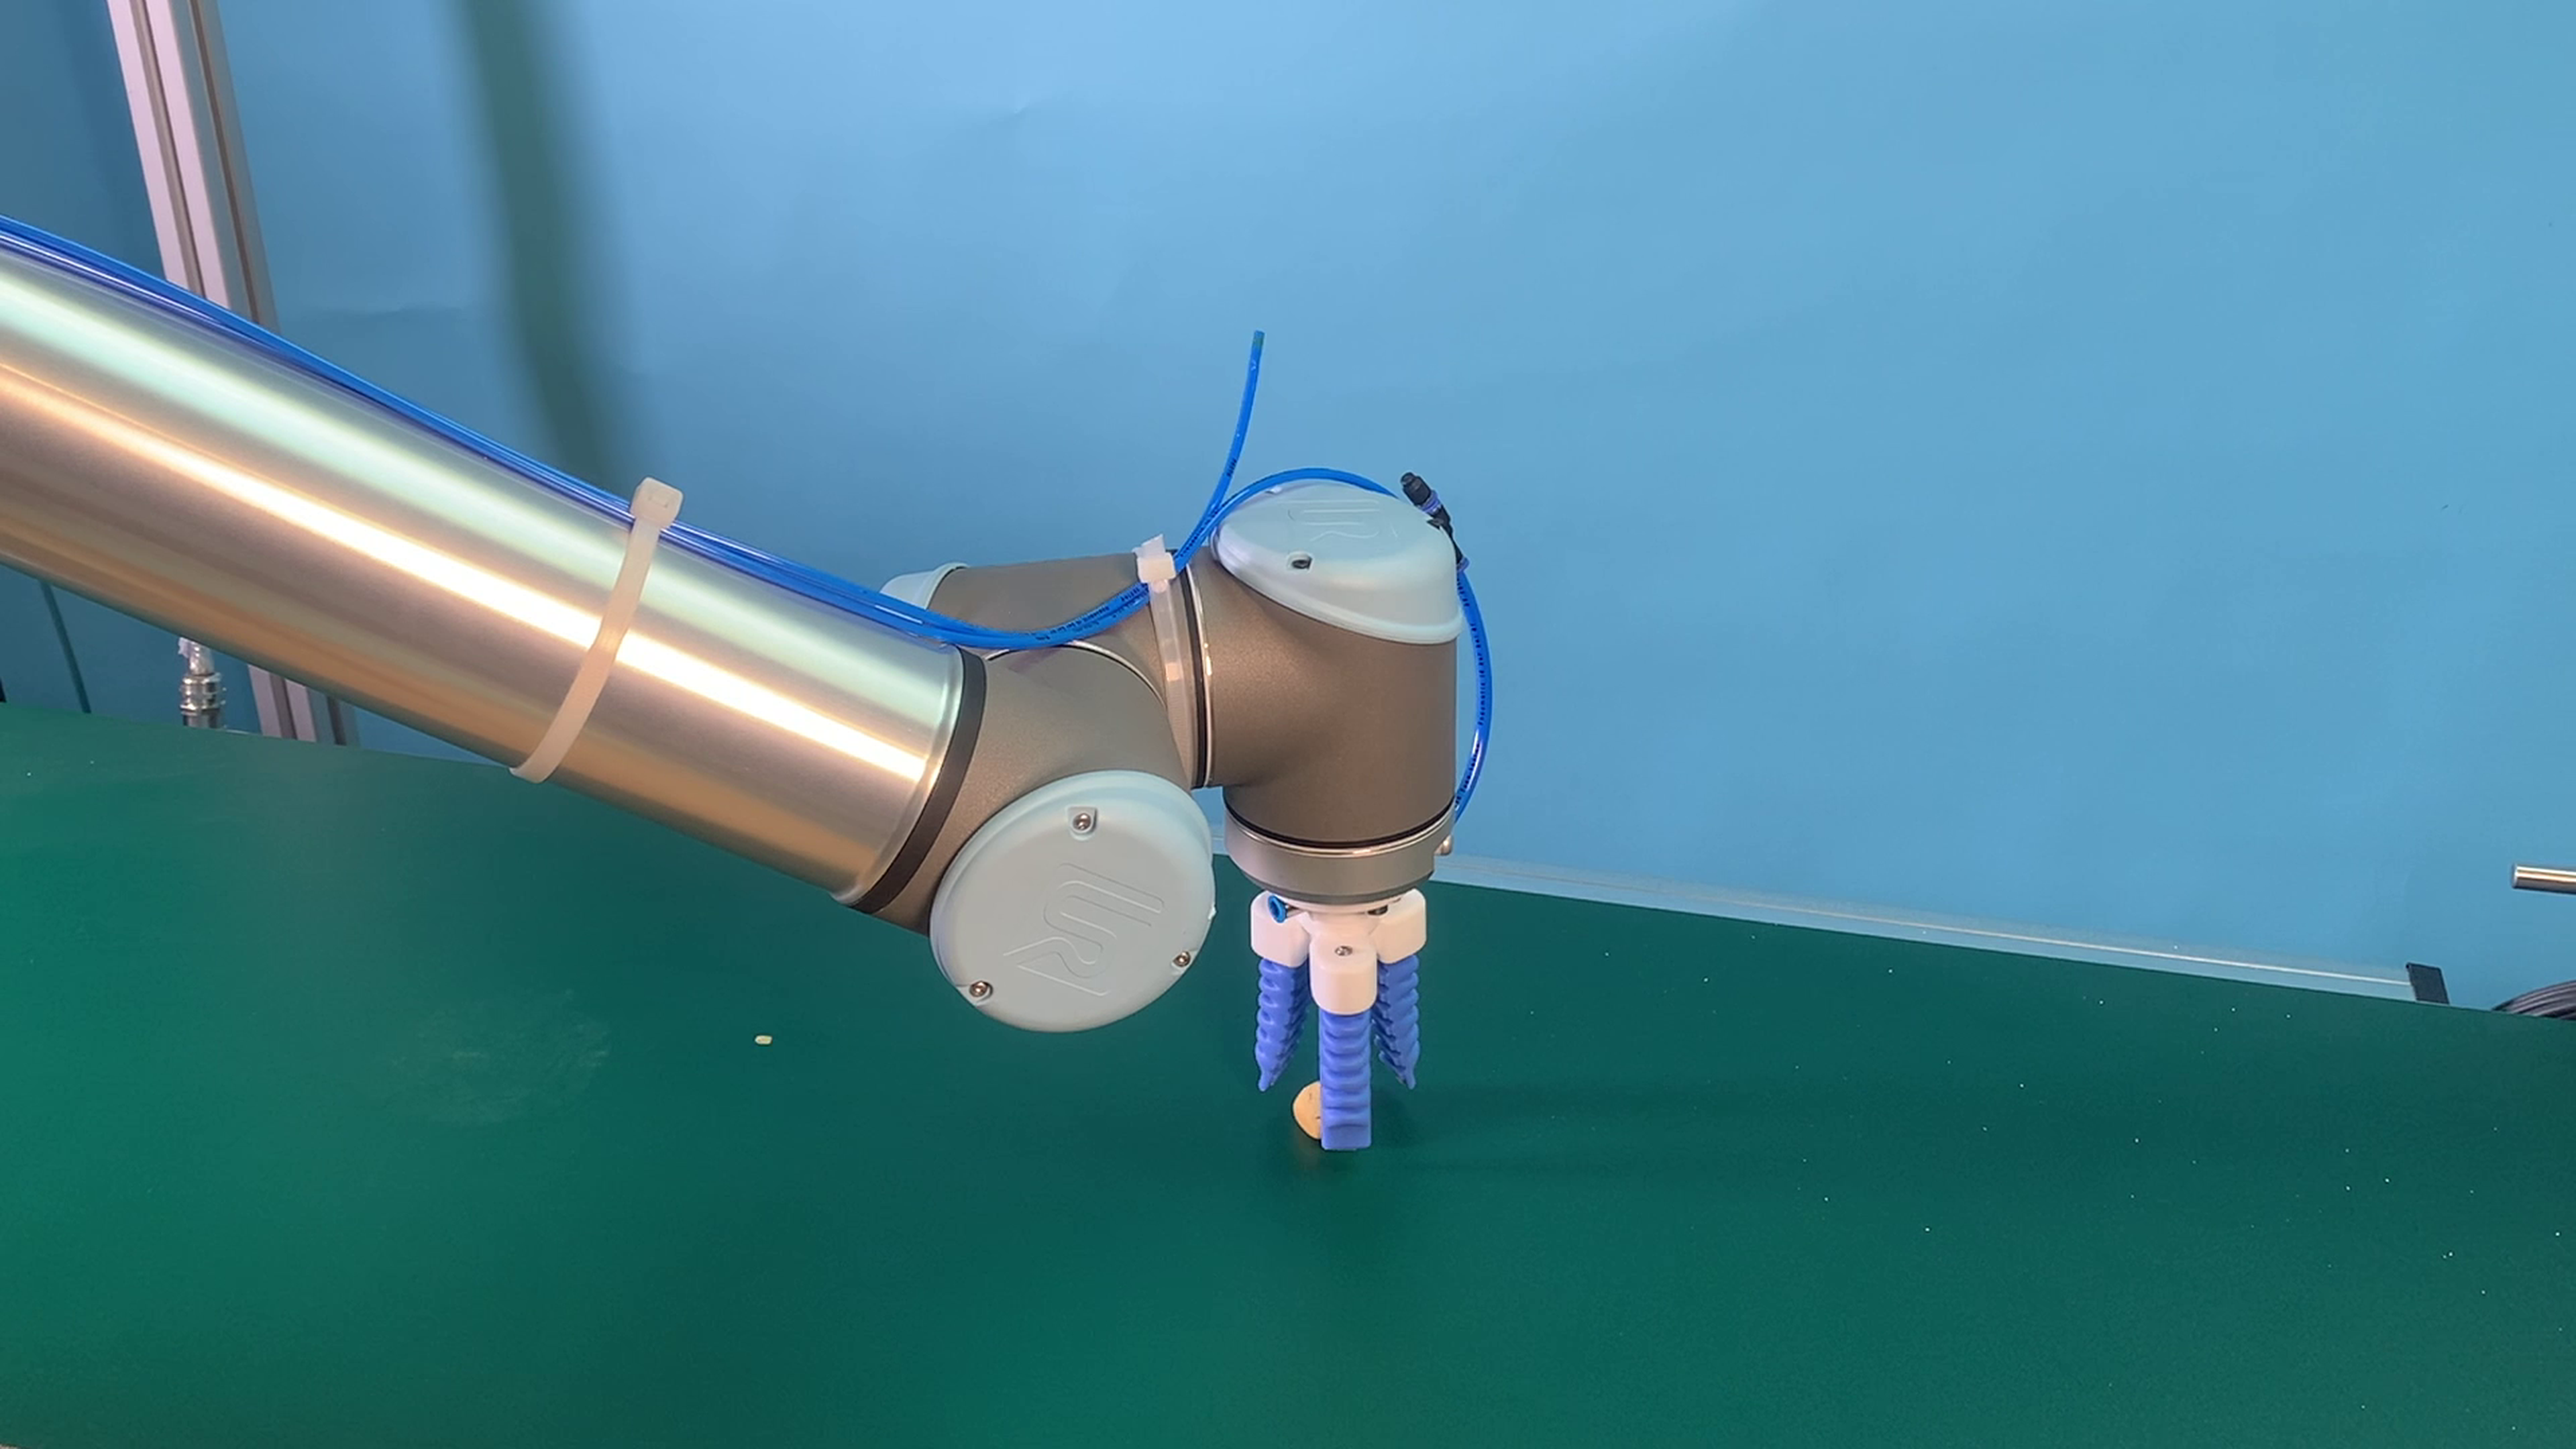
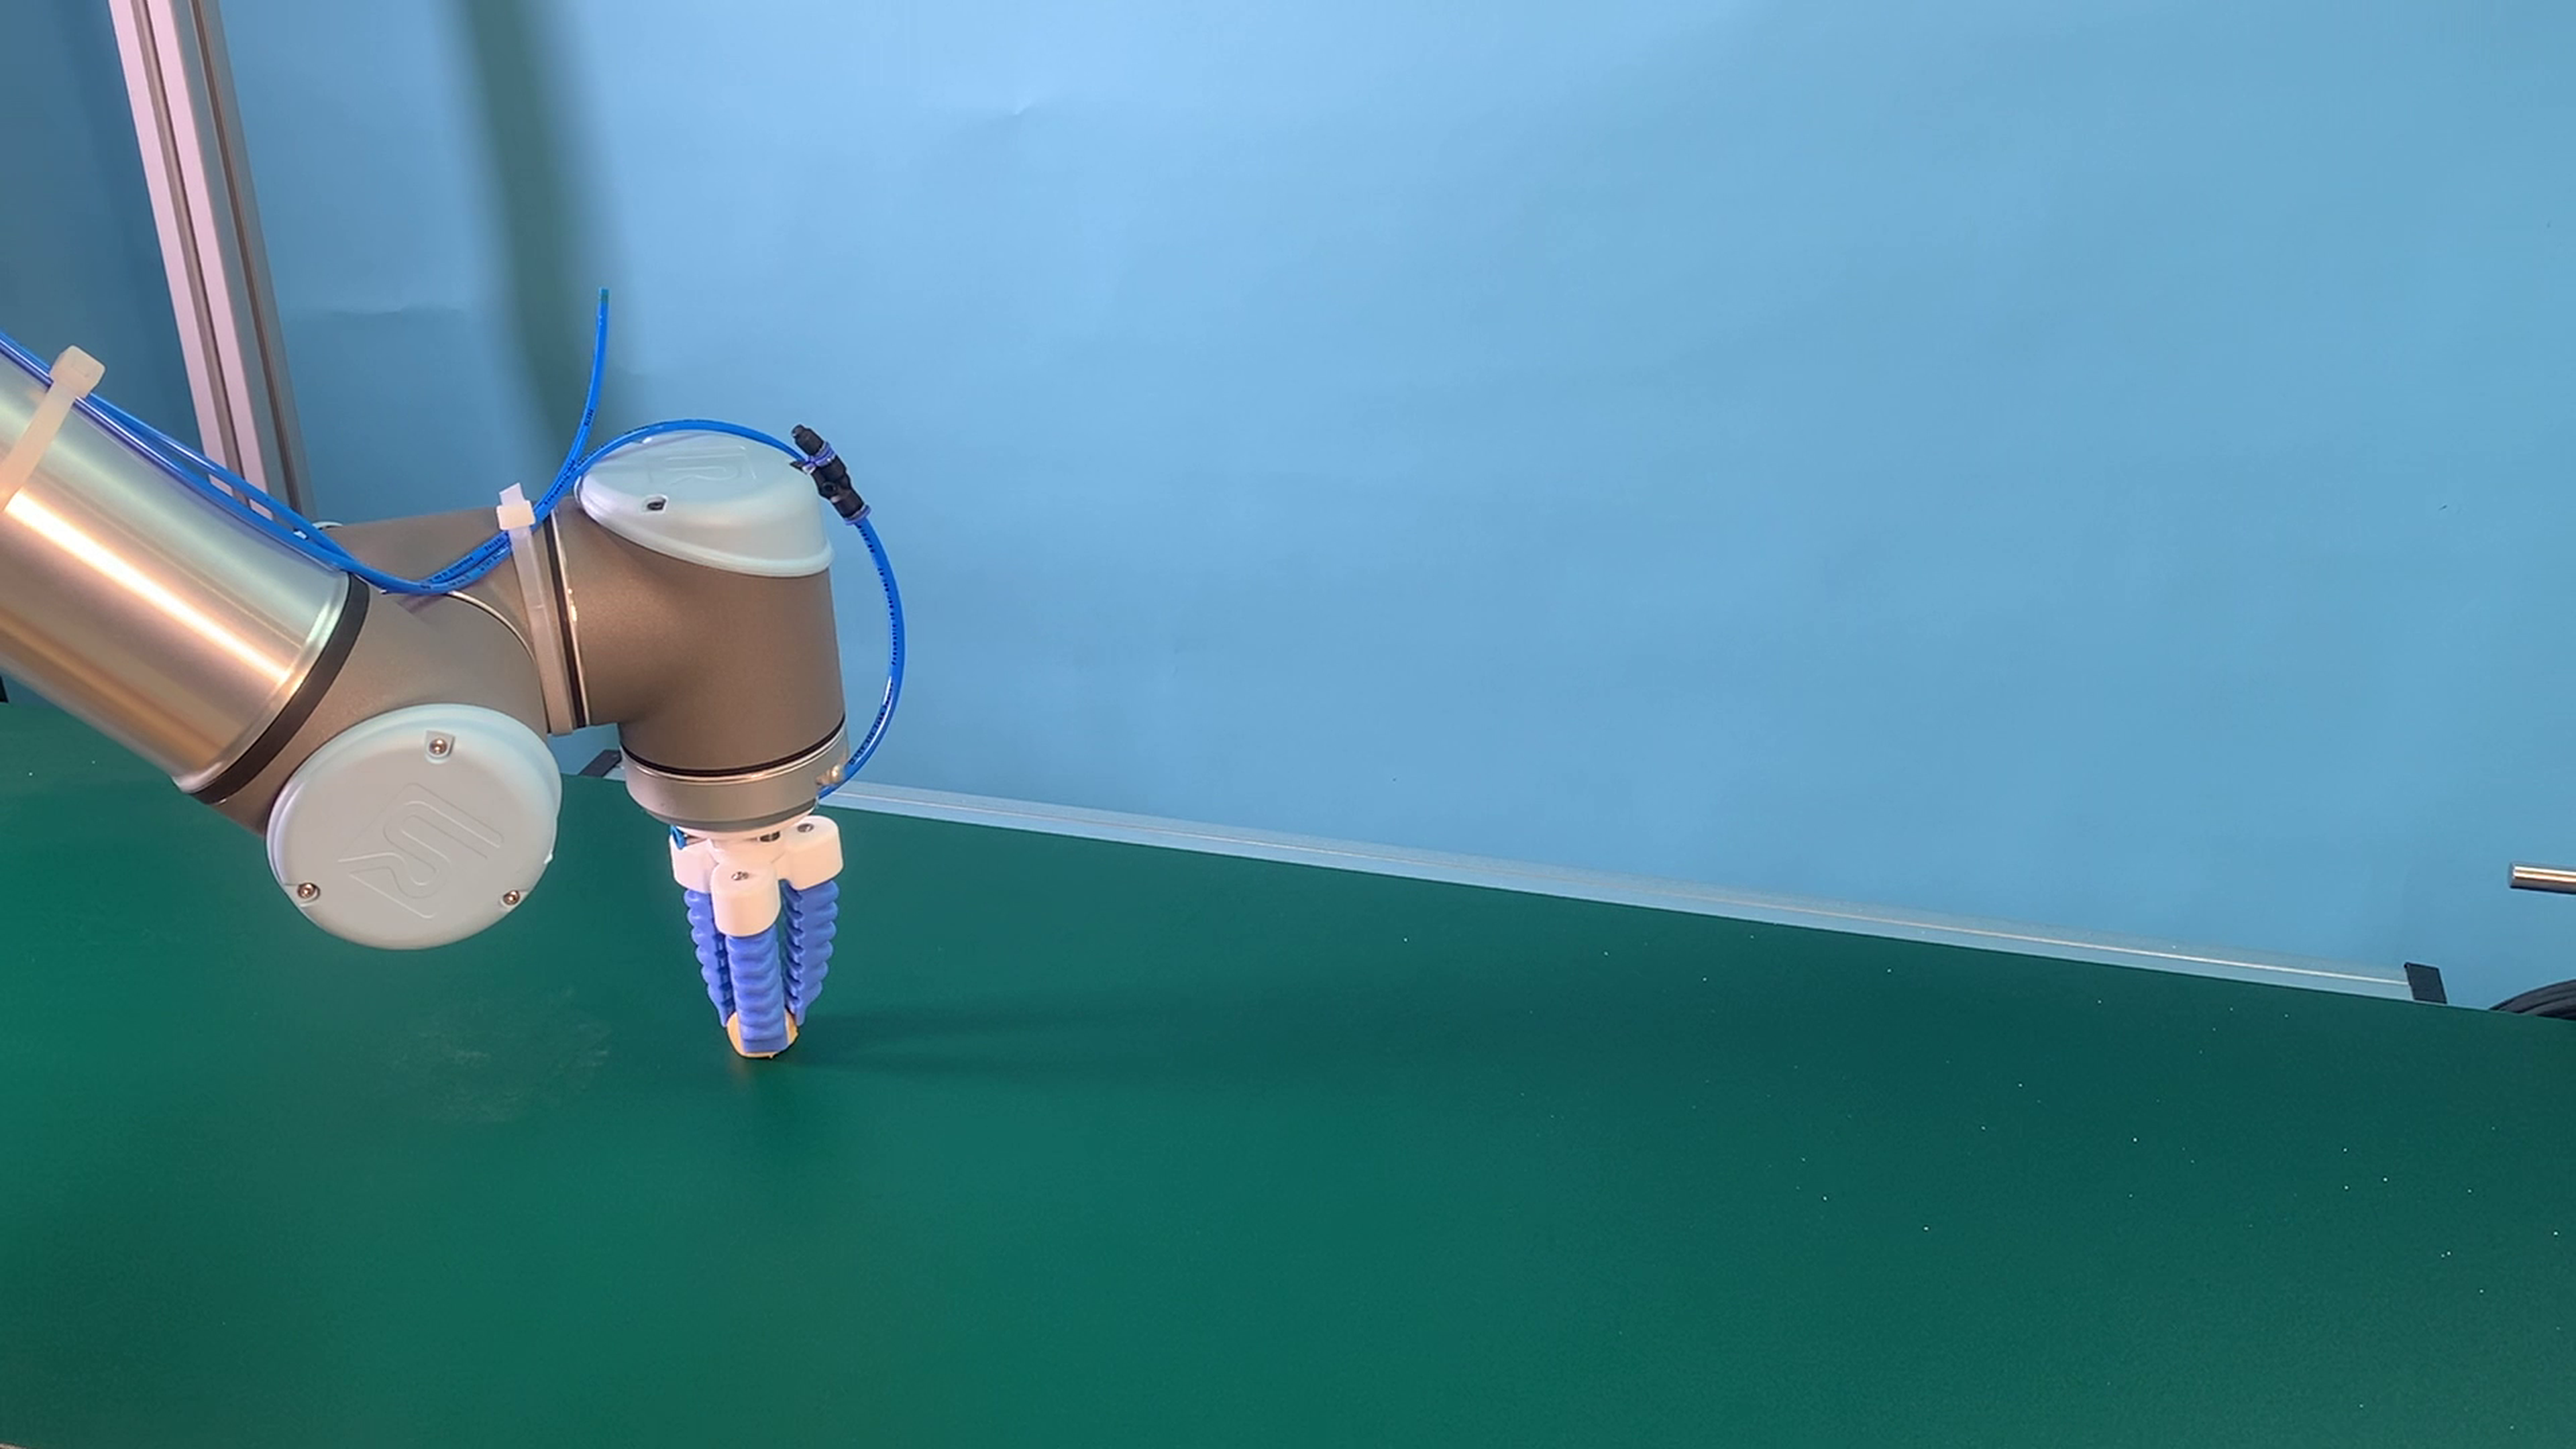
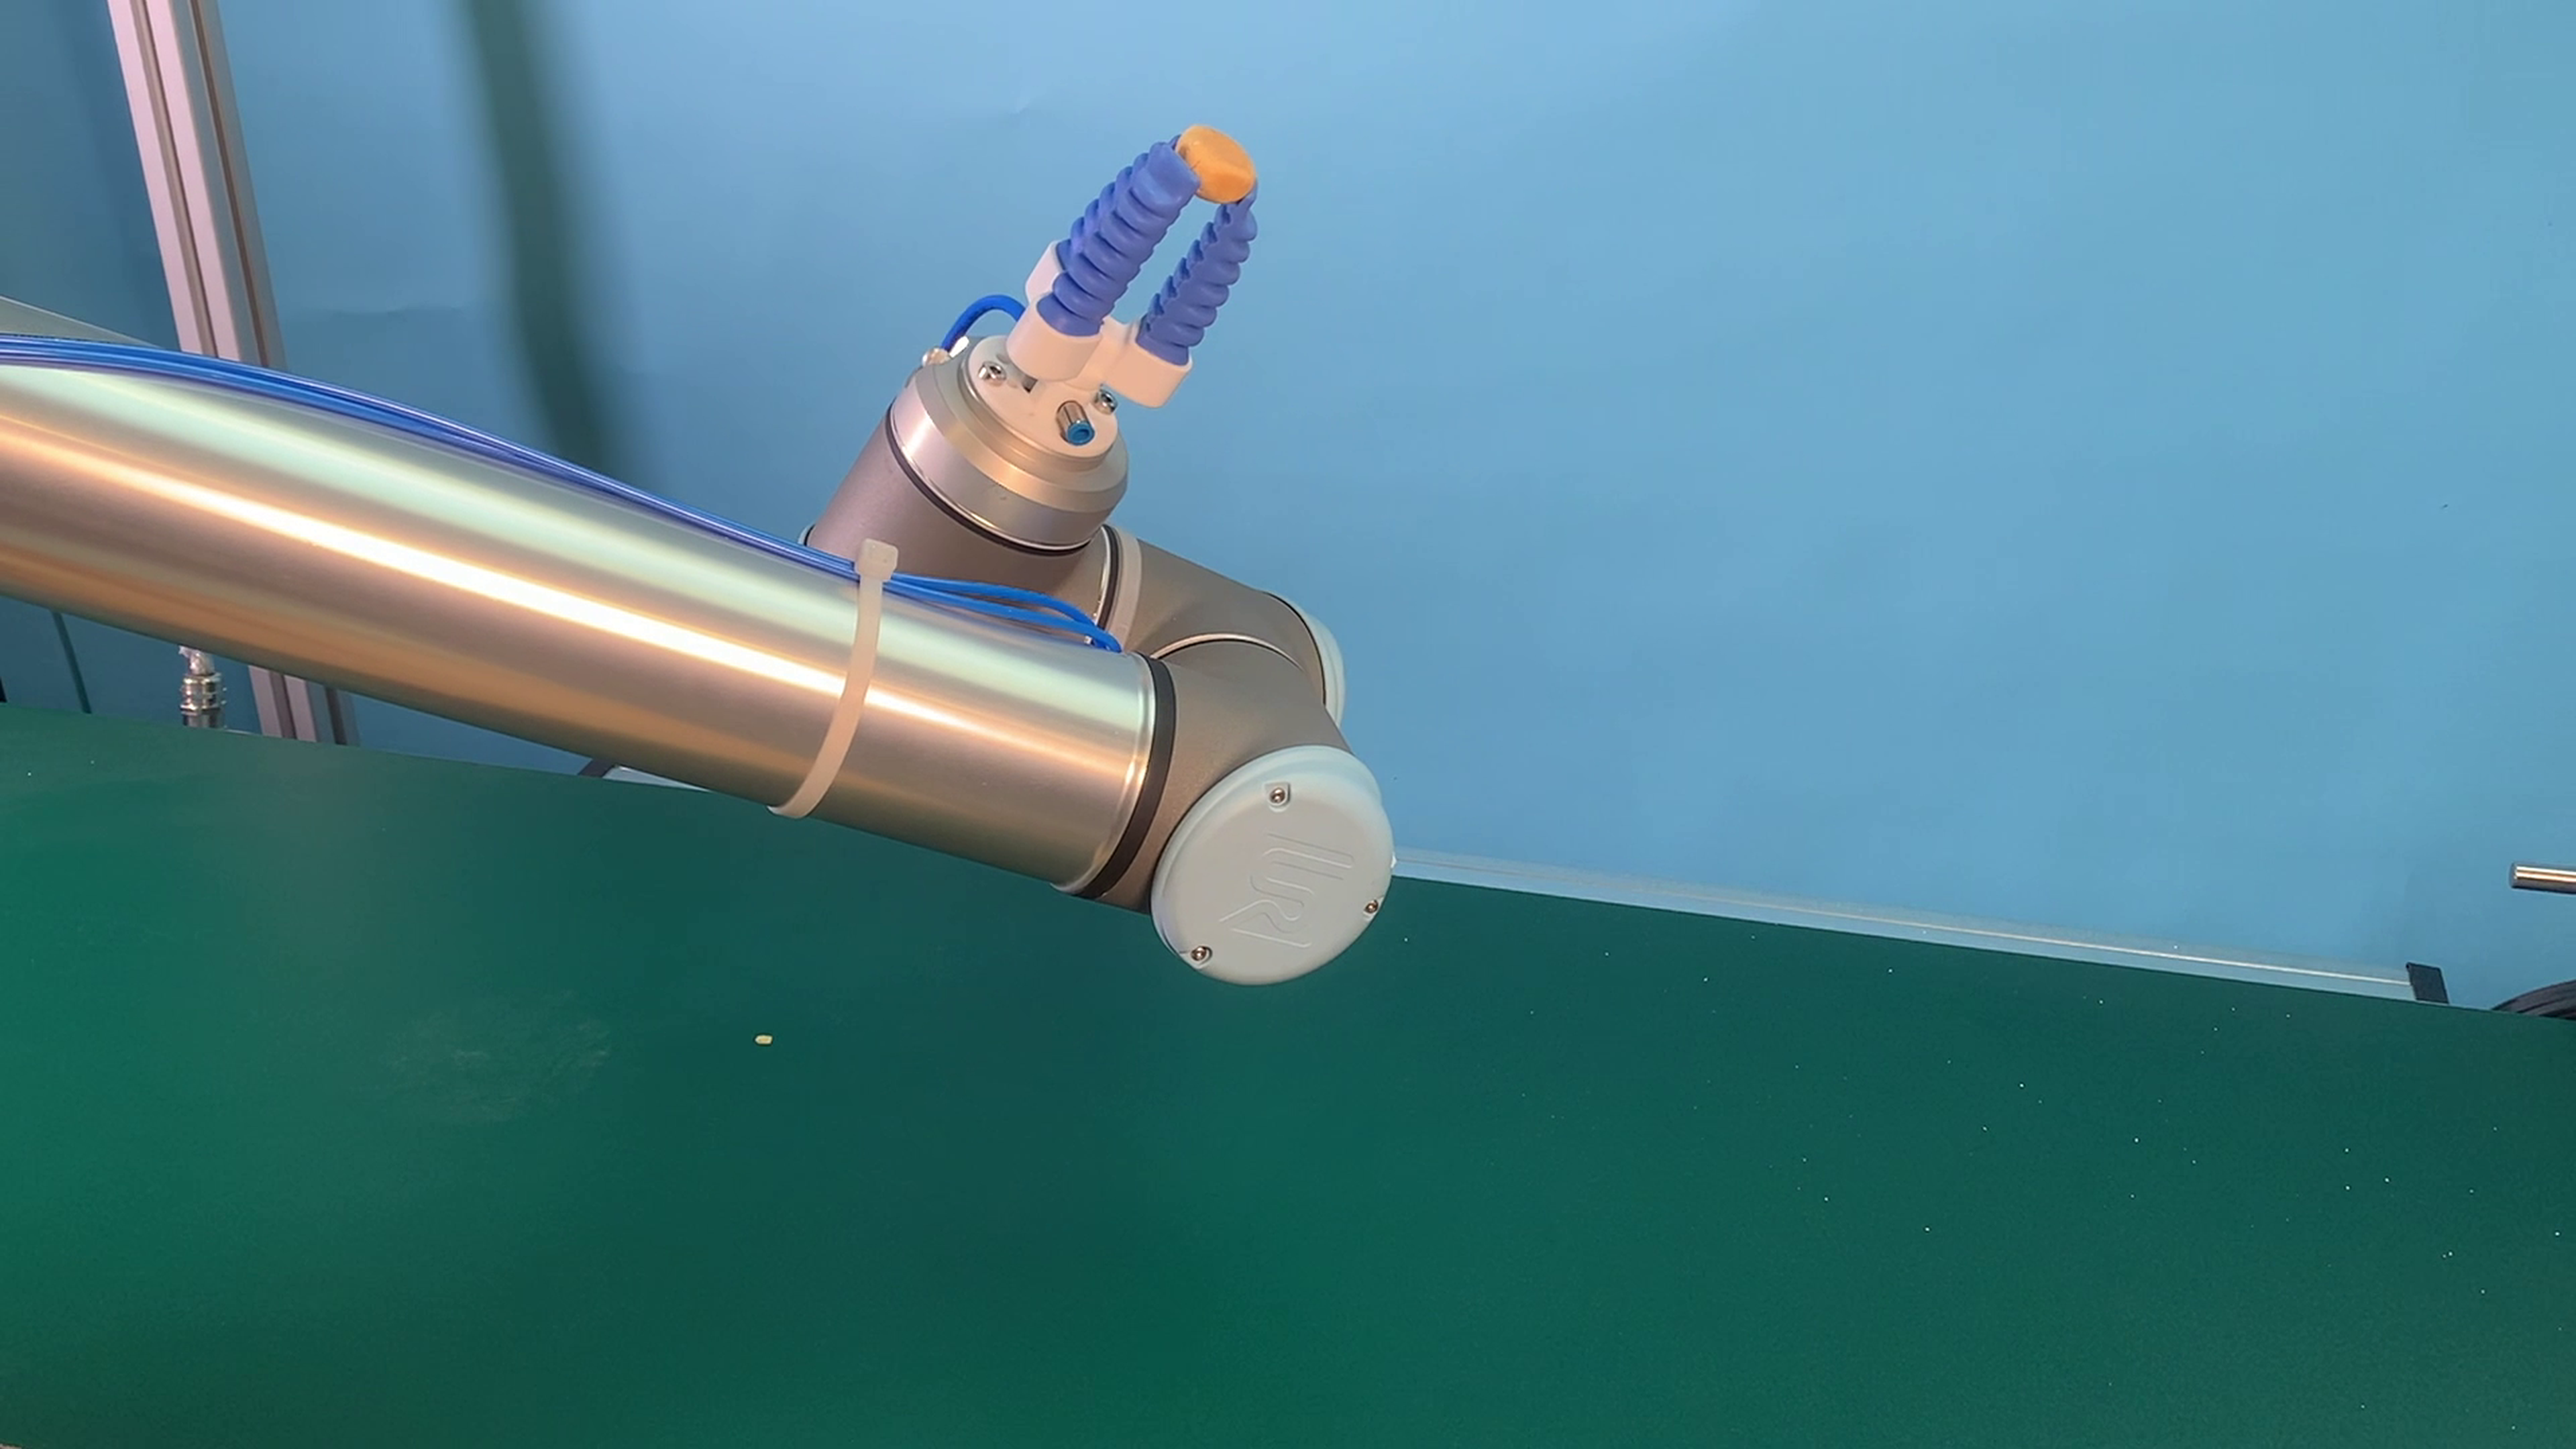
Ta aplikacja pokazuje możliwości robotów w przemyśle spożywczym, a konkretnie w zadaniach pick-and-place z udziałem delikatnych produktów, takich jak ciastka. Dzięki zestawowi konstrukcyjnemu SoftGripping można skonfigurować do czterech różnych chwytaków, co daje elastyczność w różnych zastosowaniach. W tym przypadku wybrano chwytak 3-palczasty i zamontowano go na 6-osiowym robocie firmy Universal Robots. Robot sprawnie chwyta ciastko i umieszcza je w wyznaczonych miejscach, co pokazuje precyzję i delikatne przenoszenie. Rozwiązanie to podkreśla przydatność robotyki w procesach produkcji żywności i zapewnia nienaruszalność produktu podczas zautomatyzowanych procesów.
Na czym polega to zastosowanie?
System automatyzuje przenoszenie ciastek i zapewnia niezawodne rozwiązanie do zadań pick-and-place w produkcji żywności oraz w pakowaniu.
Jakie są zalety rozwiązania?
Delikatne przenoszenie: ciastka są chwytane i transportowane bez uszkodzeń.
Elastyczność: zestaw konstrukcyjny pozwala na wiele konfiguracji chwytaków.
Większa wydajność: ogranicza pracę ręczną i przyspiesza procesy.
Jakie są zalety robota?
6-osiowy robot Universal Robots w połączeniu z SoftGripping zapewnia:
Precyzyjne ruchy: zoptymalizowane pod dokładne pozycjonowanie delikatnych produktów.
Łatwa integracja: pasuje bezproblemowo do istniejących linii produkcyjnych w przemyśle spożywczym.
Niezawodne działanie: stała wydajność w powtarzalnych procesach.
Jak roboty usprawniają przenoszenie produktów spożywczych
Ta aplikacja, łącząca technologię SoftGripping i Universal Robots, pokazuje, jak automatyzacja może usprawnić procesy w przemyśle spożywczym, zapewniając jednocześnie delikatne przenoszenie wrażliwych produktów. Dzięki swojej elastyczności i precyzji system daje producentom efektywne rozwiązanie zwiększające produktywność i usprawniające przenoszenie produktów.
2 Components