 1 / 4
Wydawanie obiektów


Koszty sprzętu:
DOF
5
Maks. udźwig
0,5
kg
Powtarzalność
1
mm
Efektywne wydawanie obiektów z ramieniem robota Robolink: precyzja i automatyzacja
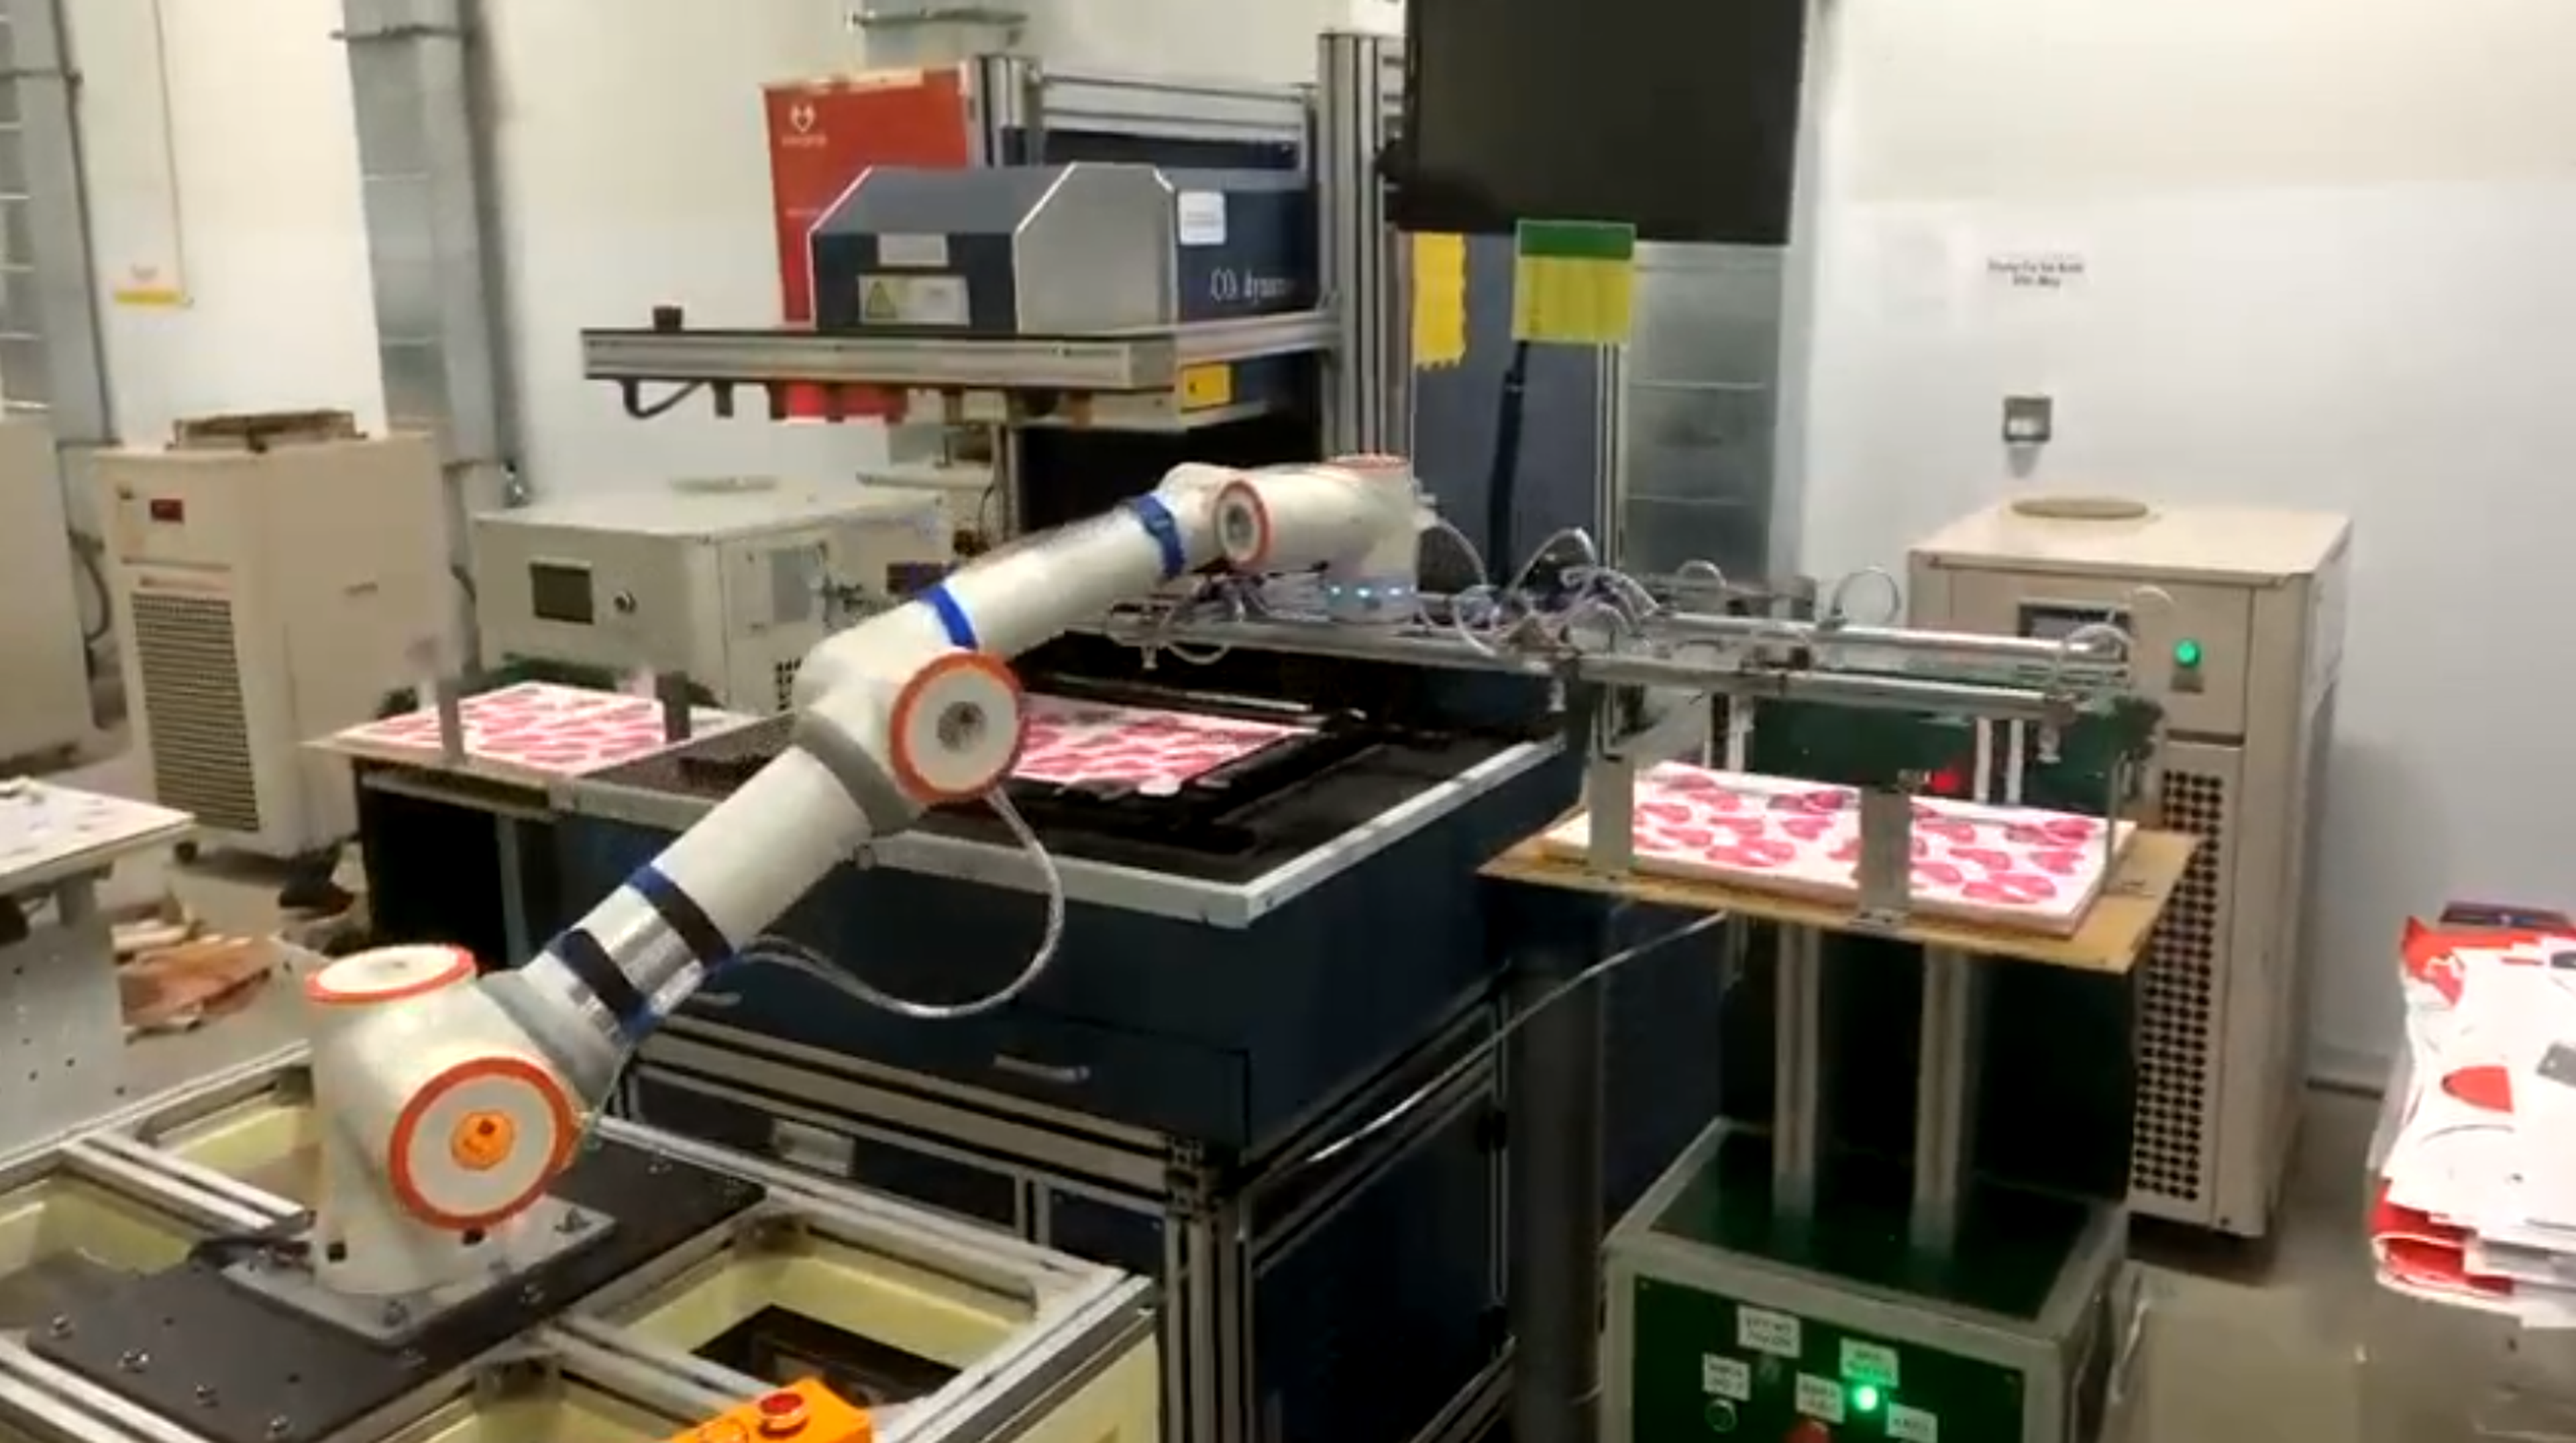
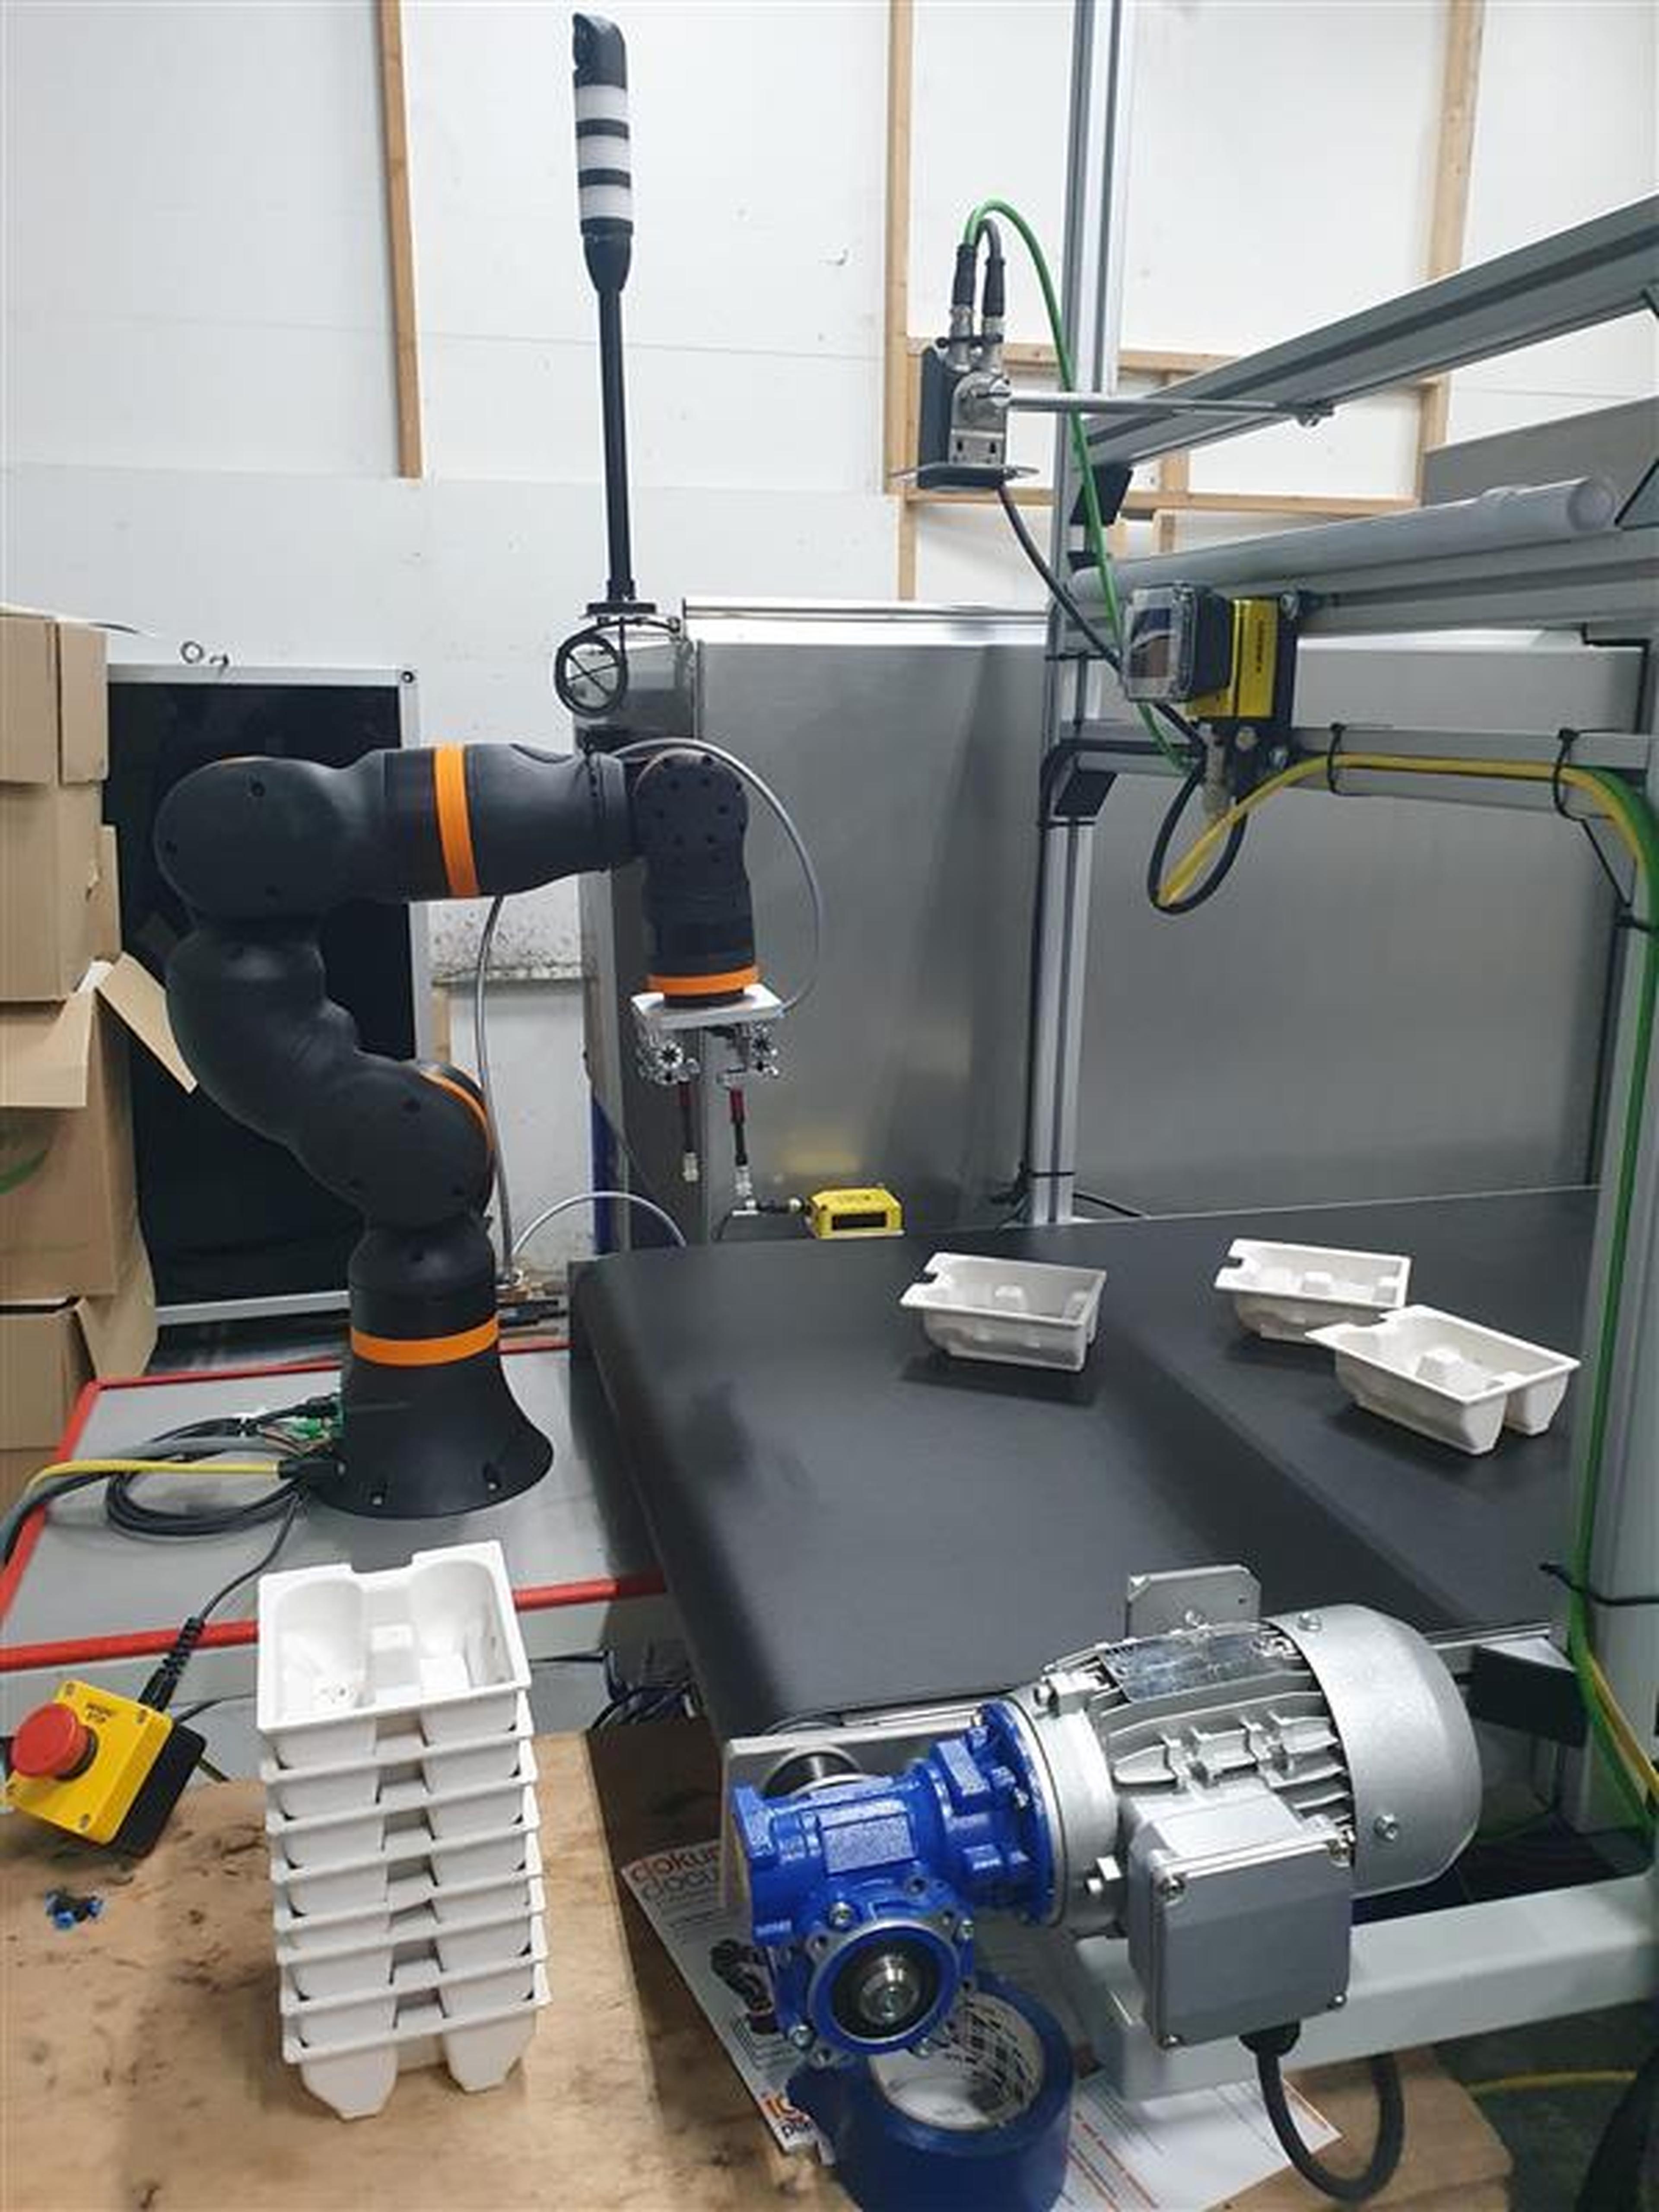
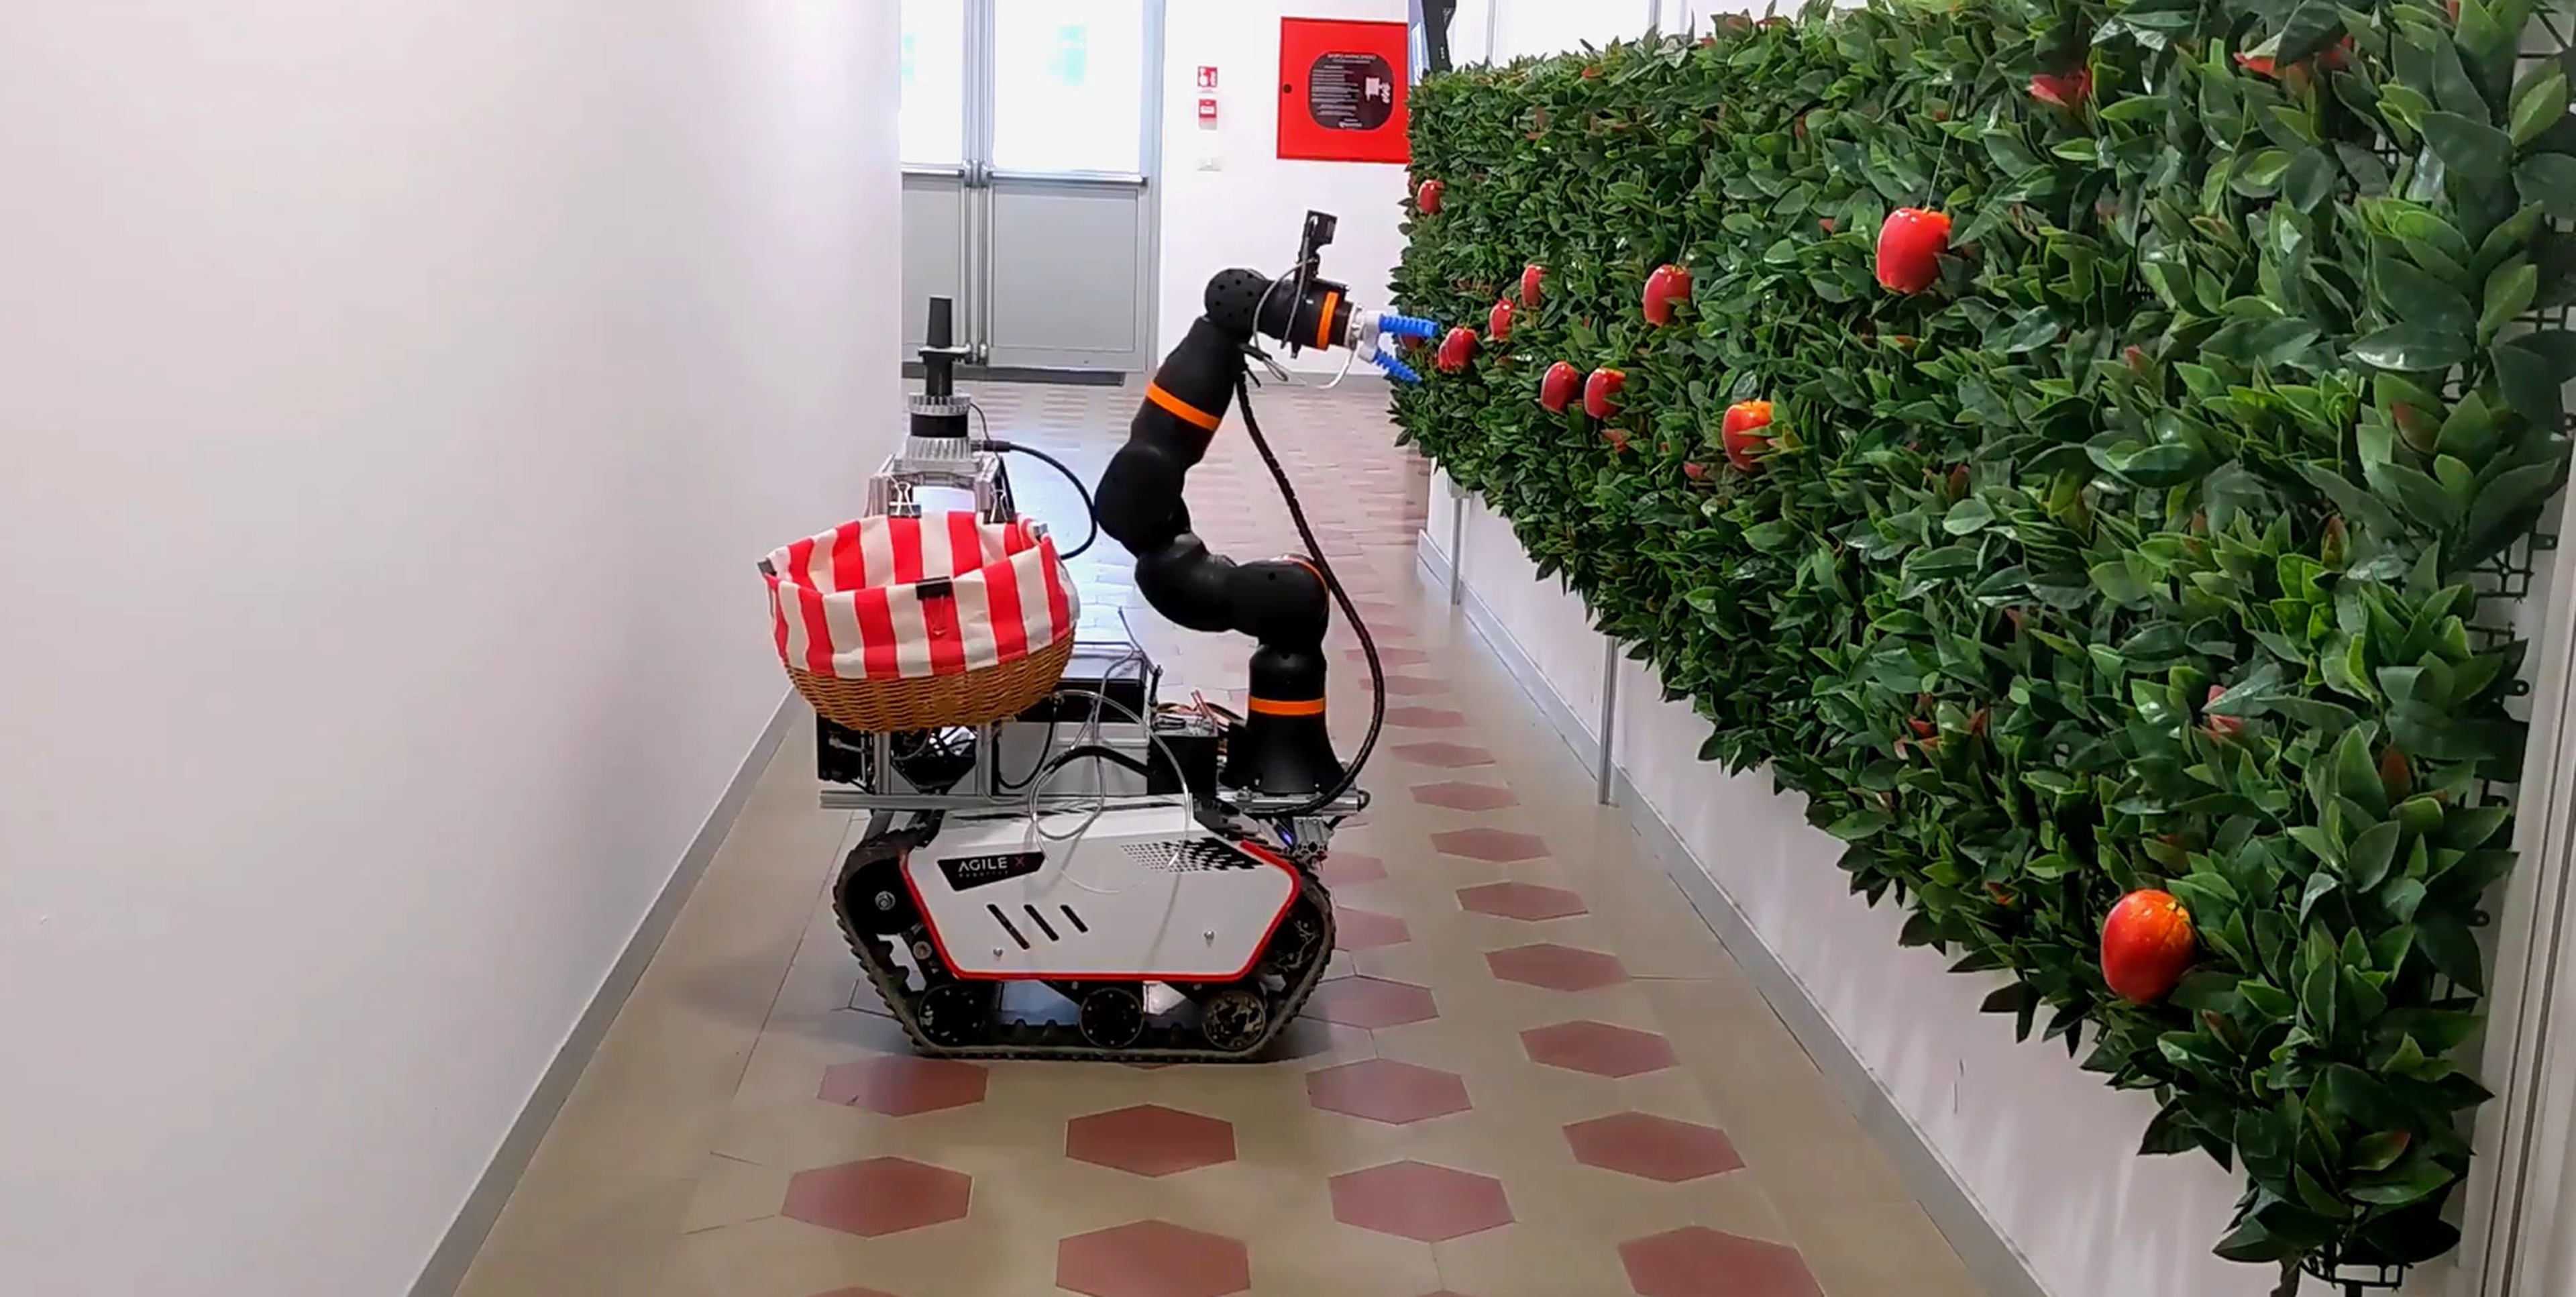
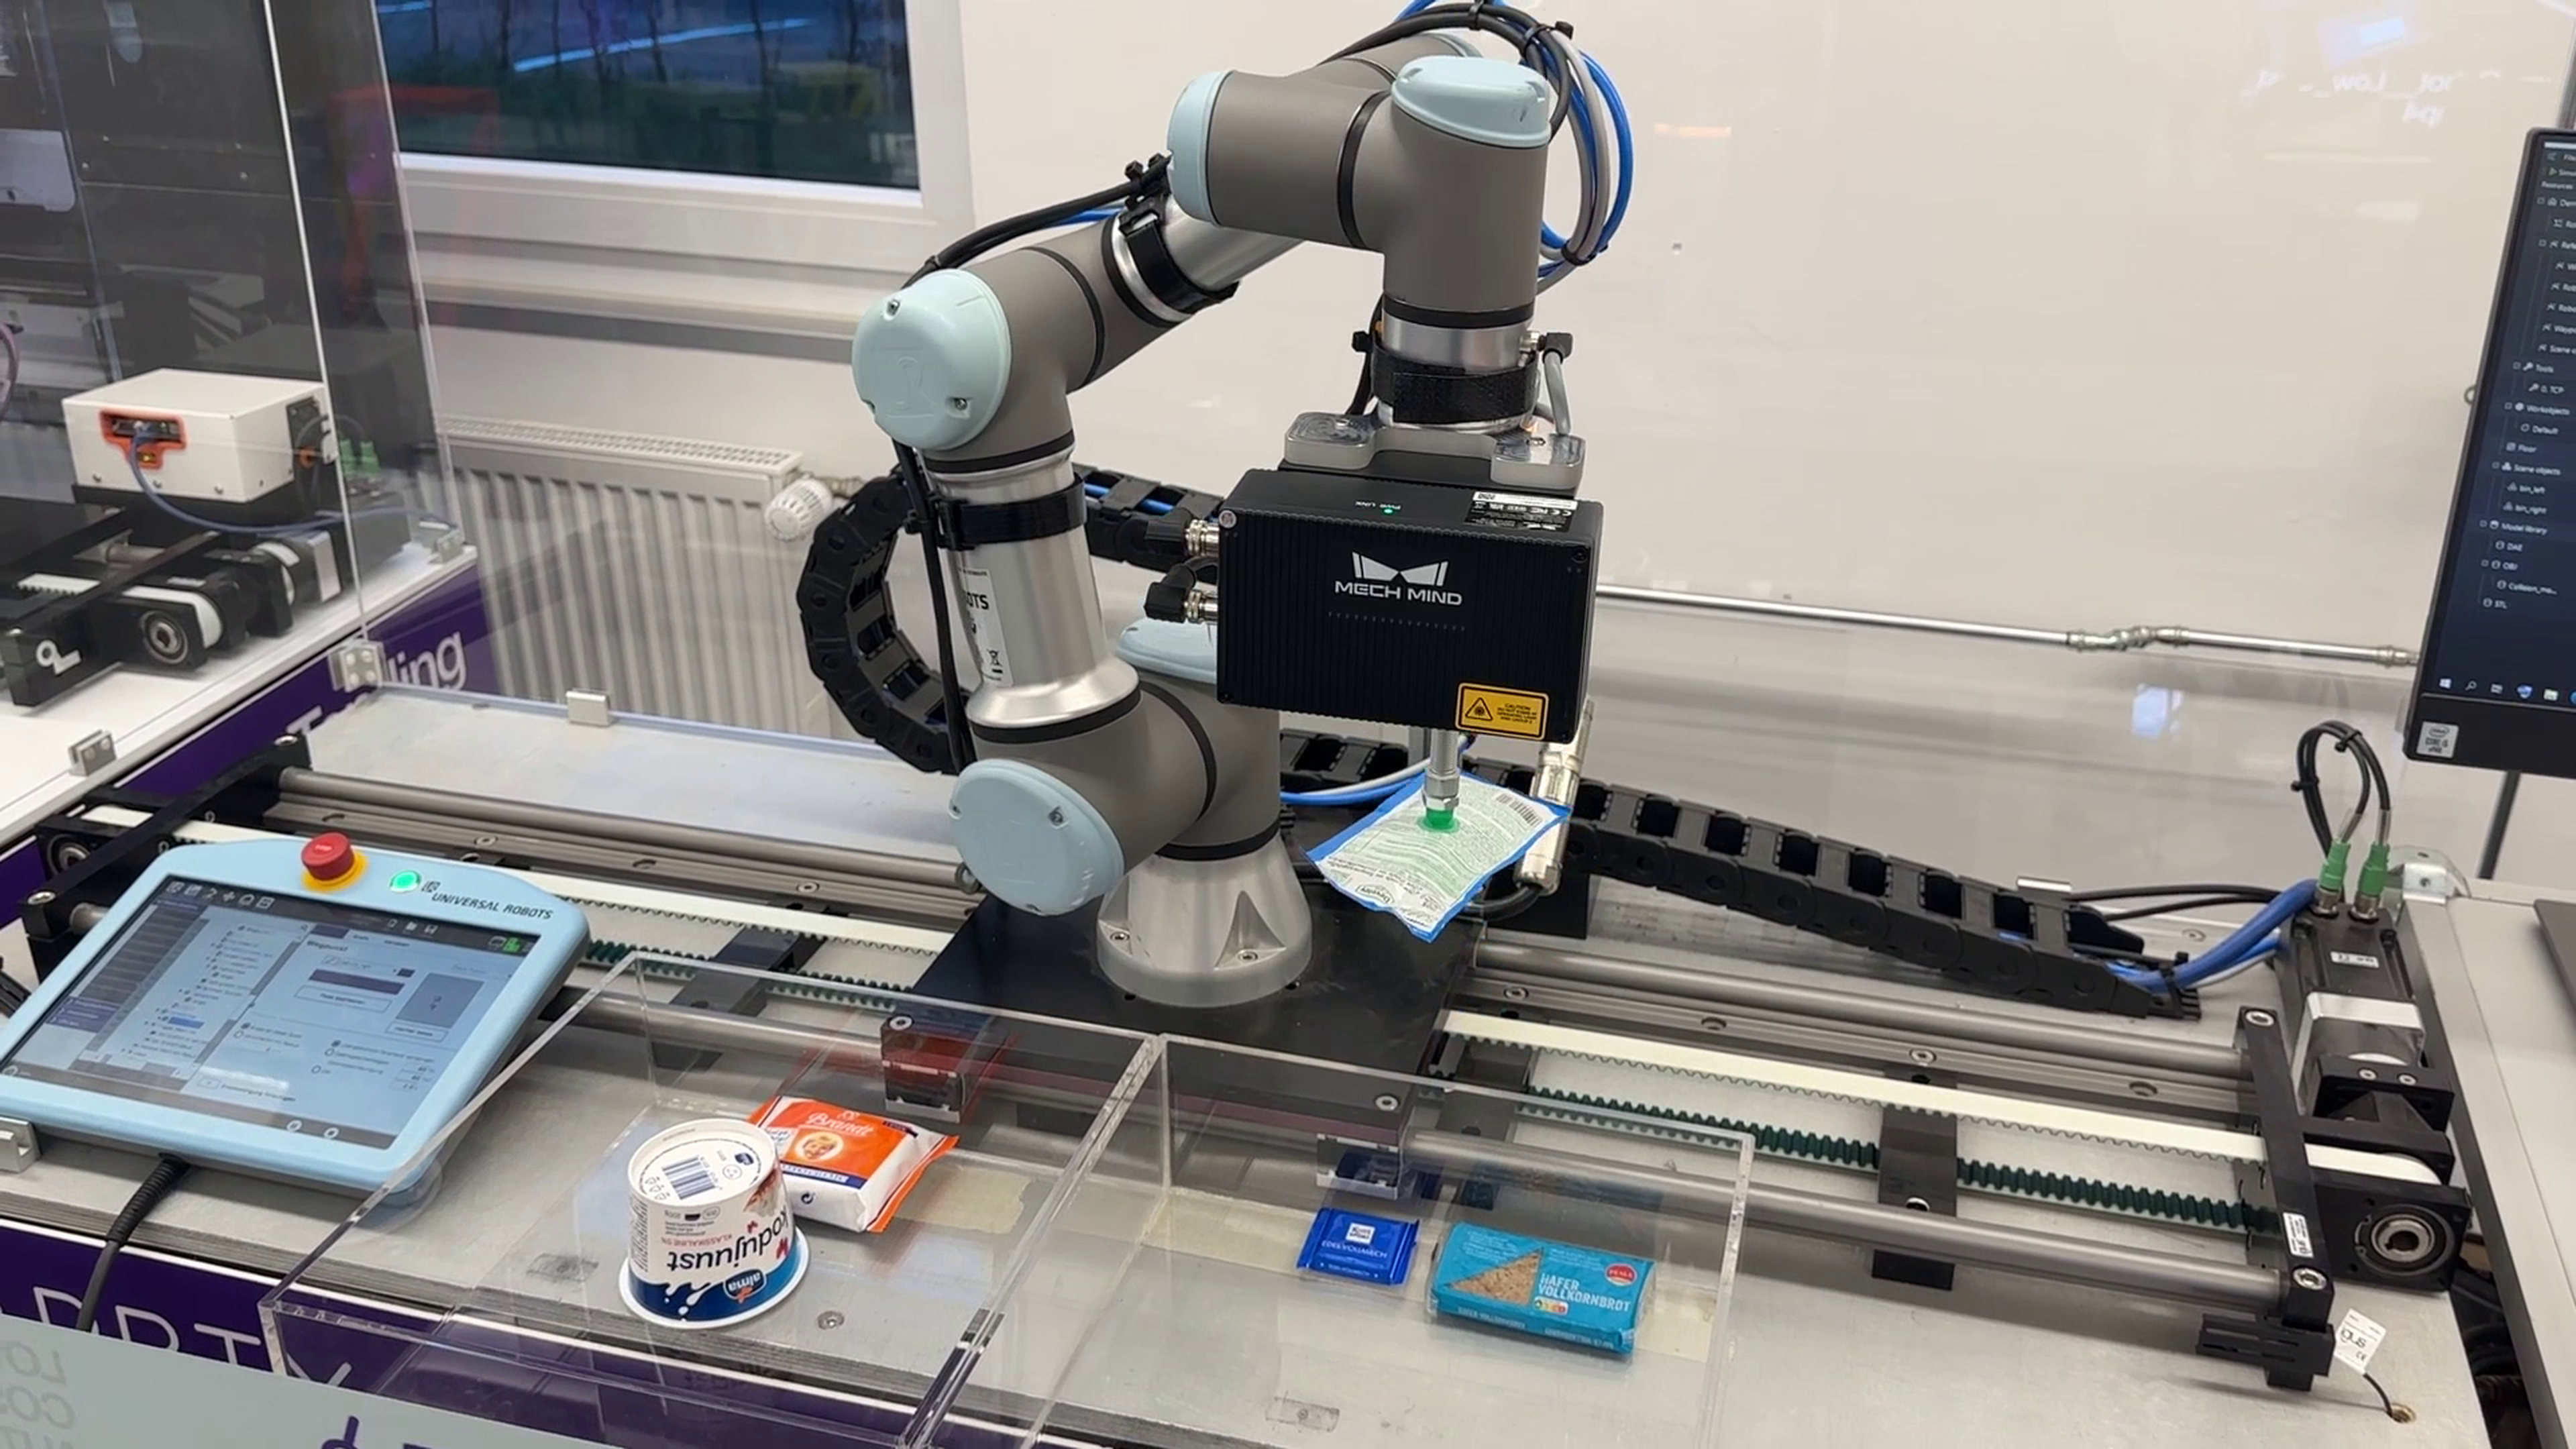
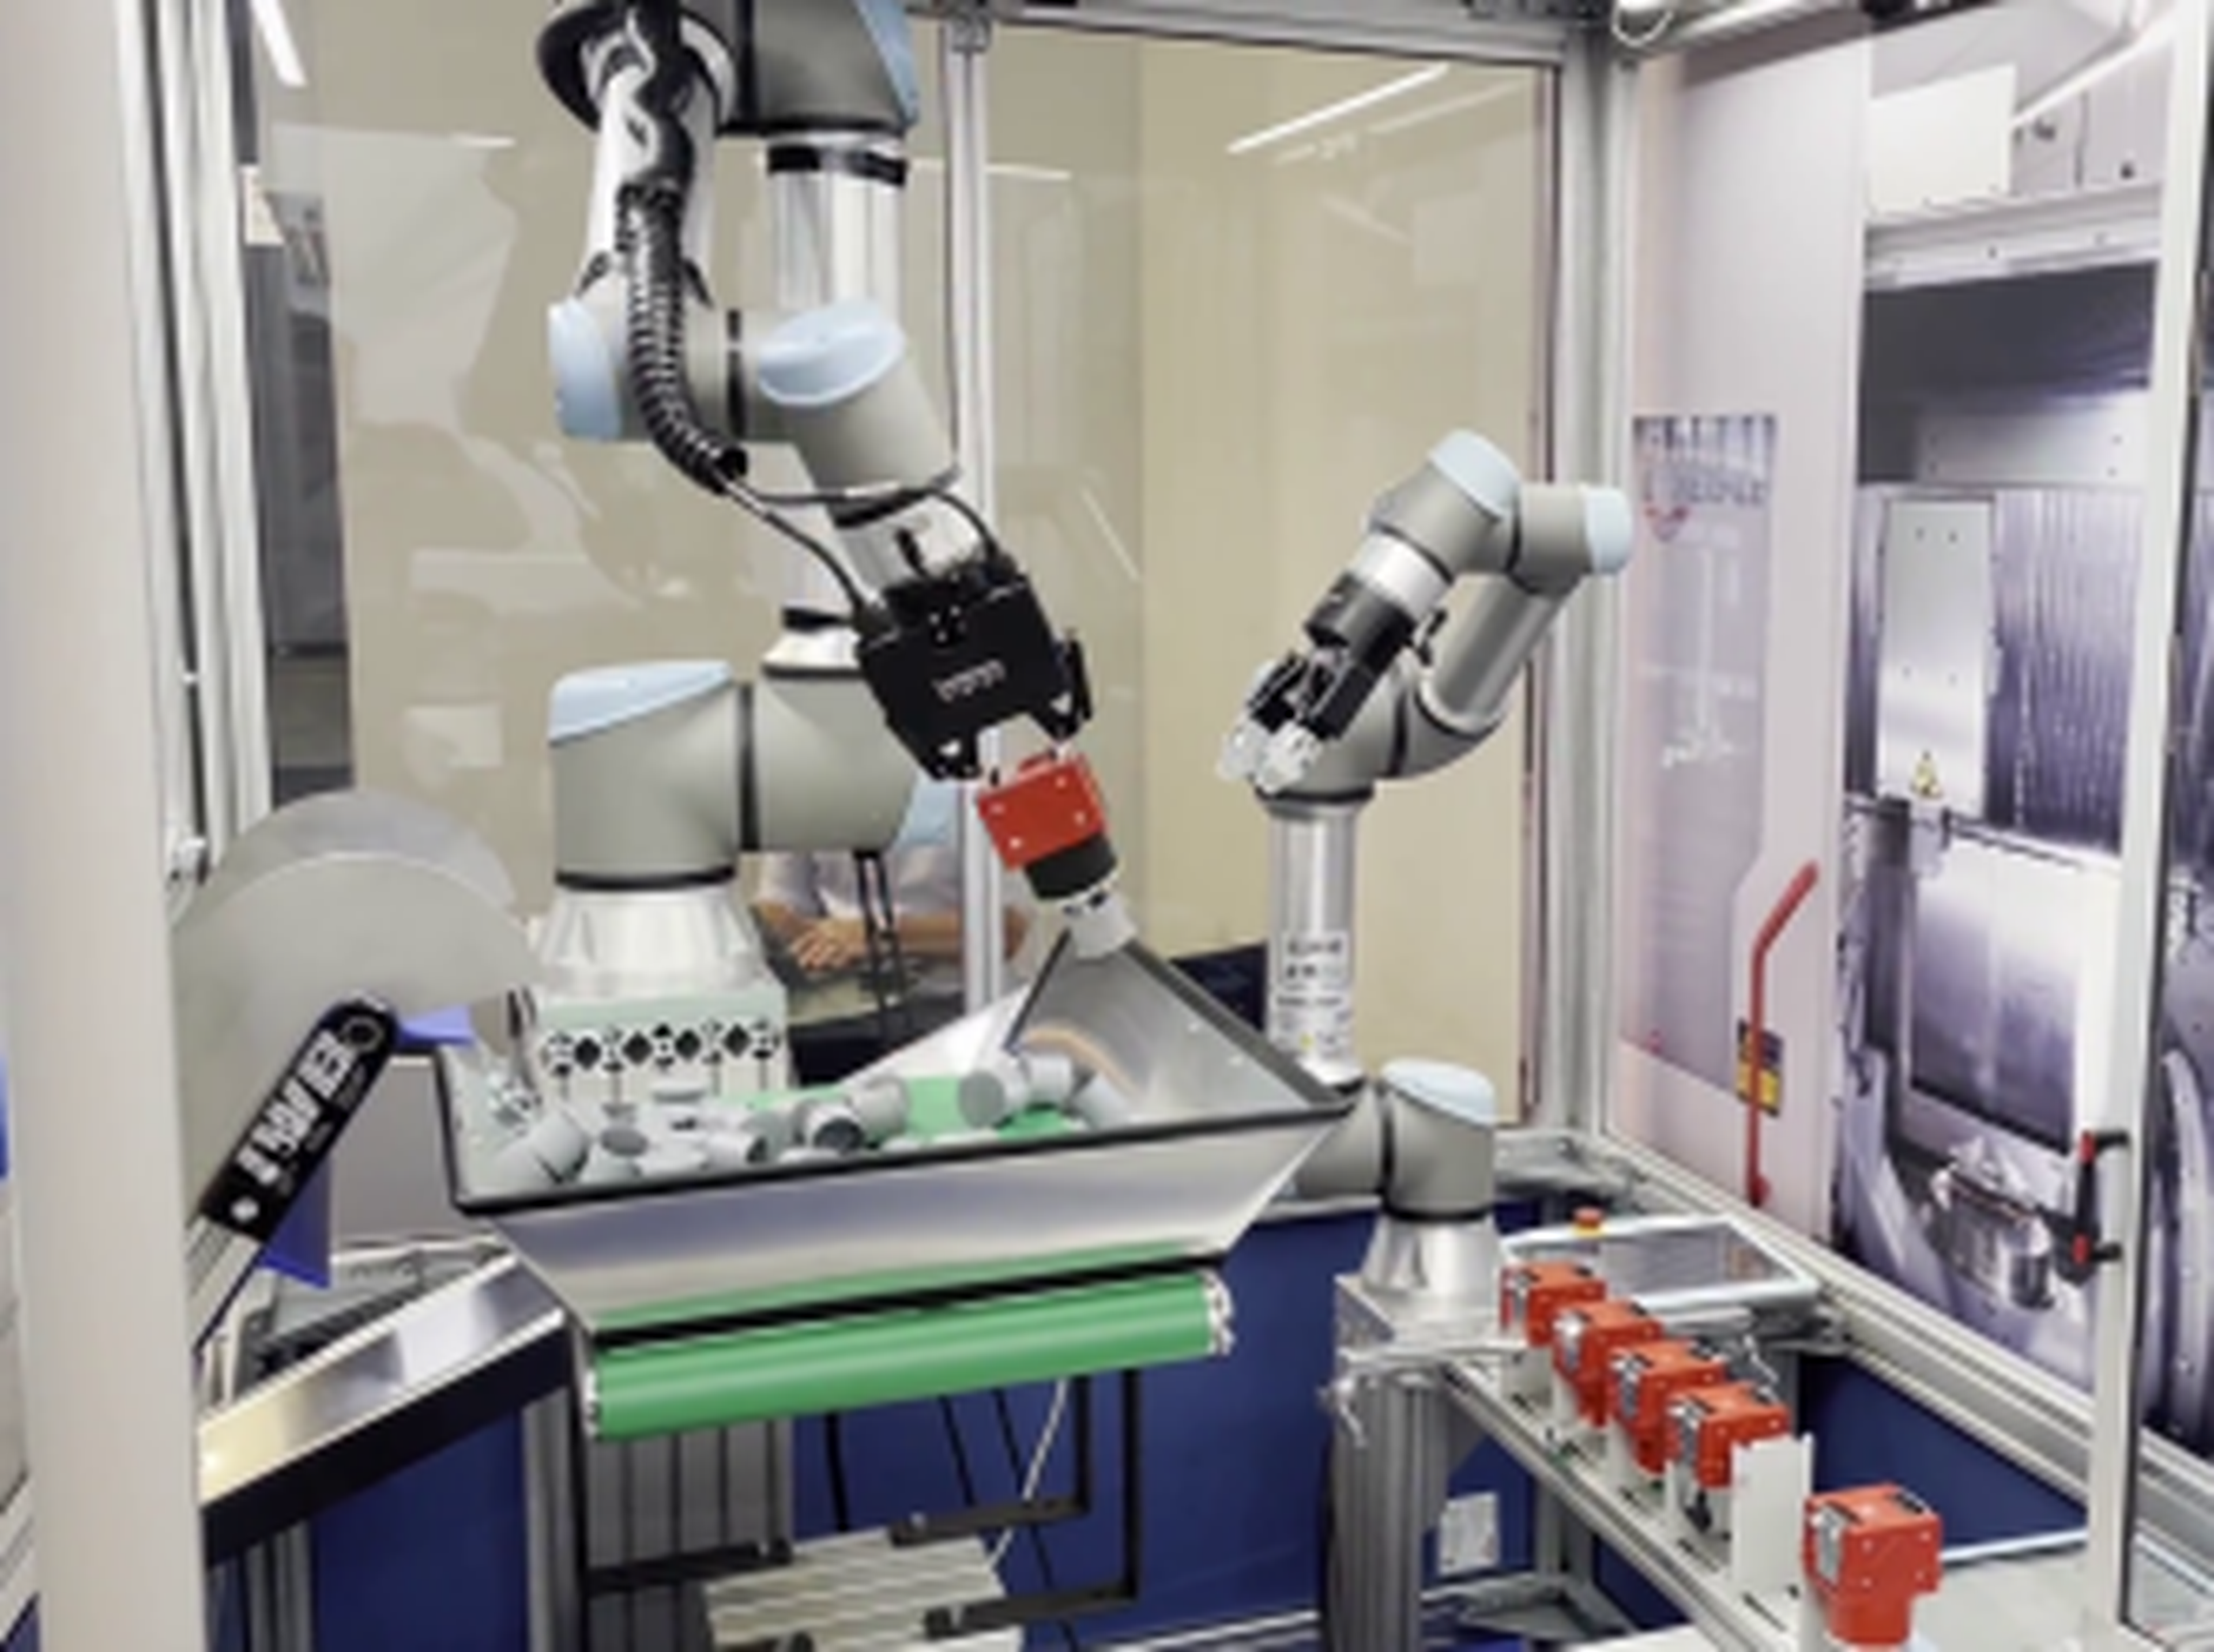
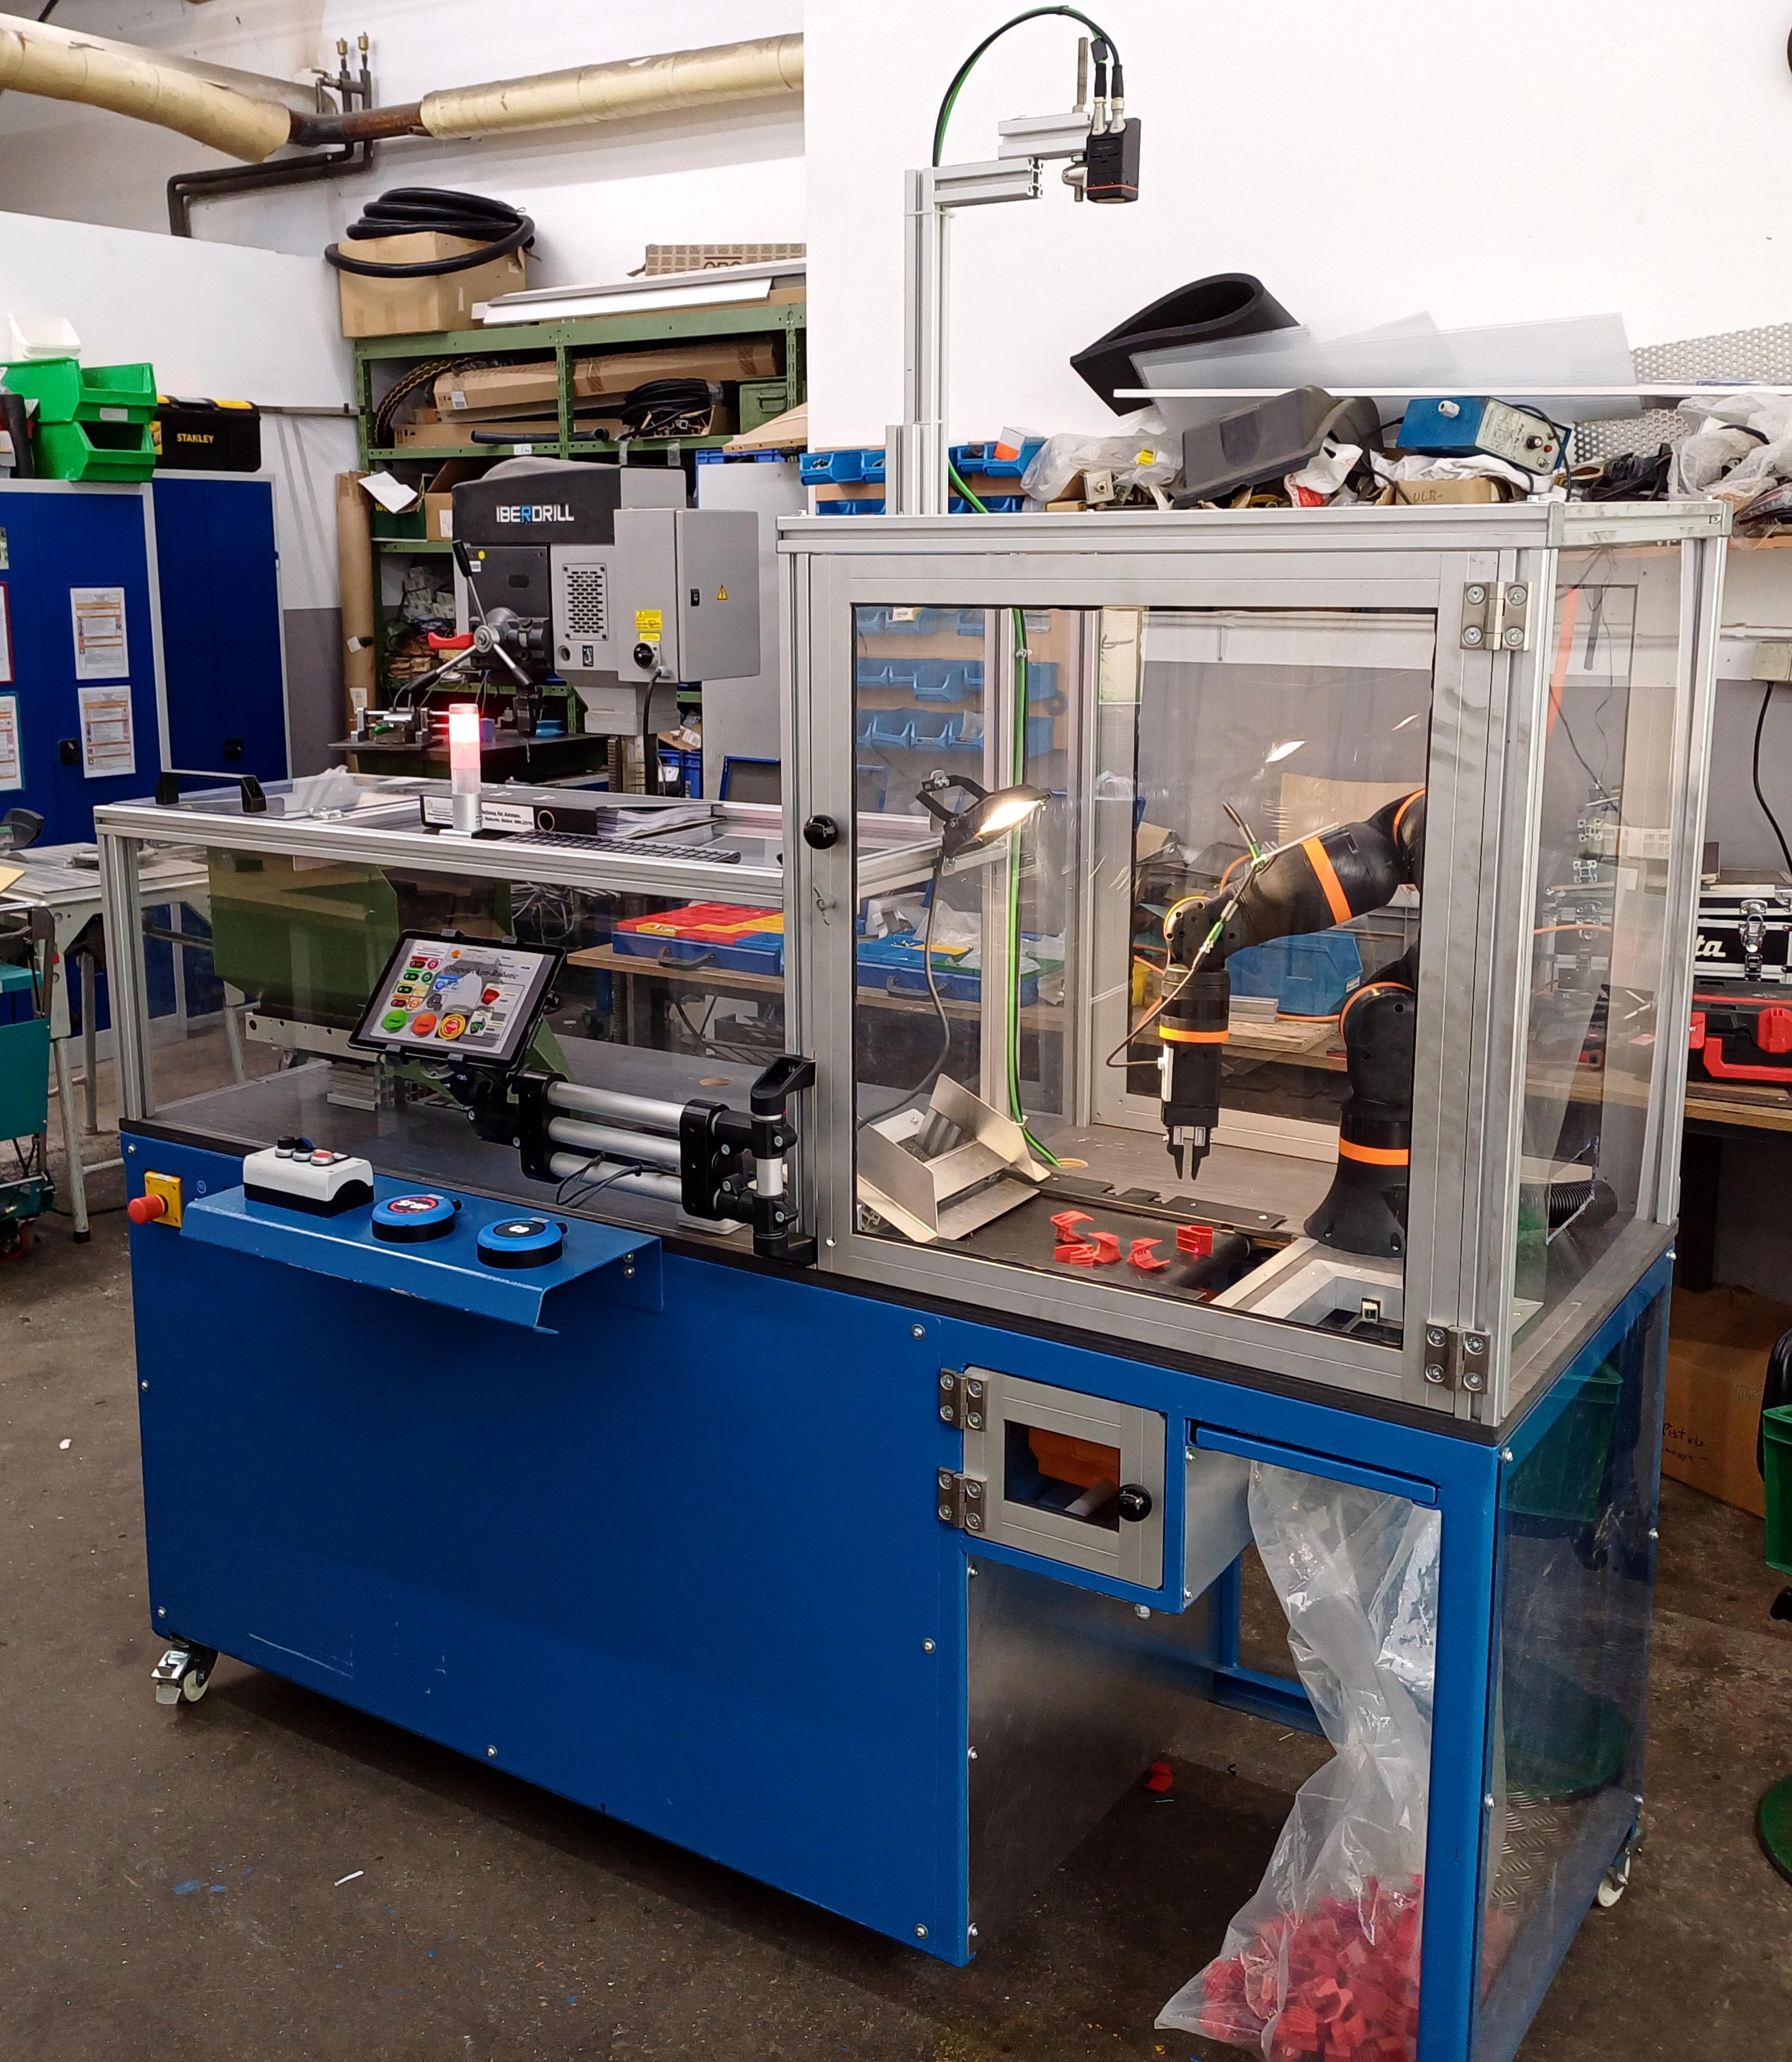
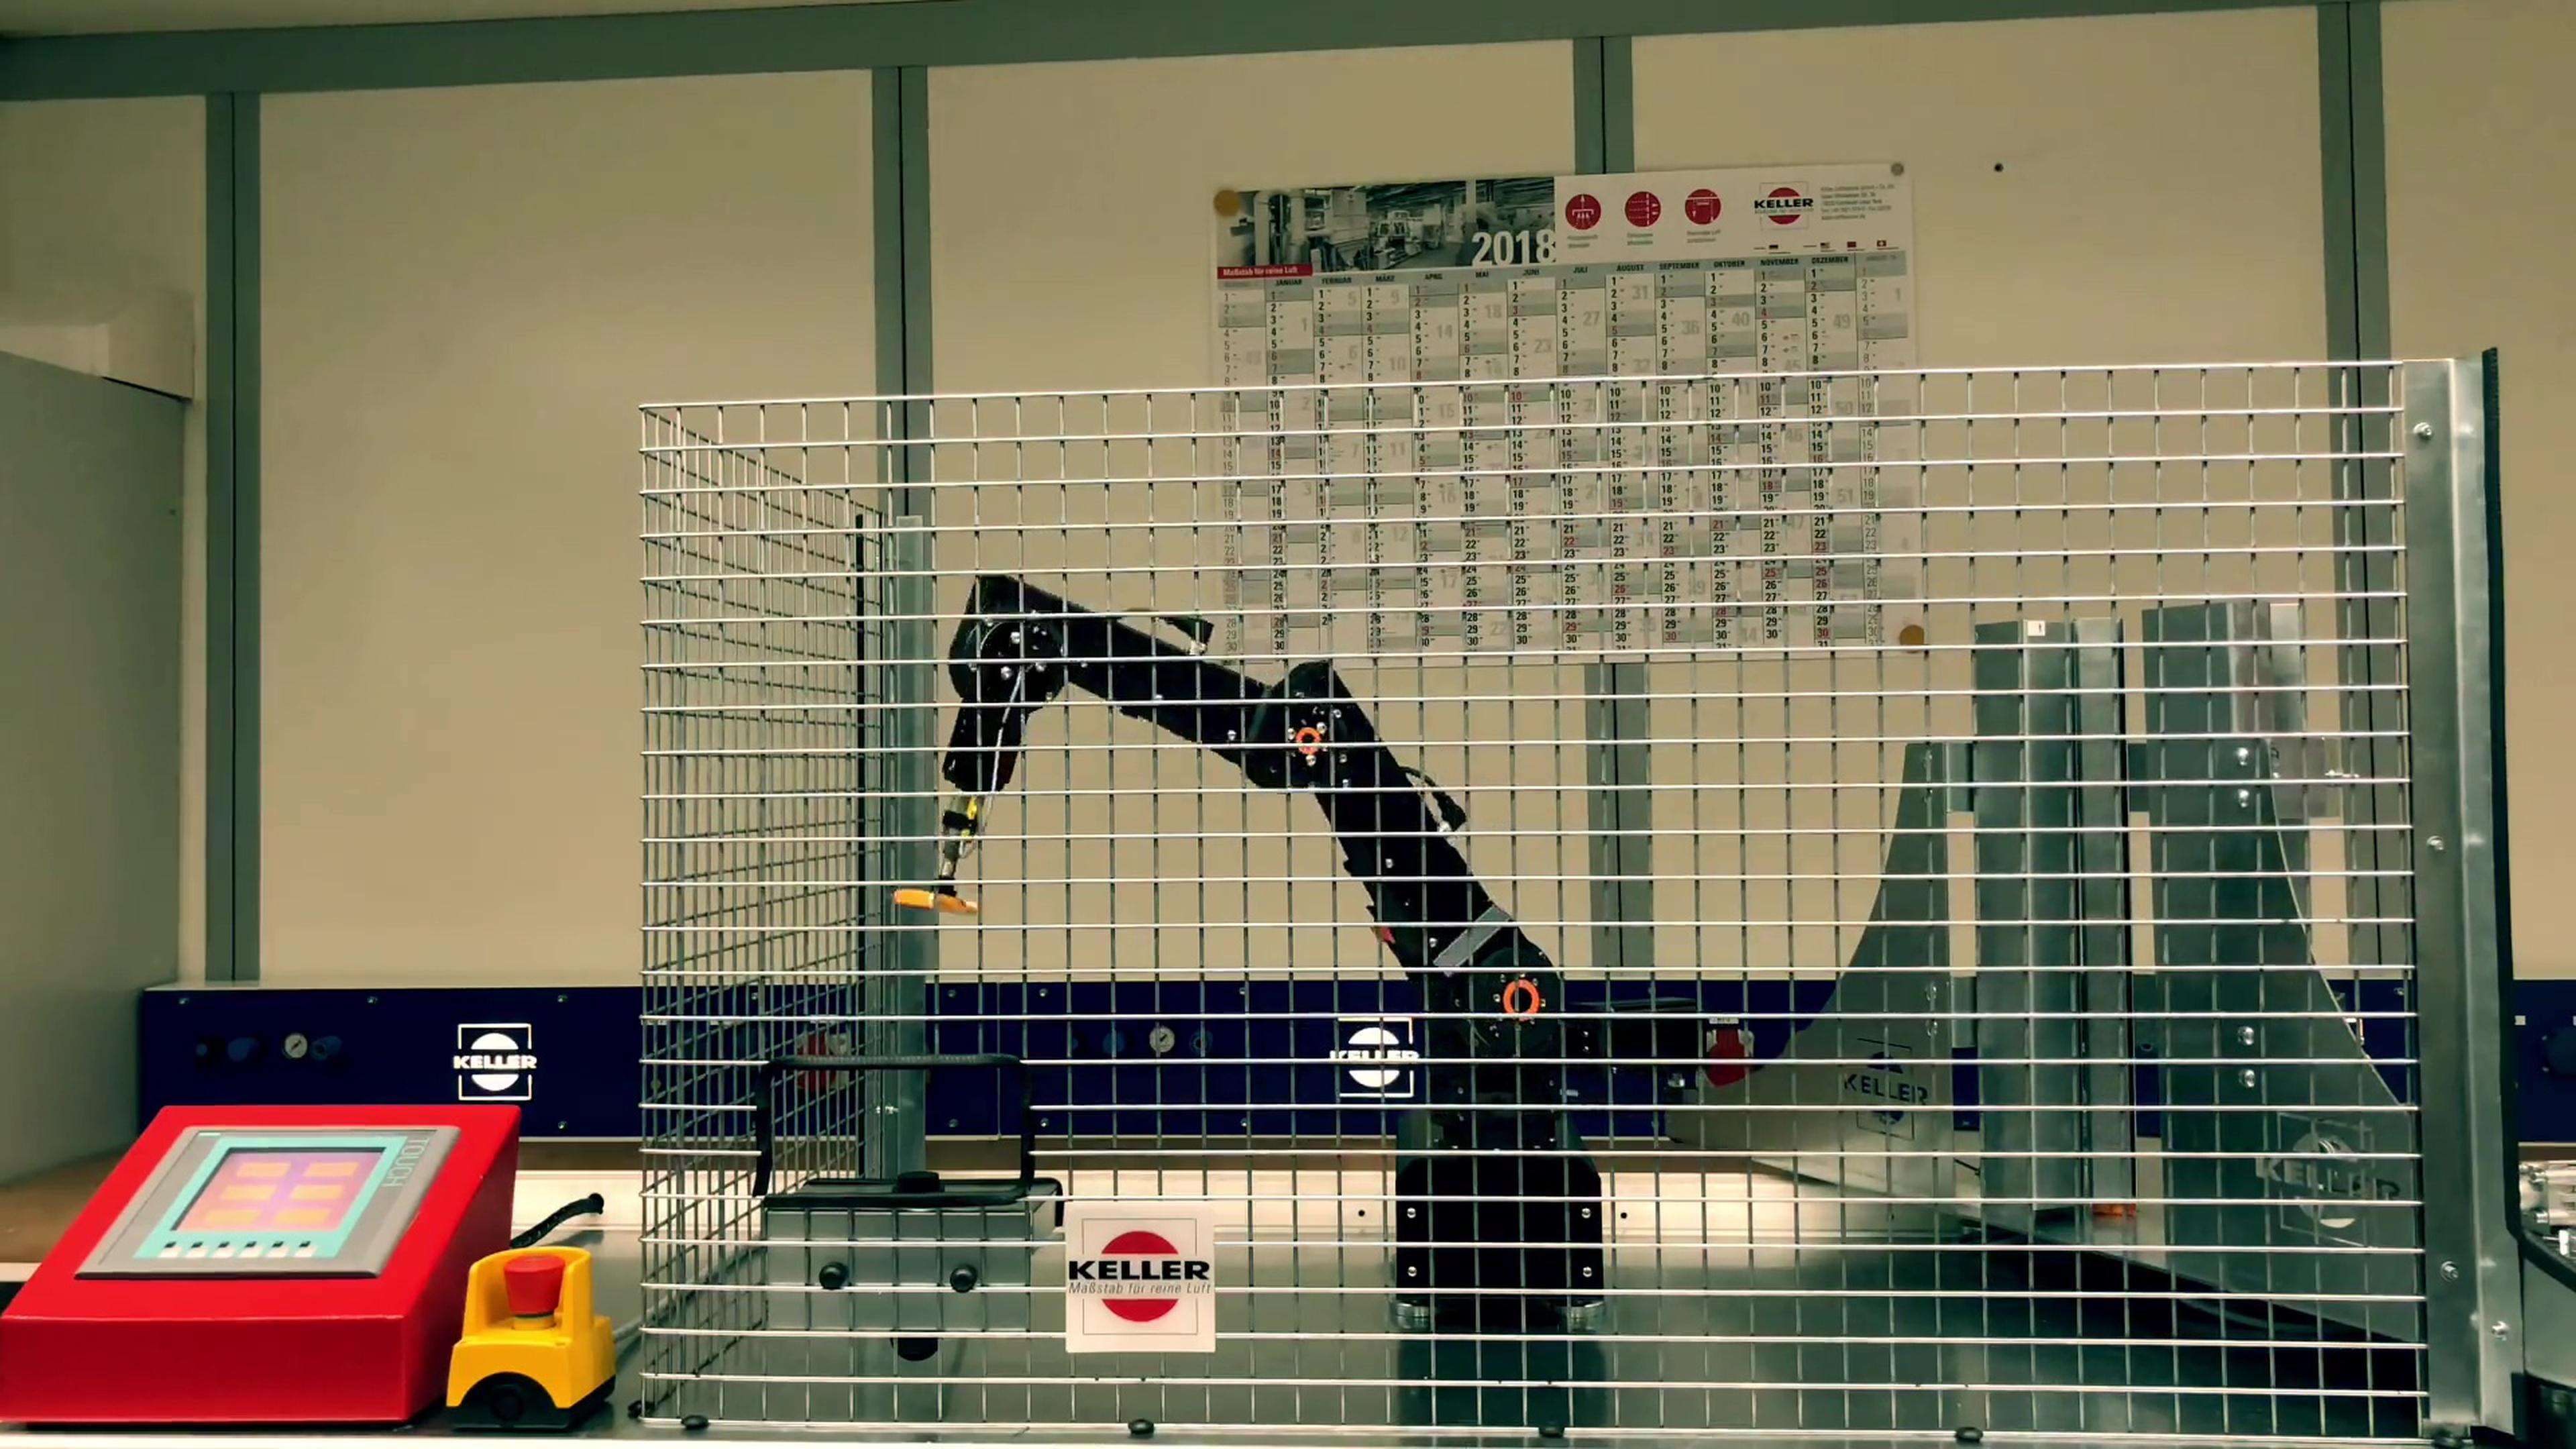
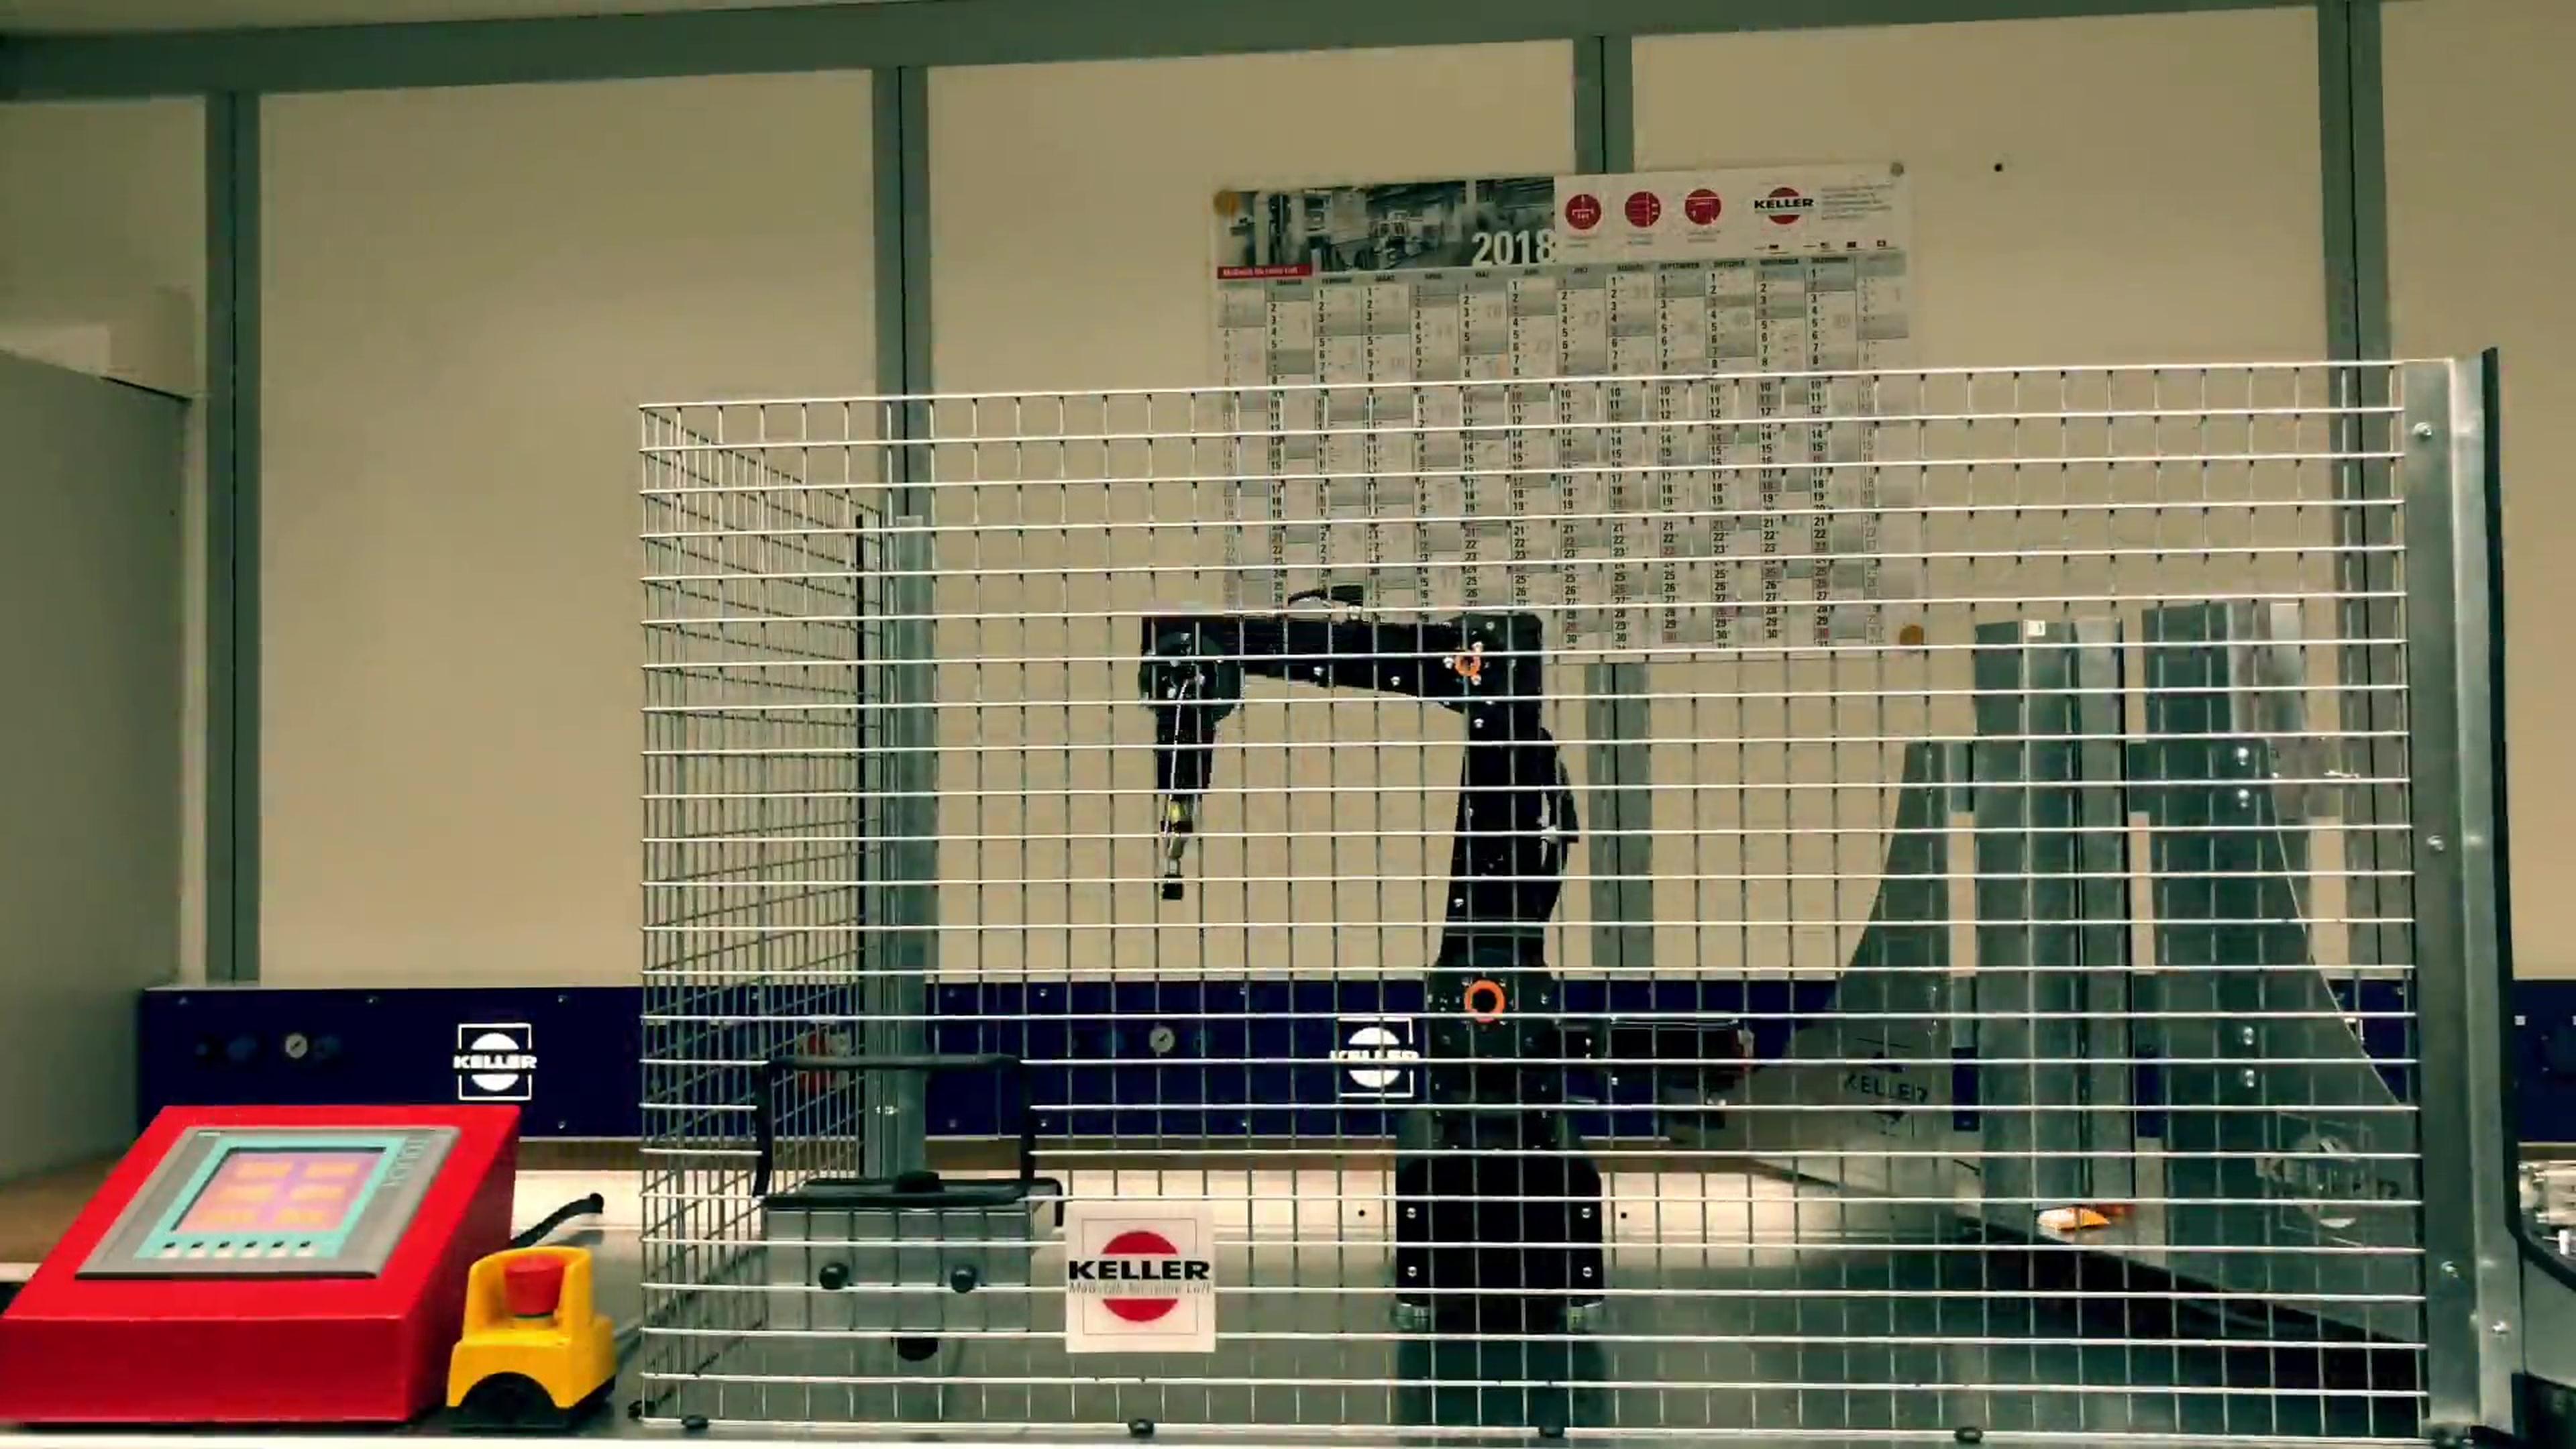
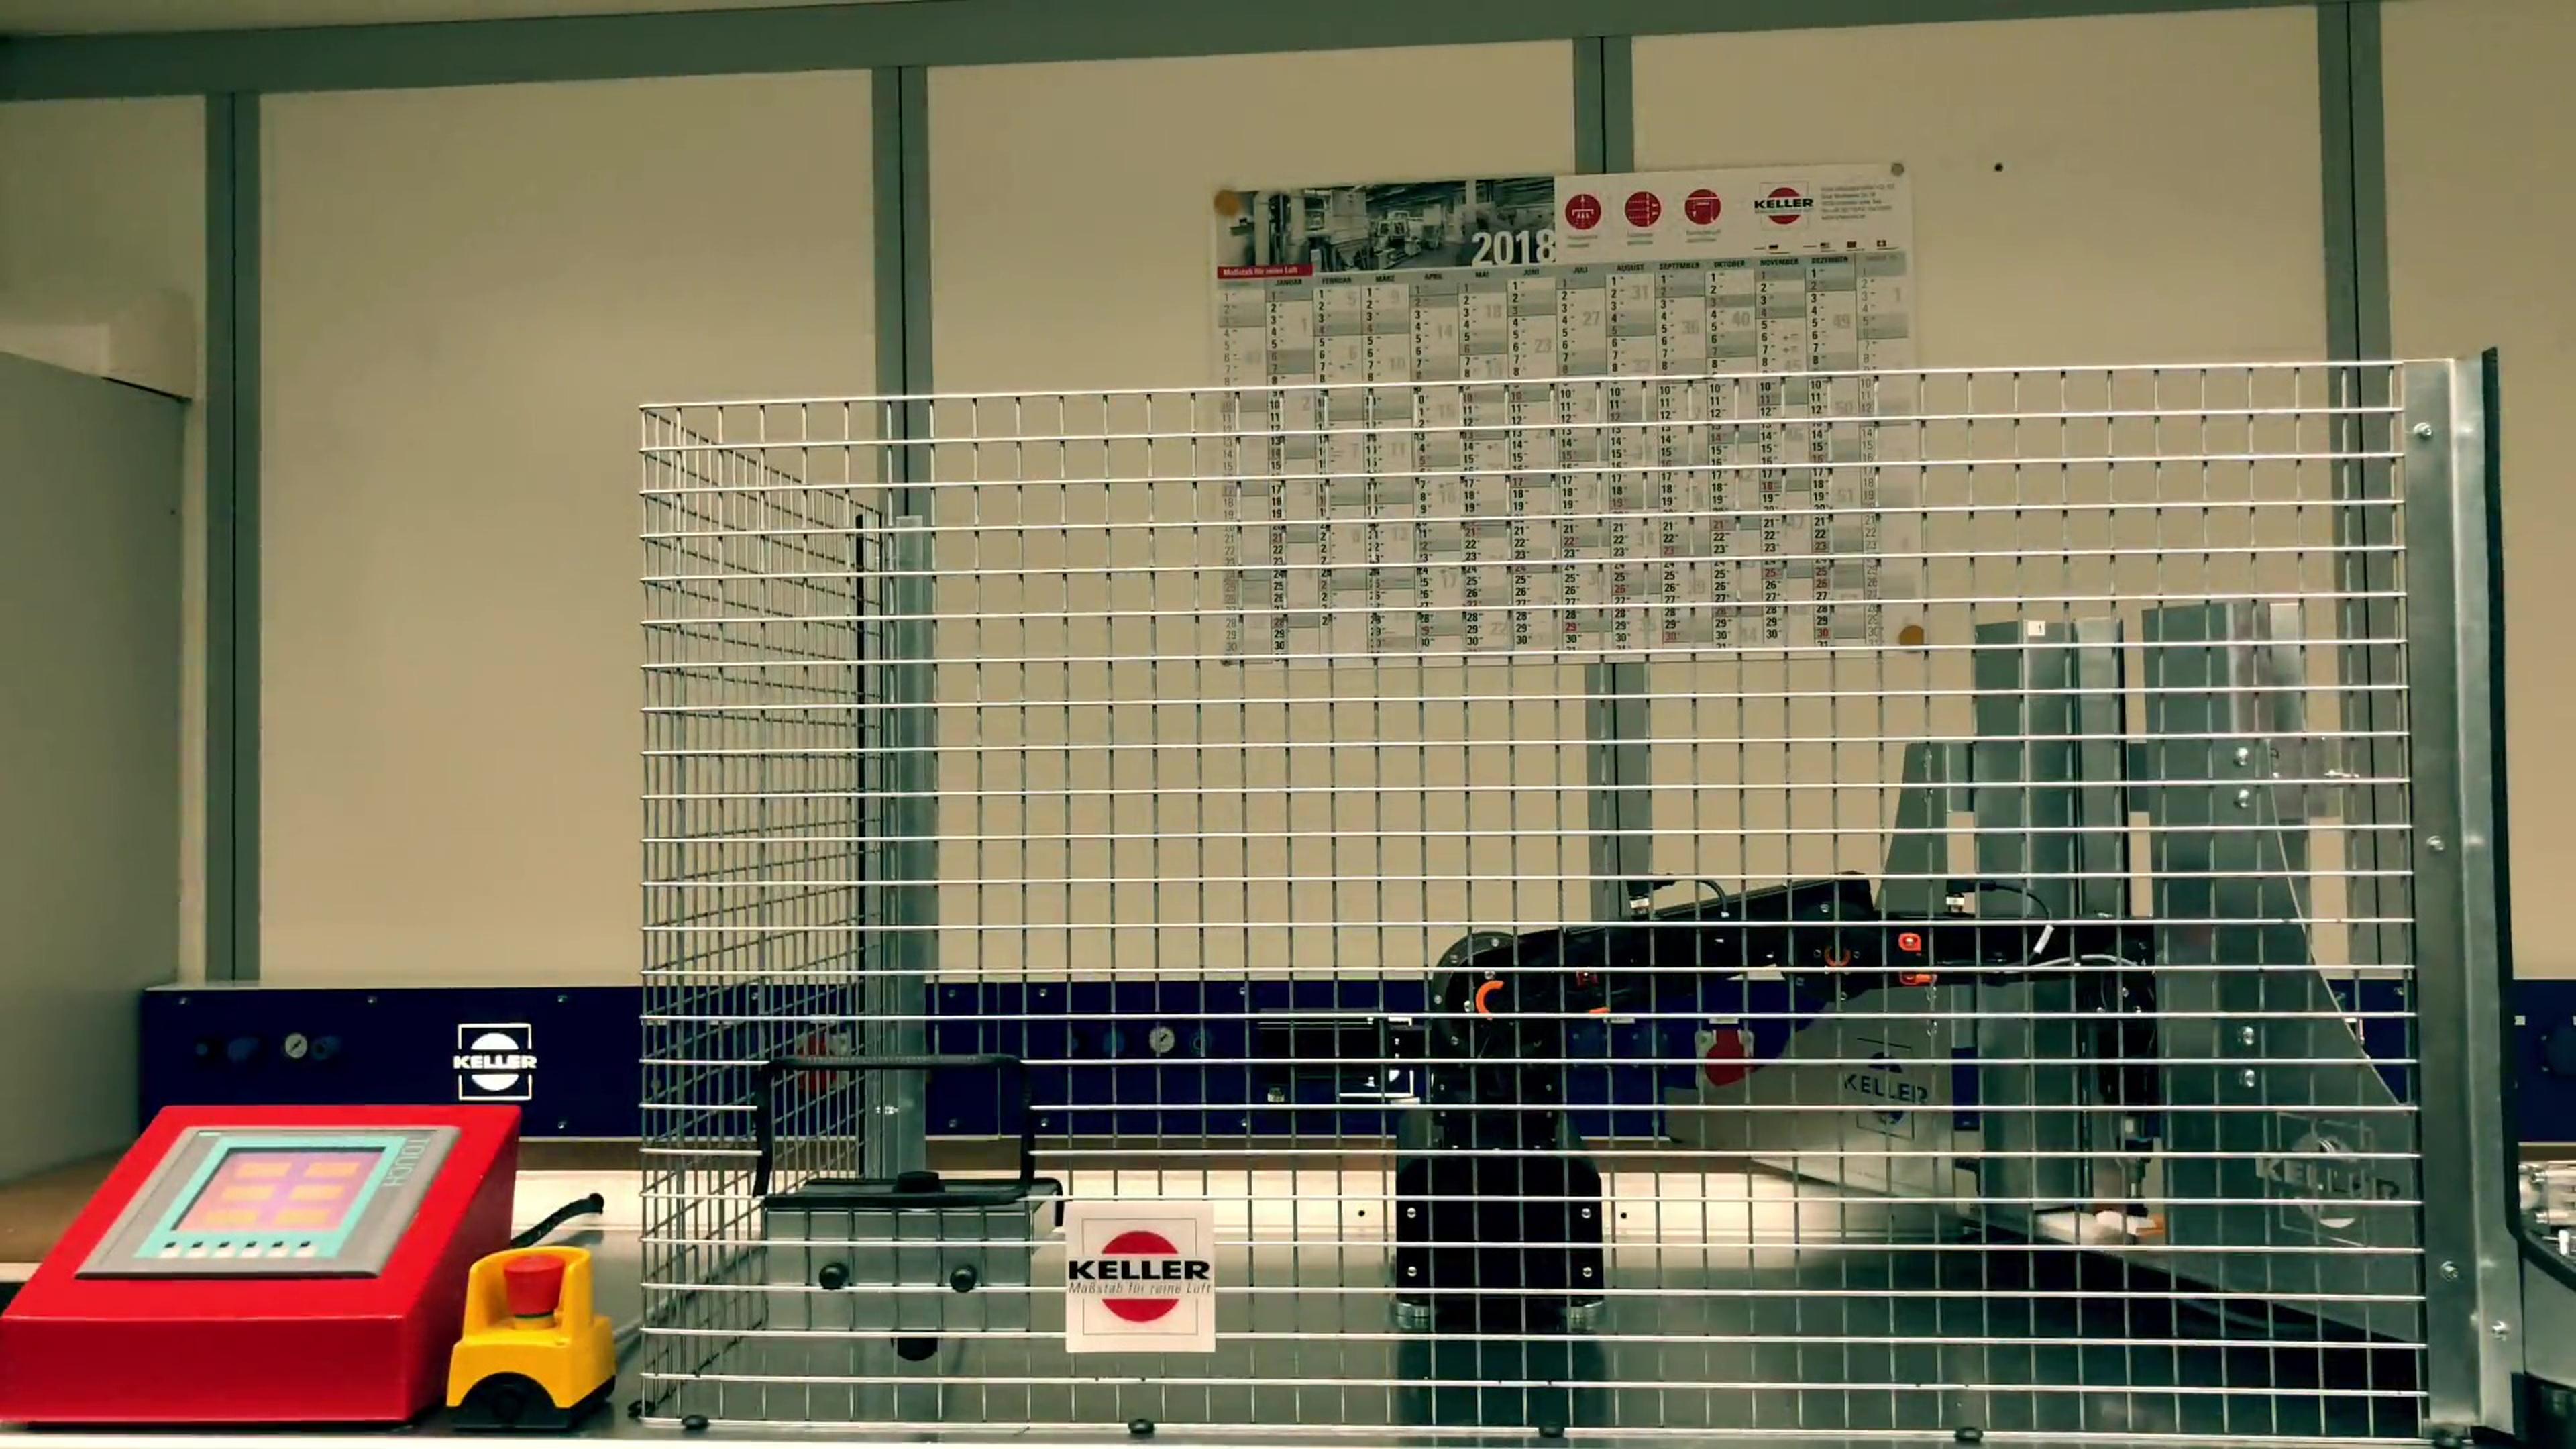
W tym projekcie wykorzystano ramię robota Robolink, aby zautomatyzować wydawanie obiektów z magazynu. Robot precyzyjnie pobiera przygotowane przedmioty, takie jak materiały eksploatacyjne, i sprawnie odkłada je w punkcie wydania. Punktem wydania może być pojemnik magazynowy lub bezpośrednie przekazanie obiektu do ręki osoby, co pokazuje elastyczność robota w interaktywnych i precyzyjnych procesach. Ramię Robolink łączy niezawodność z automatyzacją, optymalizując procesy przemieszczania materiałów i zwiększając produktywność w różnorodnych zastosowaniach.
Na czym polega zastosowanie?
Ramię robota automatyzuje wydawanie obiektów w magazynach, placówkach medycznych lub obiektach handlowych, które wymagają precyzyjnego przenoszenia przedmiotów i przekazywania ich bezpośrednio osobom.
Jakie są zalety rozwiązania?
Większa wydajność procesów: przyspiesza pobieranie i odkładanie obiektów.
Precyzyjne przenoszenie: zapewnia bezpieczne przekazanie obiektów, również przy wydaniu spersonalizowanym.
Elastyczna integracja: dostosowuje się do różnych sposobów wydawania i warunków otoczenia.
Jakie są zalety robota?
Ramię robota Robolink oferuje:
Praca interaktywna: może przekazywać obiekty bezpośrednio do ręki lub odkładać je do pojemnika magazynowego.
Programowanie pod indywidualne potrzeby: konfiguracje dopasowane do konkretnych zadań przemieszczania materiałów.
Kompaktowa konstrukcja: bez problemu mieści się w ciasnych przestrzeniach roboczych.
Przekazywanie przedmiotów z ramieniem Robolink
Ramię robota Robolink pokazuje, jak wygląda przyszłość automatycznego wydawania obiektów. Dzięki precyzyjnym ruchom i elastycznym opcjom wydawania system zwiększa wydajność procesów i zapewnia niezawodne działanie w scenariuszach przemysłowych, medycznych i interaktywnych. To kompaktowe, a przy tym skuteczne rozwiązanie dla nowoczesnej automatyzacji.
2 Components