 1 / 3
Humanoidalny robot piłkarski TeenSize Open Platform


Koszty sprzętu:
Konstrukcja
DIY
Rozwój
Open Source
Mobilny
Robot
igus® Humanoid Open Platform: modułowy robot do badań i edukacji
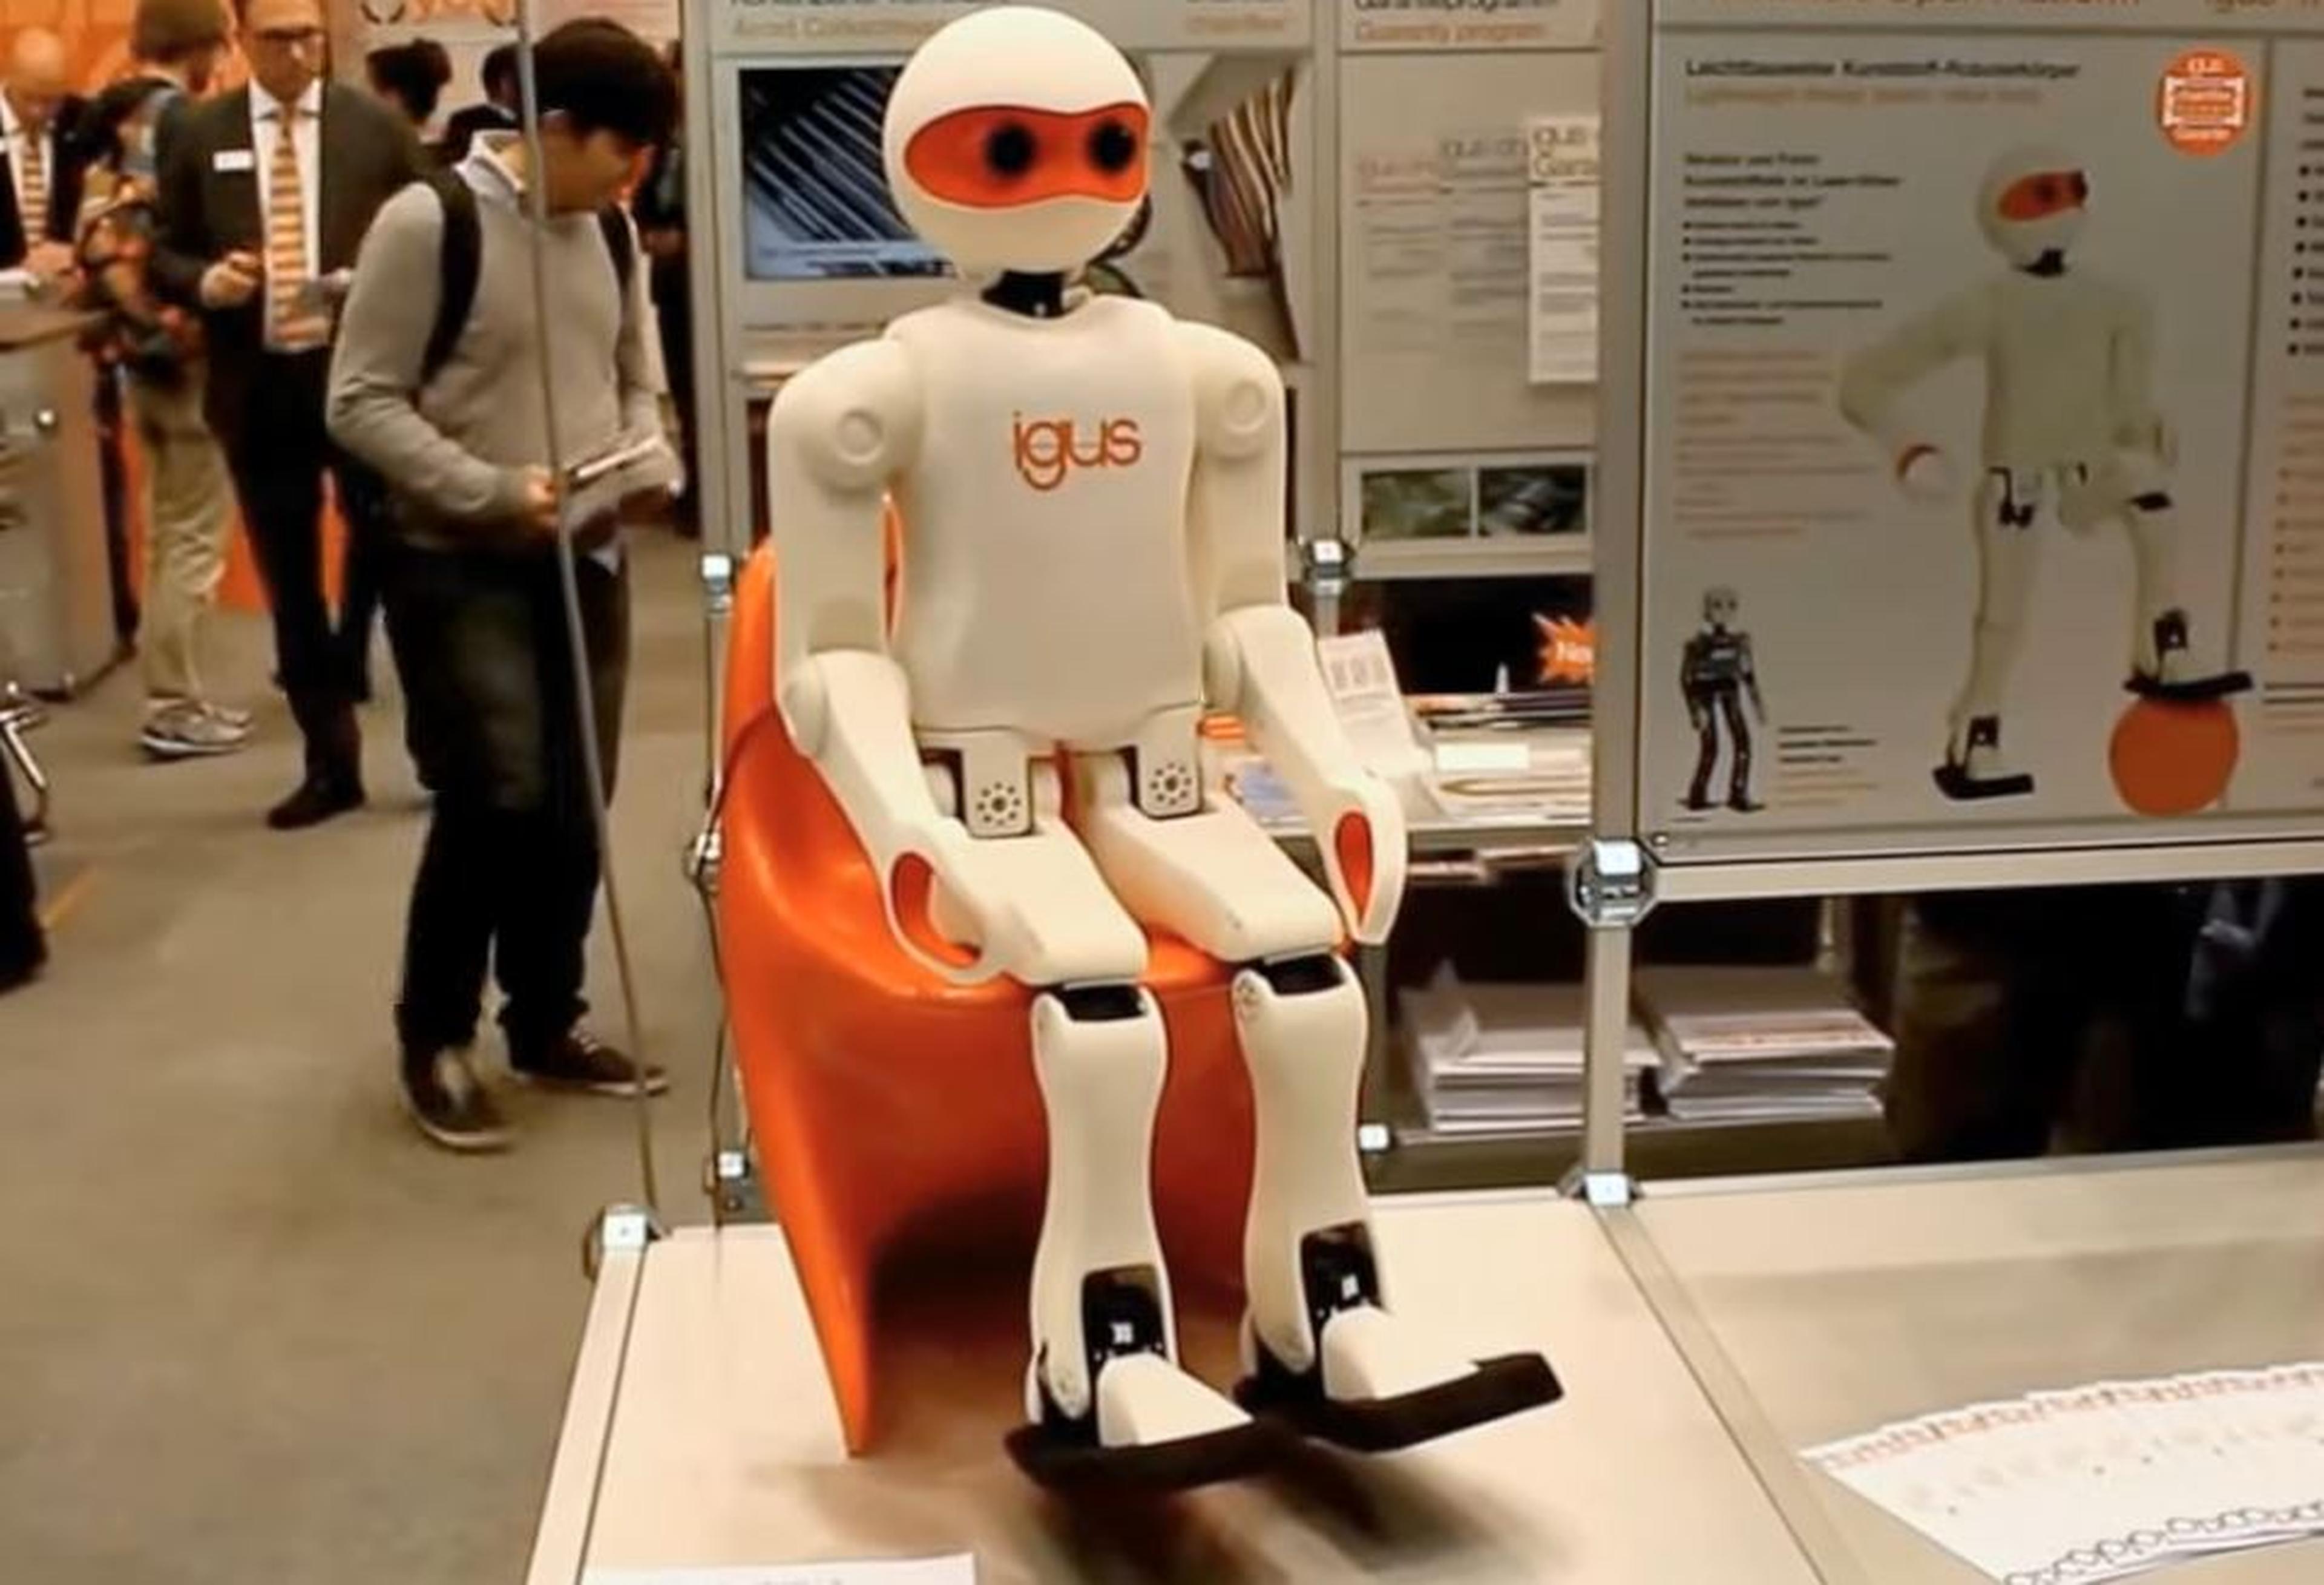
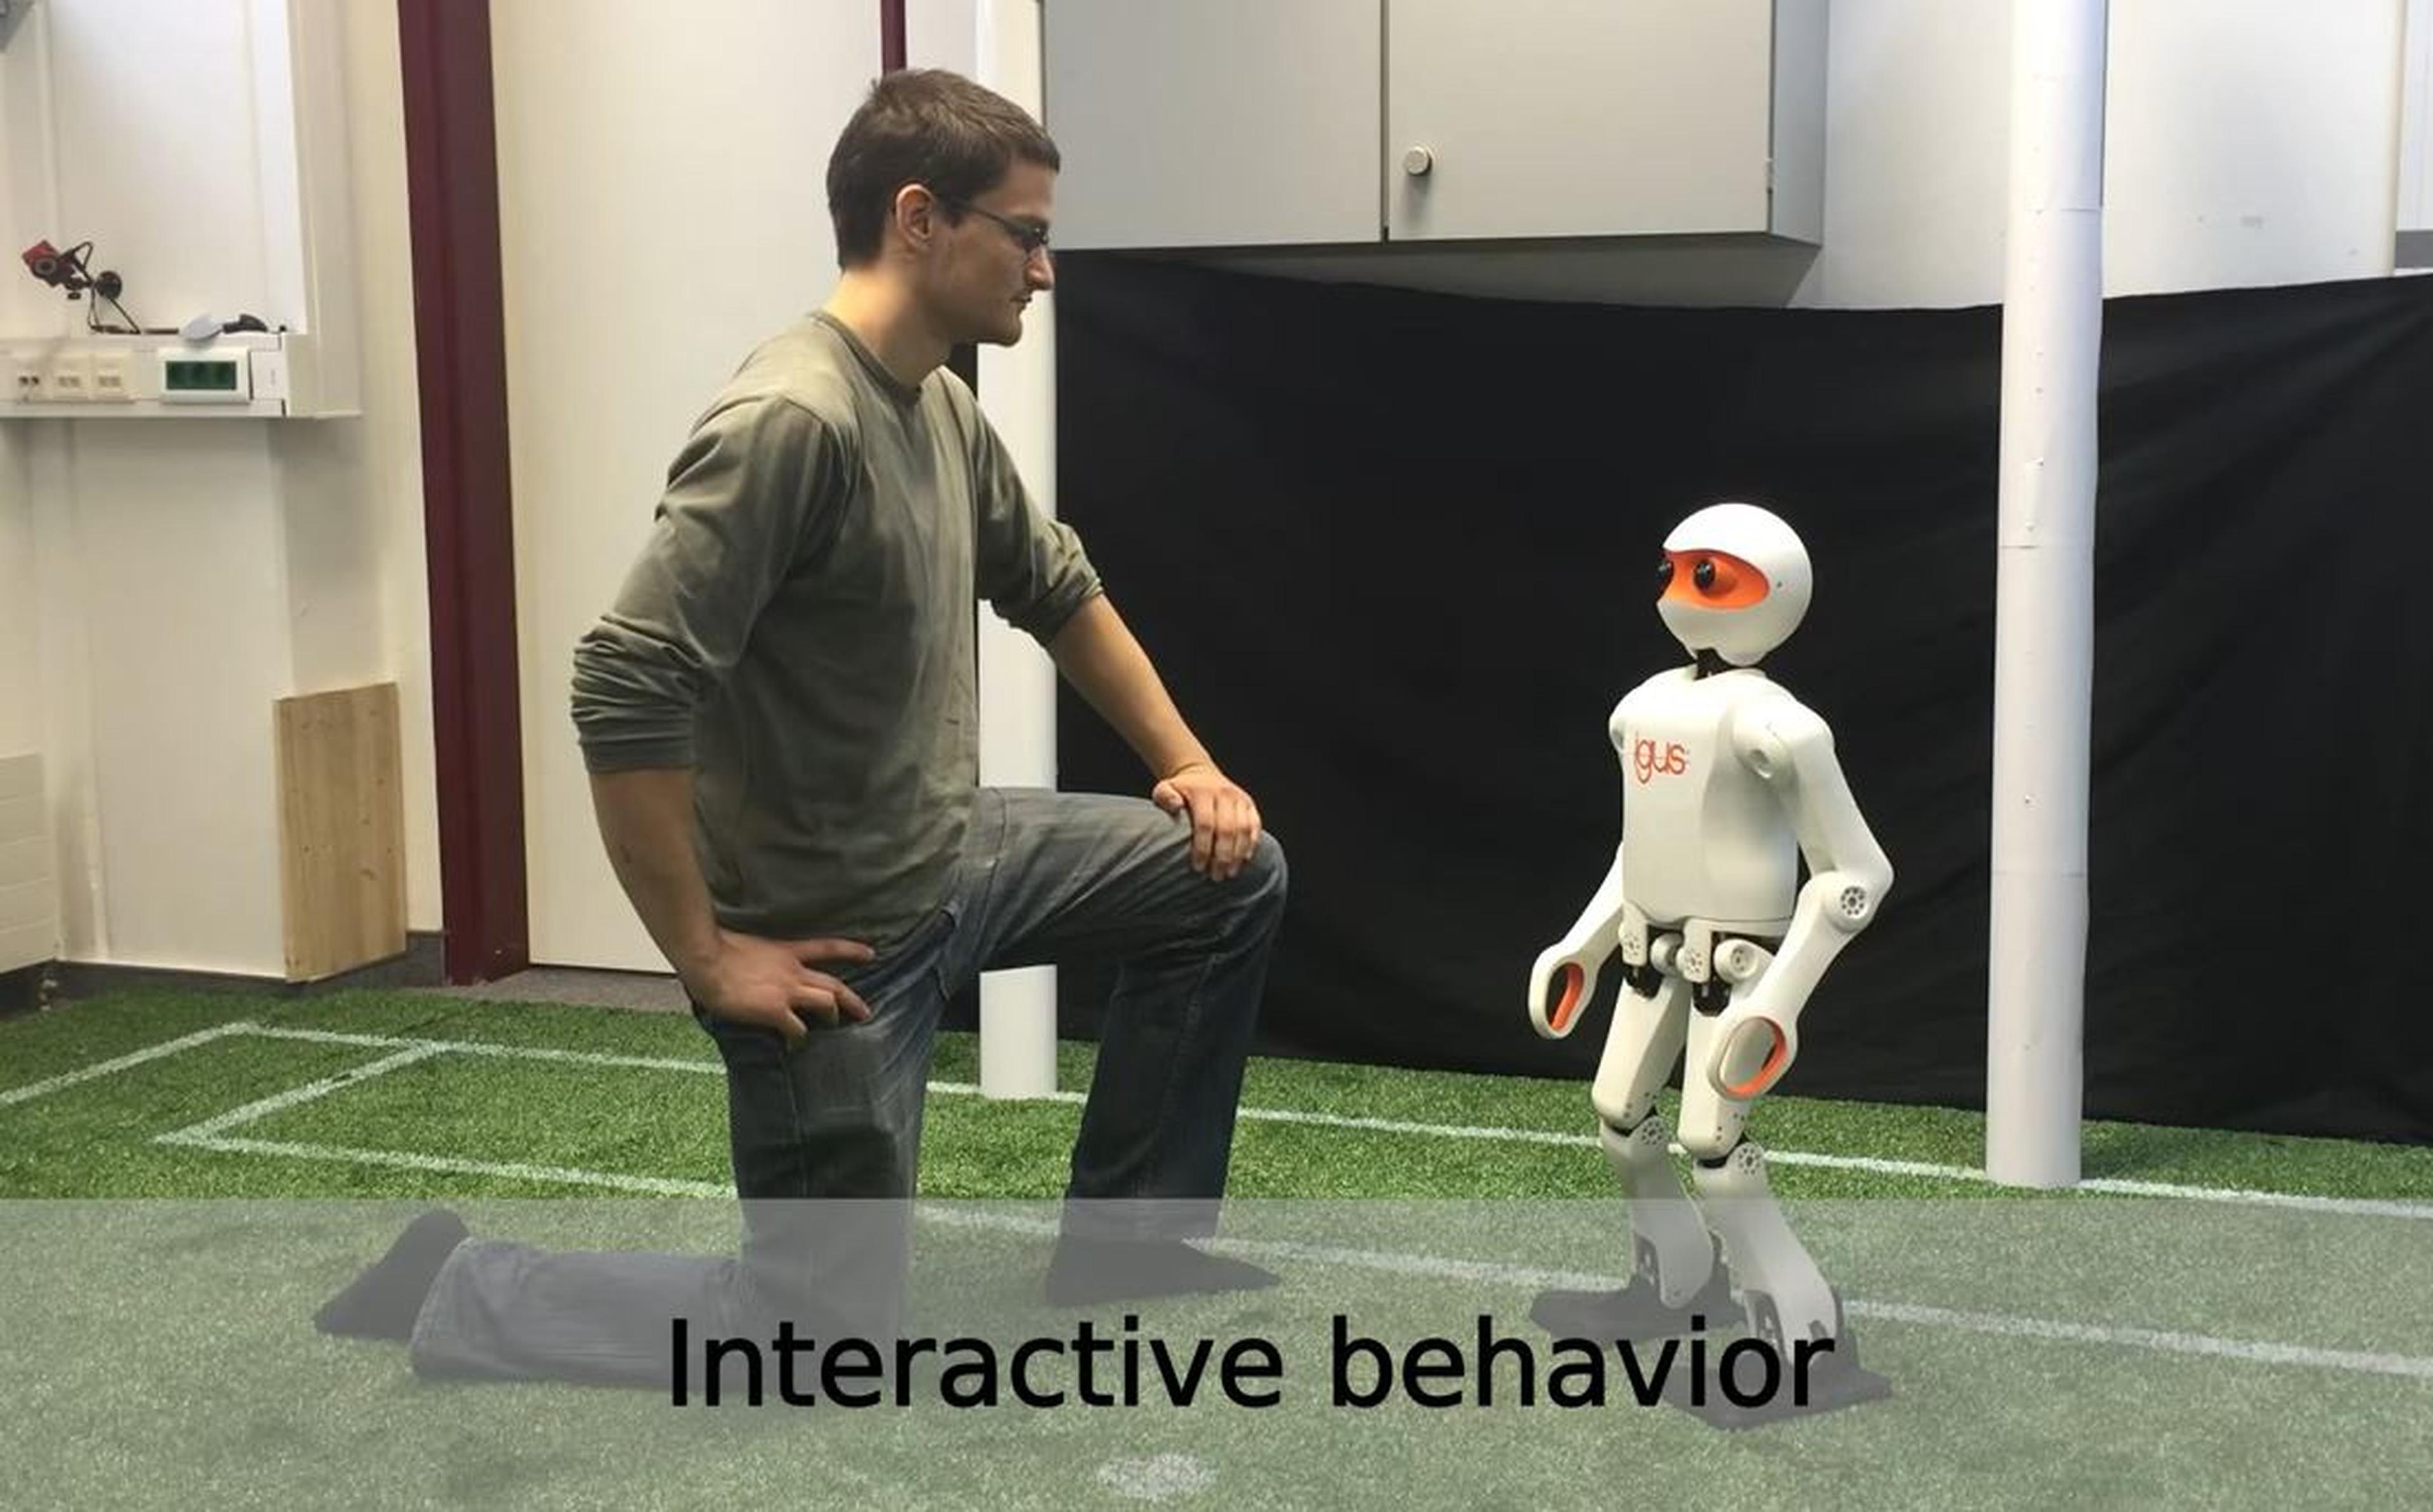
igus® Humanoid Open Platform to wszechstronny robot open source zaprojektowany z myślą o badaniach i nauczaniu w dziedzinie robotyki i sztucznej inteligencji. Działa w oparciu o framework ROS i obsługuje różne zastosowania praktyczne, w tym udział w wymagającej RoboCup Humanoid Soccer League. Dzięki modułowej konstrukcji doskonale sprawdza się w środowisku akademickim, umożliwiając łatwą personalizację i rozbudowę. Platforma jest dostępna w rozmiarach zgodnych z kategoriami RoboCup: TeenSize i KidSize, natomiast większy NimbRo-OP2(X) spełnia wymagania lig AdultSize i TeenSize.
Jakie jest zastosowanie?
Platforma znajduje zastosowanie w edukacji robotycznej, badaniach oraz w konkursach takich jak RoboCup, umożliwiając zespołom opracowywanie i doskonalenie zachowań humanoidalnych robotów, algorytmów AI oraz algorytmów ruchu.
Jakie są zalety rozwiązania?
Elastyczność open source: pełna personalizacja i dostosowanie do konkretnych projektów.
Standardowe rozmiary: spełniają wymagania klas RoboCup, co ułatwia udział w zawodach.
Narzędzie dydaktyczne: idealne do kształcenia studentów i badaczy w zakresie robotyki i rozwoju AI.
Jakie są zalety robota?
igus® Humanoid Open Platform oraz NimbRo-OP2(X) wyróżniają się pod względem:
Modułowej konstrukcji: ułatwia rozbudowę i wymianę podzespołów.
Kompatybilności: pełna zgodność z ROS, co pozwala na różnorodne rozszerzenia funkcjonalne.
Skalowalności: obsługuje zarówno małe, jak i duże projekty robotów humanoidalnych.
Jak igus® zmienia badania nad robotyką humanoidalną
igus® Humanoid Open Platform na nowo definiuje edukację i badania w dziedzinie robotyki humanoidalnej. Modułowa konstrukcja open source oraz zgodność ze standardami branżowymi czynią go skutecznym narzędziem dla instytucji akademickich i uczestników RoboCup. Dzięki konfigurowalnemu i skalowalnemu rozwiązaniu wspiera innowacje i rozwój systemów robotycznych.
1 komponent