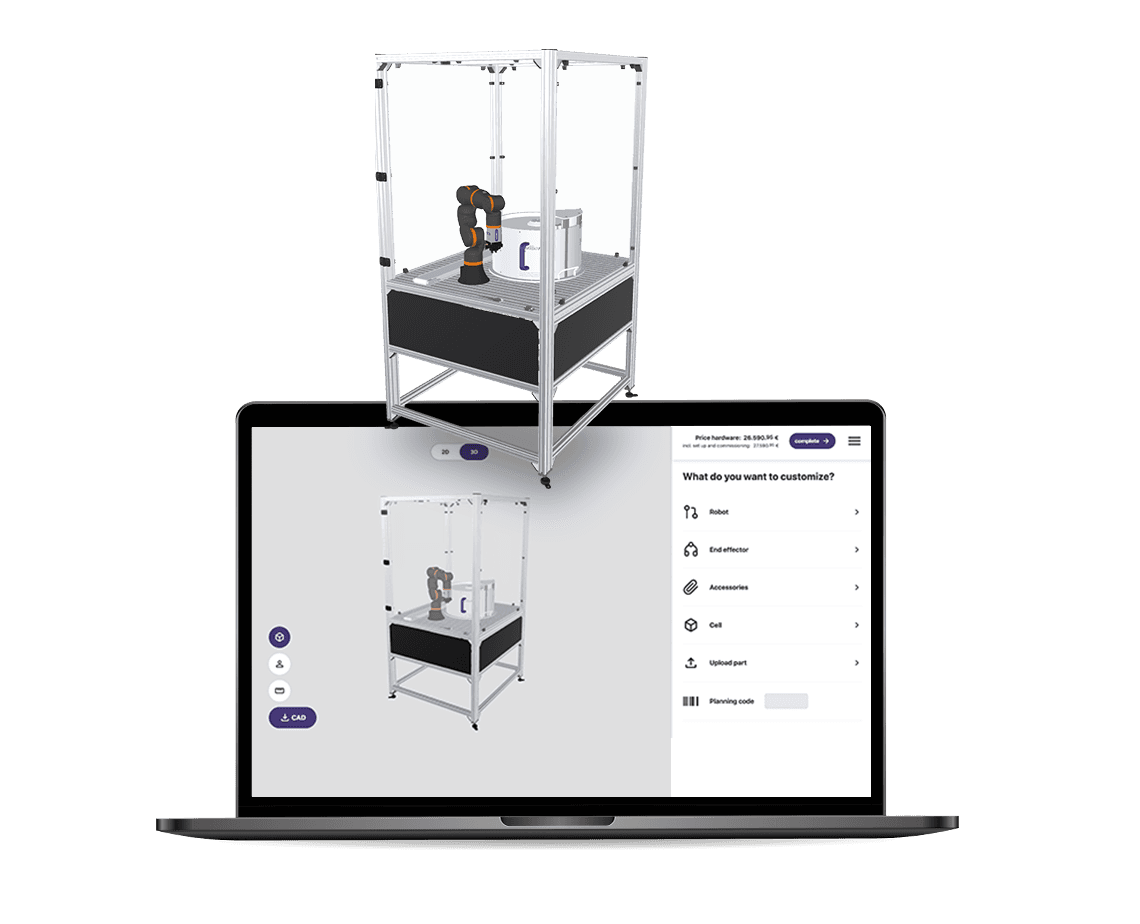
Portal przestrzenny RG-0014 | 3 DOF | 500x500x200mm | 10kg
Warianty: Ze sterownikami 3x D1
Robot portalowy przestrzenny do kompaktowej i precyzyjnej automatyzacji
Robot portalowy przestrzenny drylin® DLE-RG-0014 zapewnia dokładność ±0,5 mm i przestrzeń roboczą 500 × 500 × 200 mm. Przy maksymalnym udźwigu 10 kg, prędkości 1 m/s i do 20 cykli pick & place na minutę sprawdza się w precyzyjnych zadaniach ruchowych w kompaktowych aplikacjach.
Sterowanie odbywa się przez igus® Robot Control lub Dryve D1 i obsługuje Modbus TCP/IP, CANopen, ROS, cyfrowe wejścia/wyjścia oraz LabVIEW. Intuicyjny interfejs 3D umożliwia łatwe programowanie i bezproblemową integrację z istniejącymi systemami automatyzacji.
Zalecany do zadań pick & place, automatyzacji laboratoriów, pakowania i lekkiego montażu. Idealny dla MŚP, laboratoriów badawczych i użytkowników przemysłowych, dla których liczą się efektywność i niskie wymagania serwisowe.
Najważniejsze
Dopasowane do potrzeb
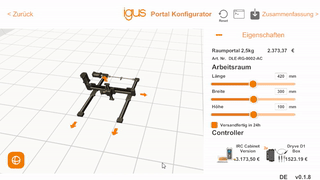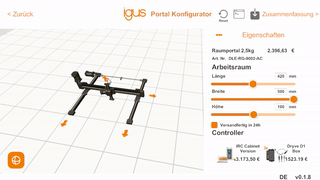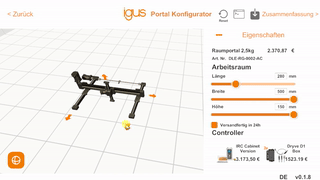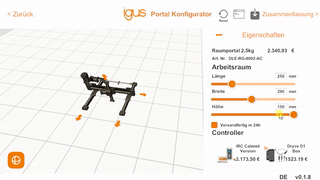
Konfigurator robota kartezjańskiego
Dostosuj robota kartezjańskiego do swoich potrzeb! Wystarczy wprowadzić wymagane wymiary. Następnie można pobrać plik CAD i otrzymać podsumowanie za pośrednictwem wiadomości e-mail.
Bezpłatne pobranie
Pobierz teraz i przetestuj przed zakupem
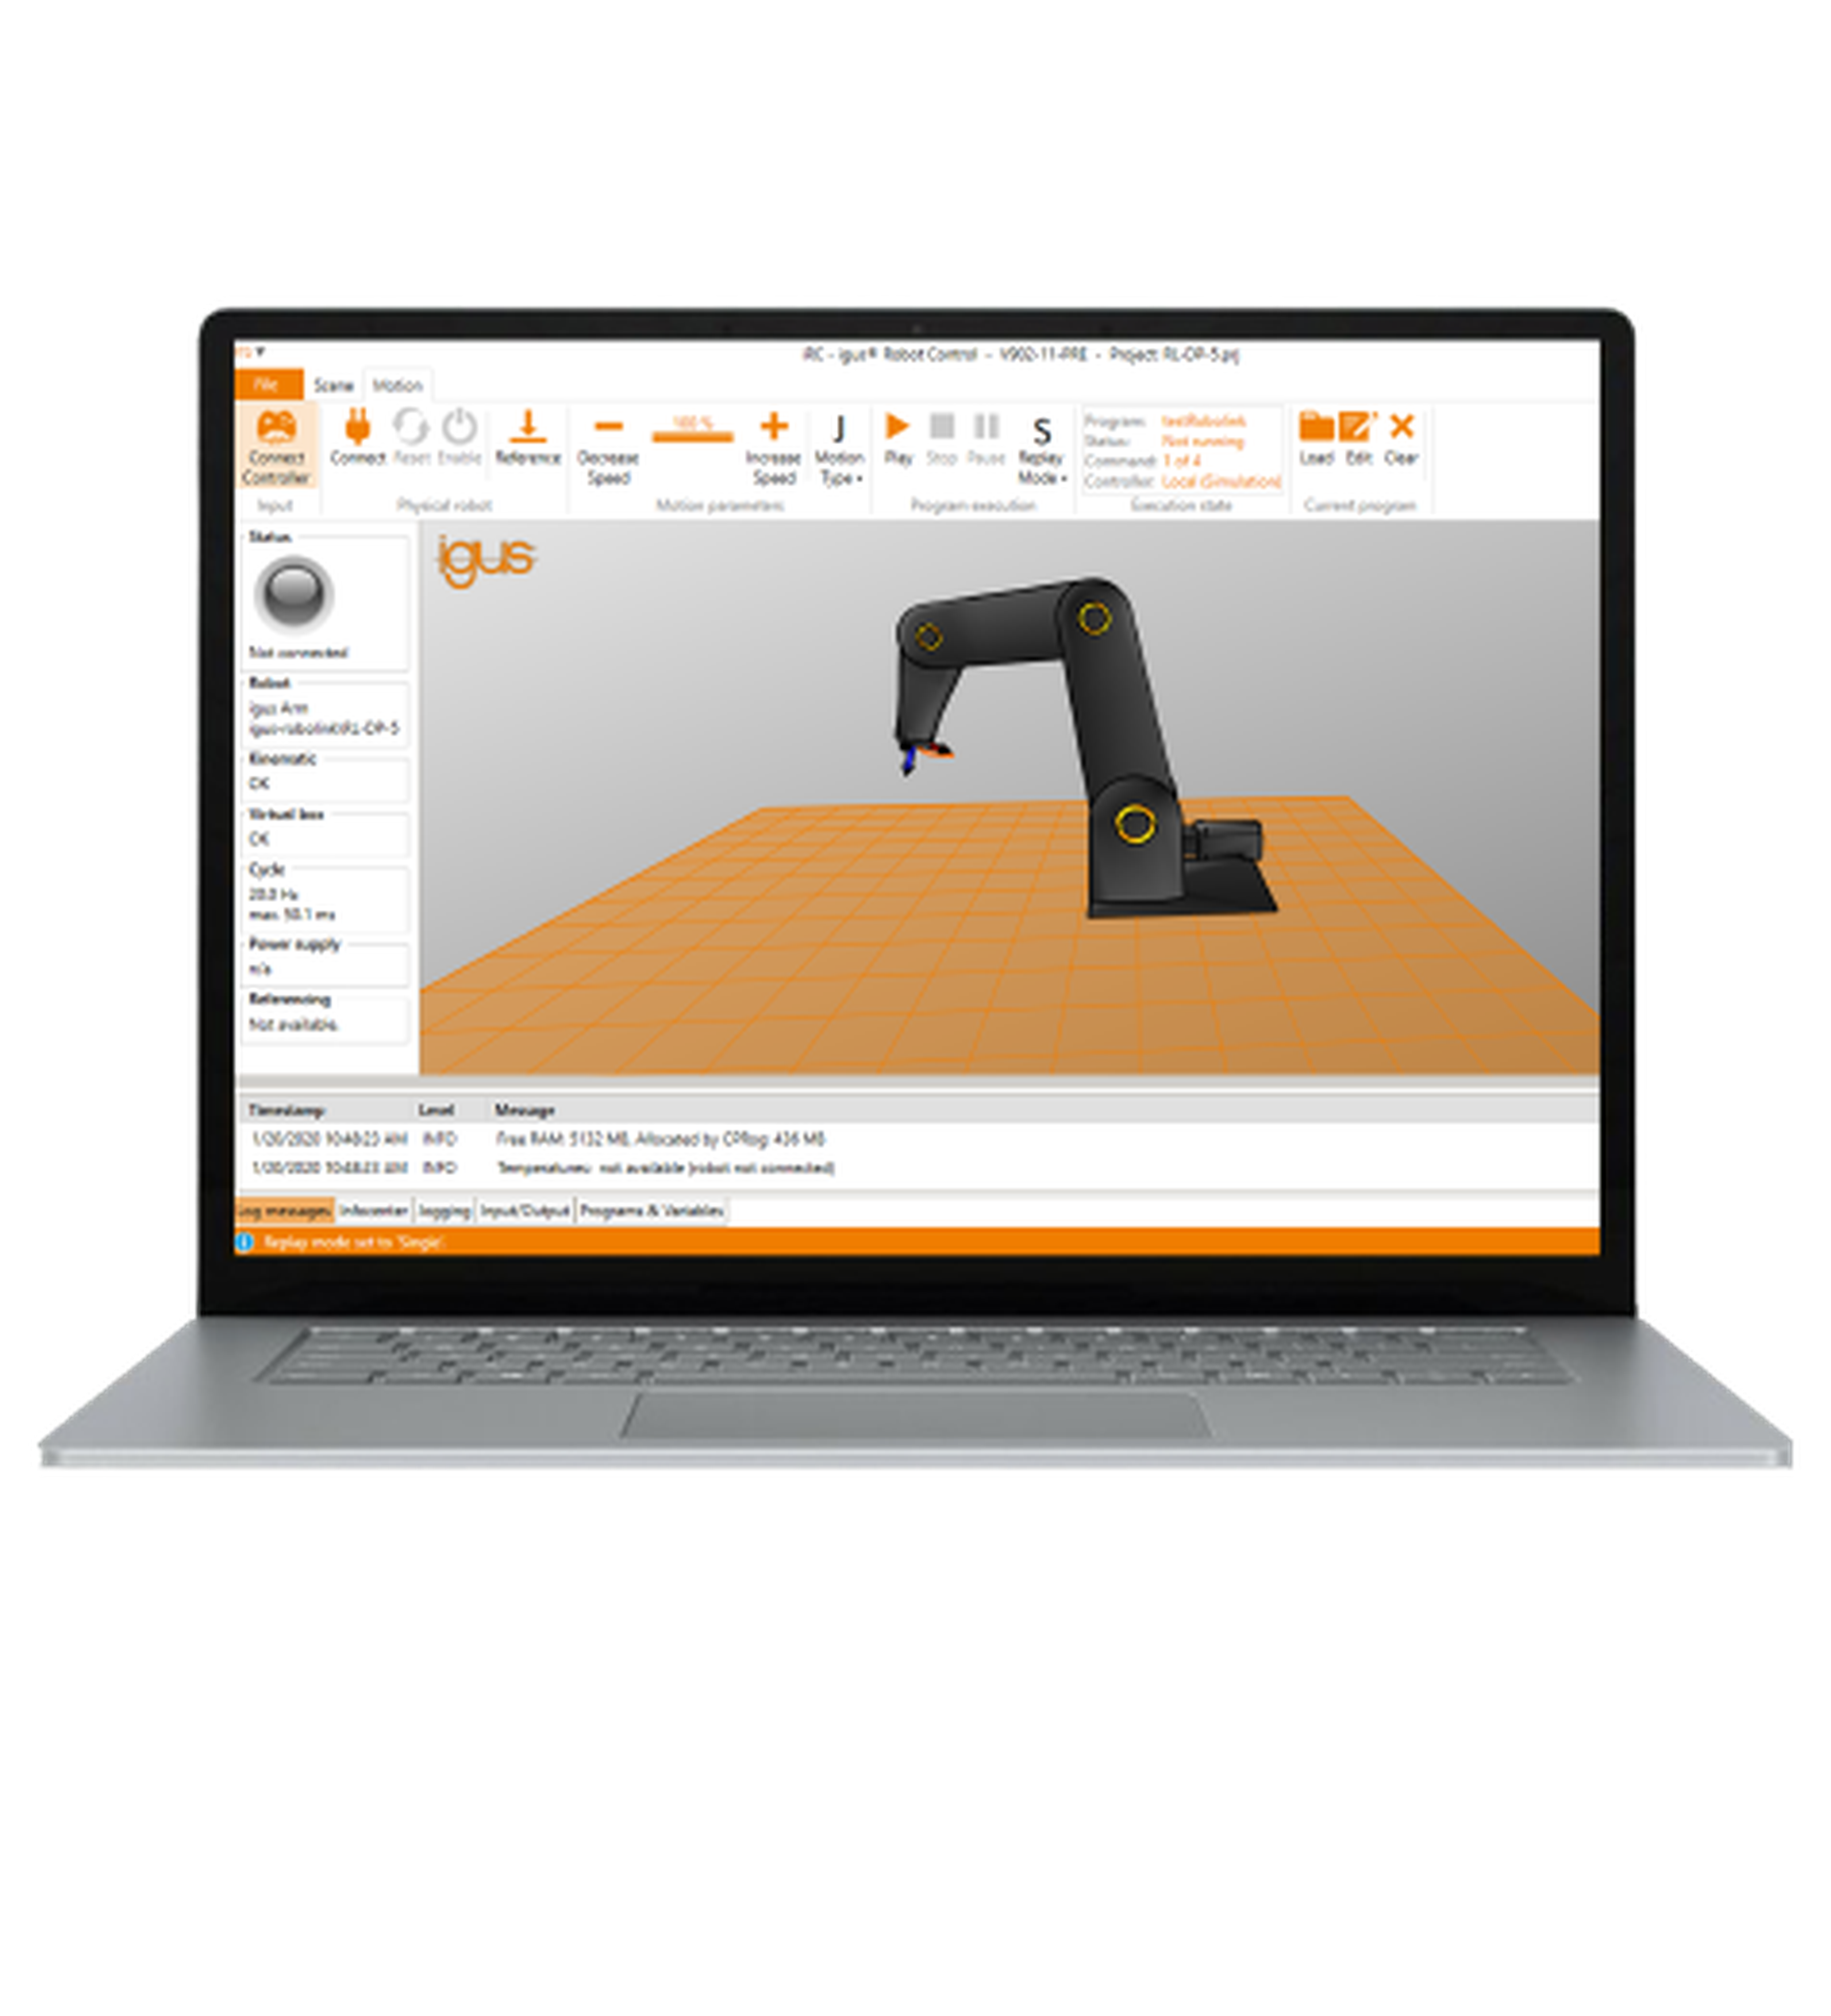
Pobierz oprogramowanie teraz bezpłatnie. Dzięki temu mogą Państwo zapoznać się z interfejsem użytkownika i jego funkcjami jeszcze przed zakupem komponentów. Z Digital Twin zyskują Państwo przegląd możliwości swojego robota. (Wymagania systemowe: komputer z Windows 10, wolny port USB 2.0, port Ethernet, 500 MB wolnego miejsca na dysku)
Typowe obszary zastosowań
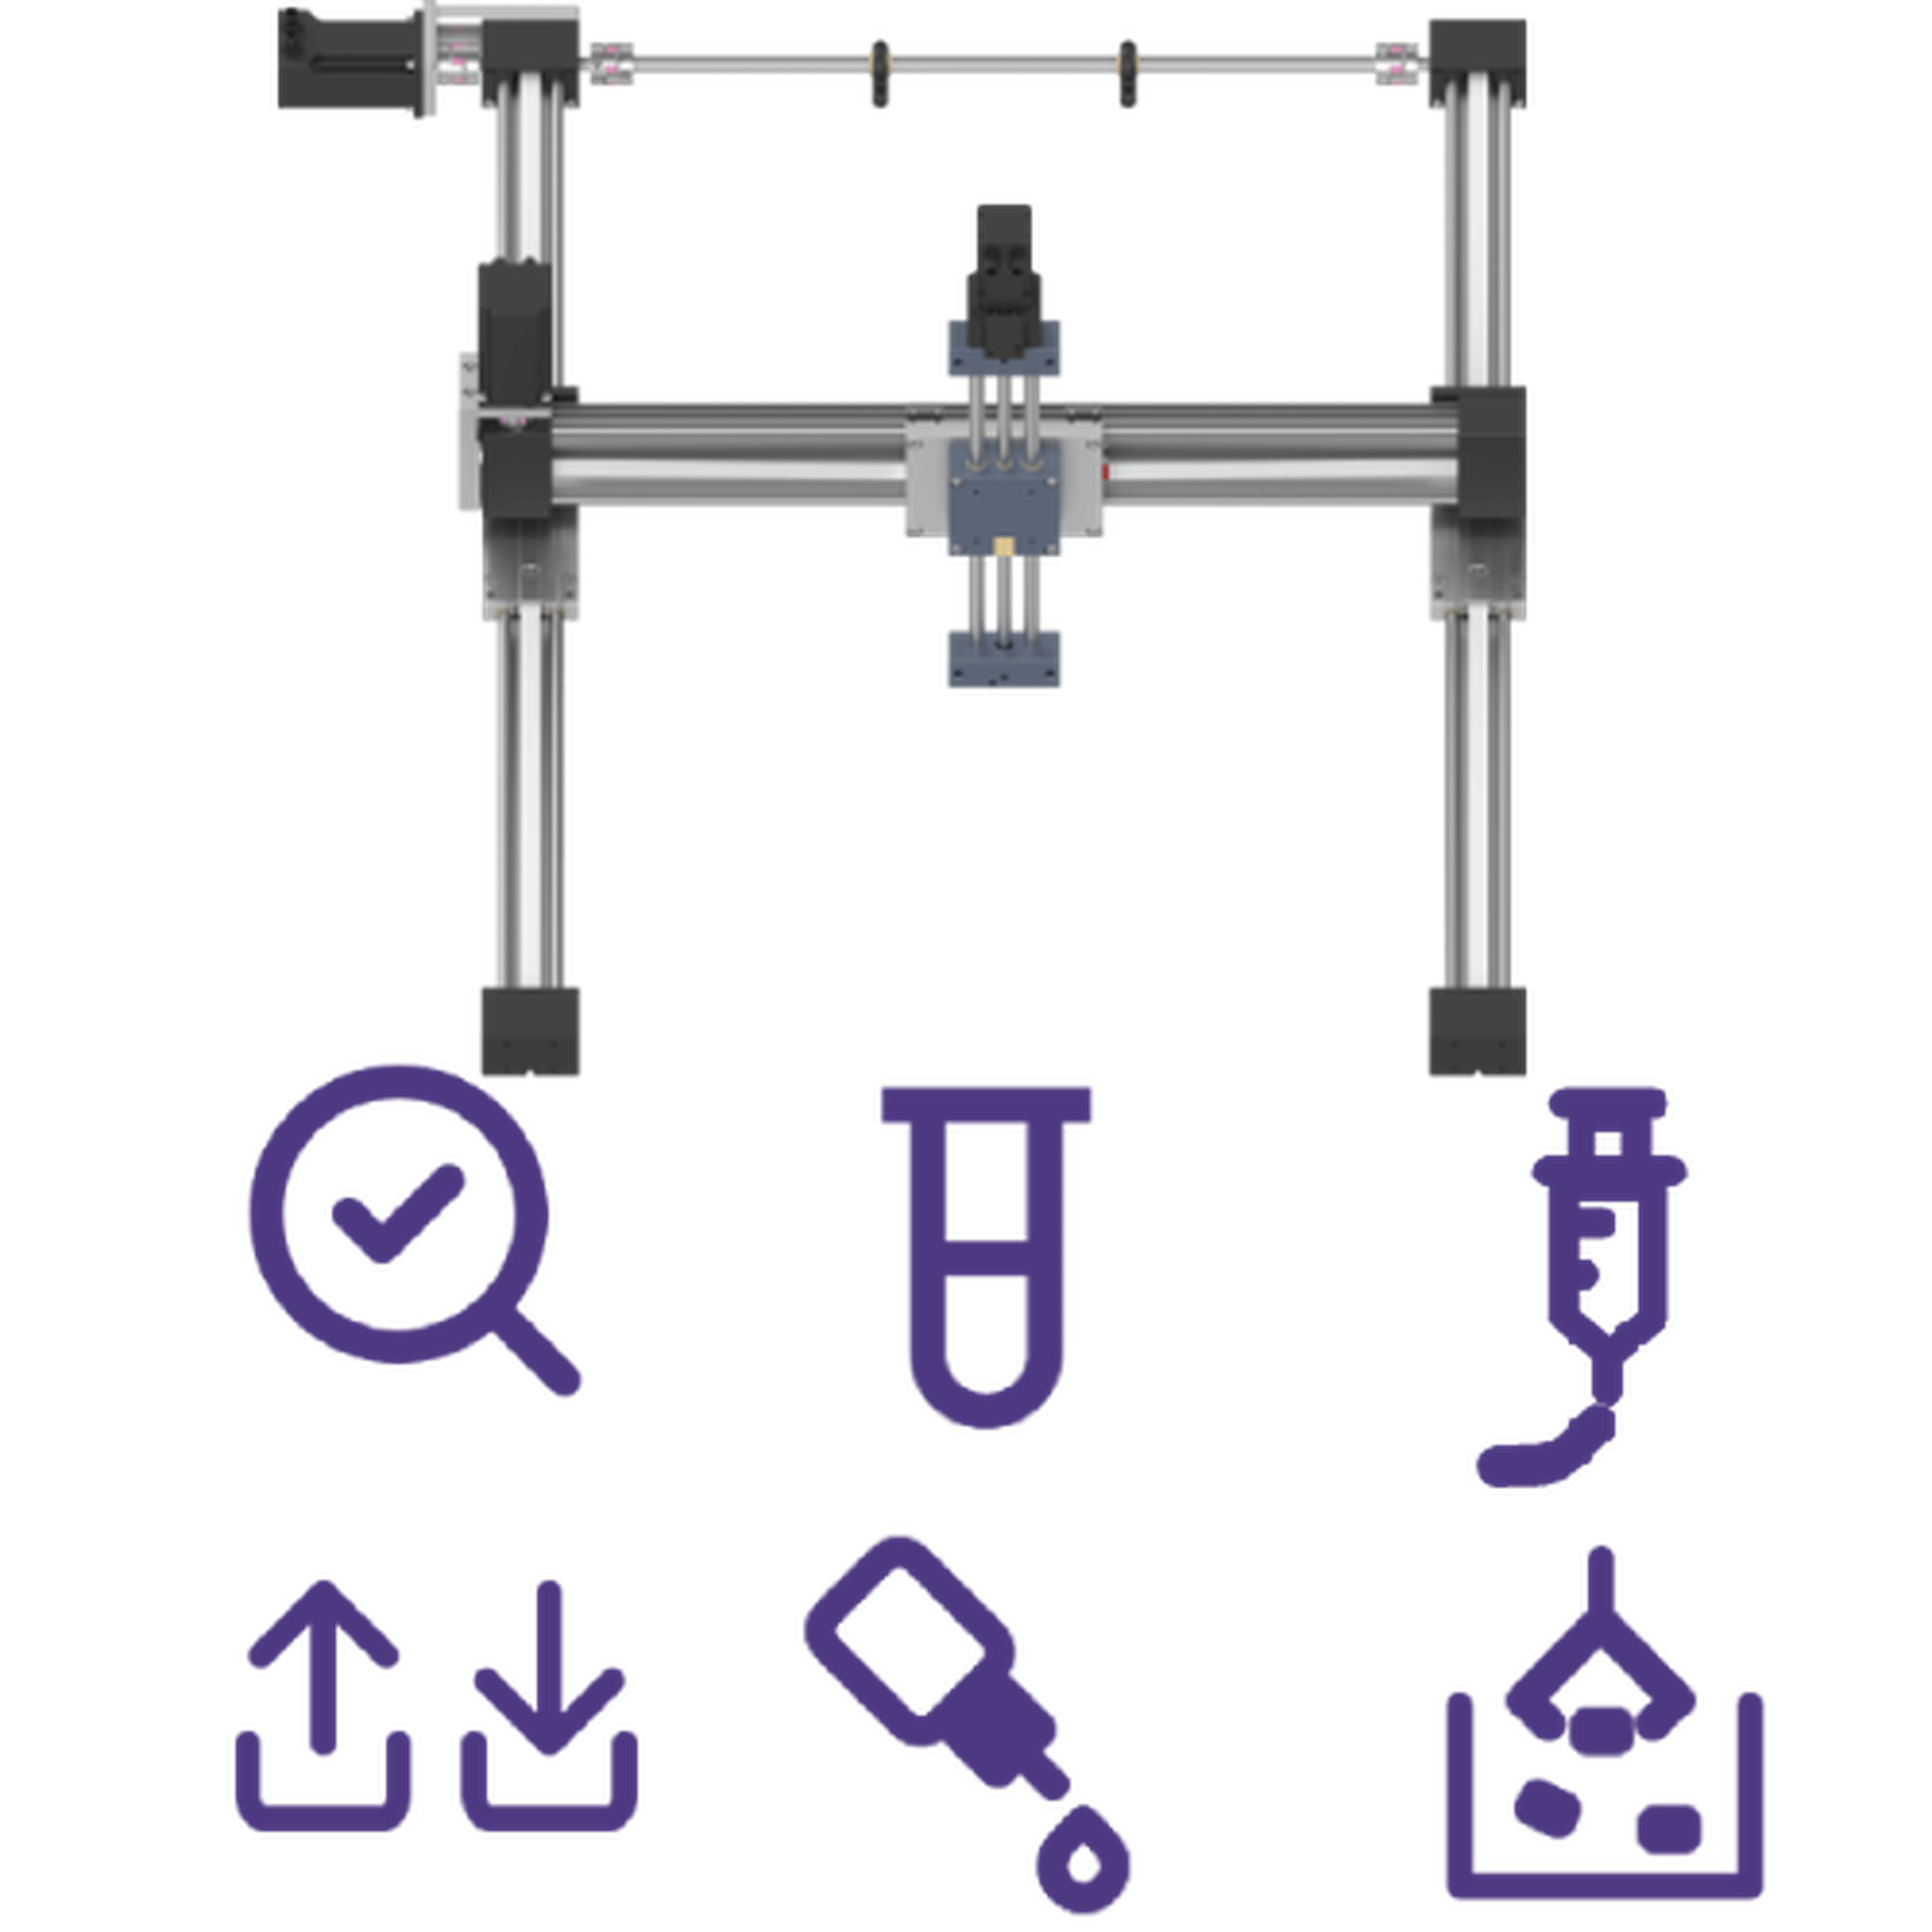
Roboty liniowe są szczególnie odpowiednie do zastosowań typu pick&place w różnych obszarach. Na przykład w laboratorium, w produkcji, w zastosowaniach z klejami lub w rolnictwie pionowym. Są one kompatybilne z różnymi systemami kamer, chwytakami i akcesoriami, dzięki czemu mogą być również wykorzystywane w aplikacjach typu bin-picking.
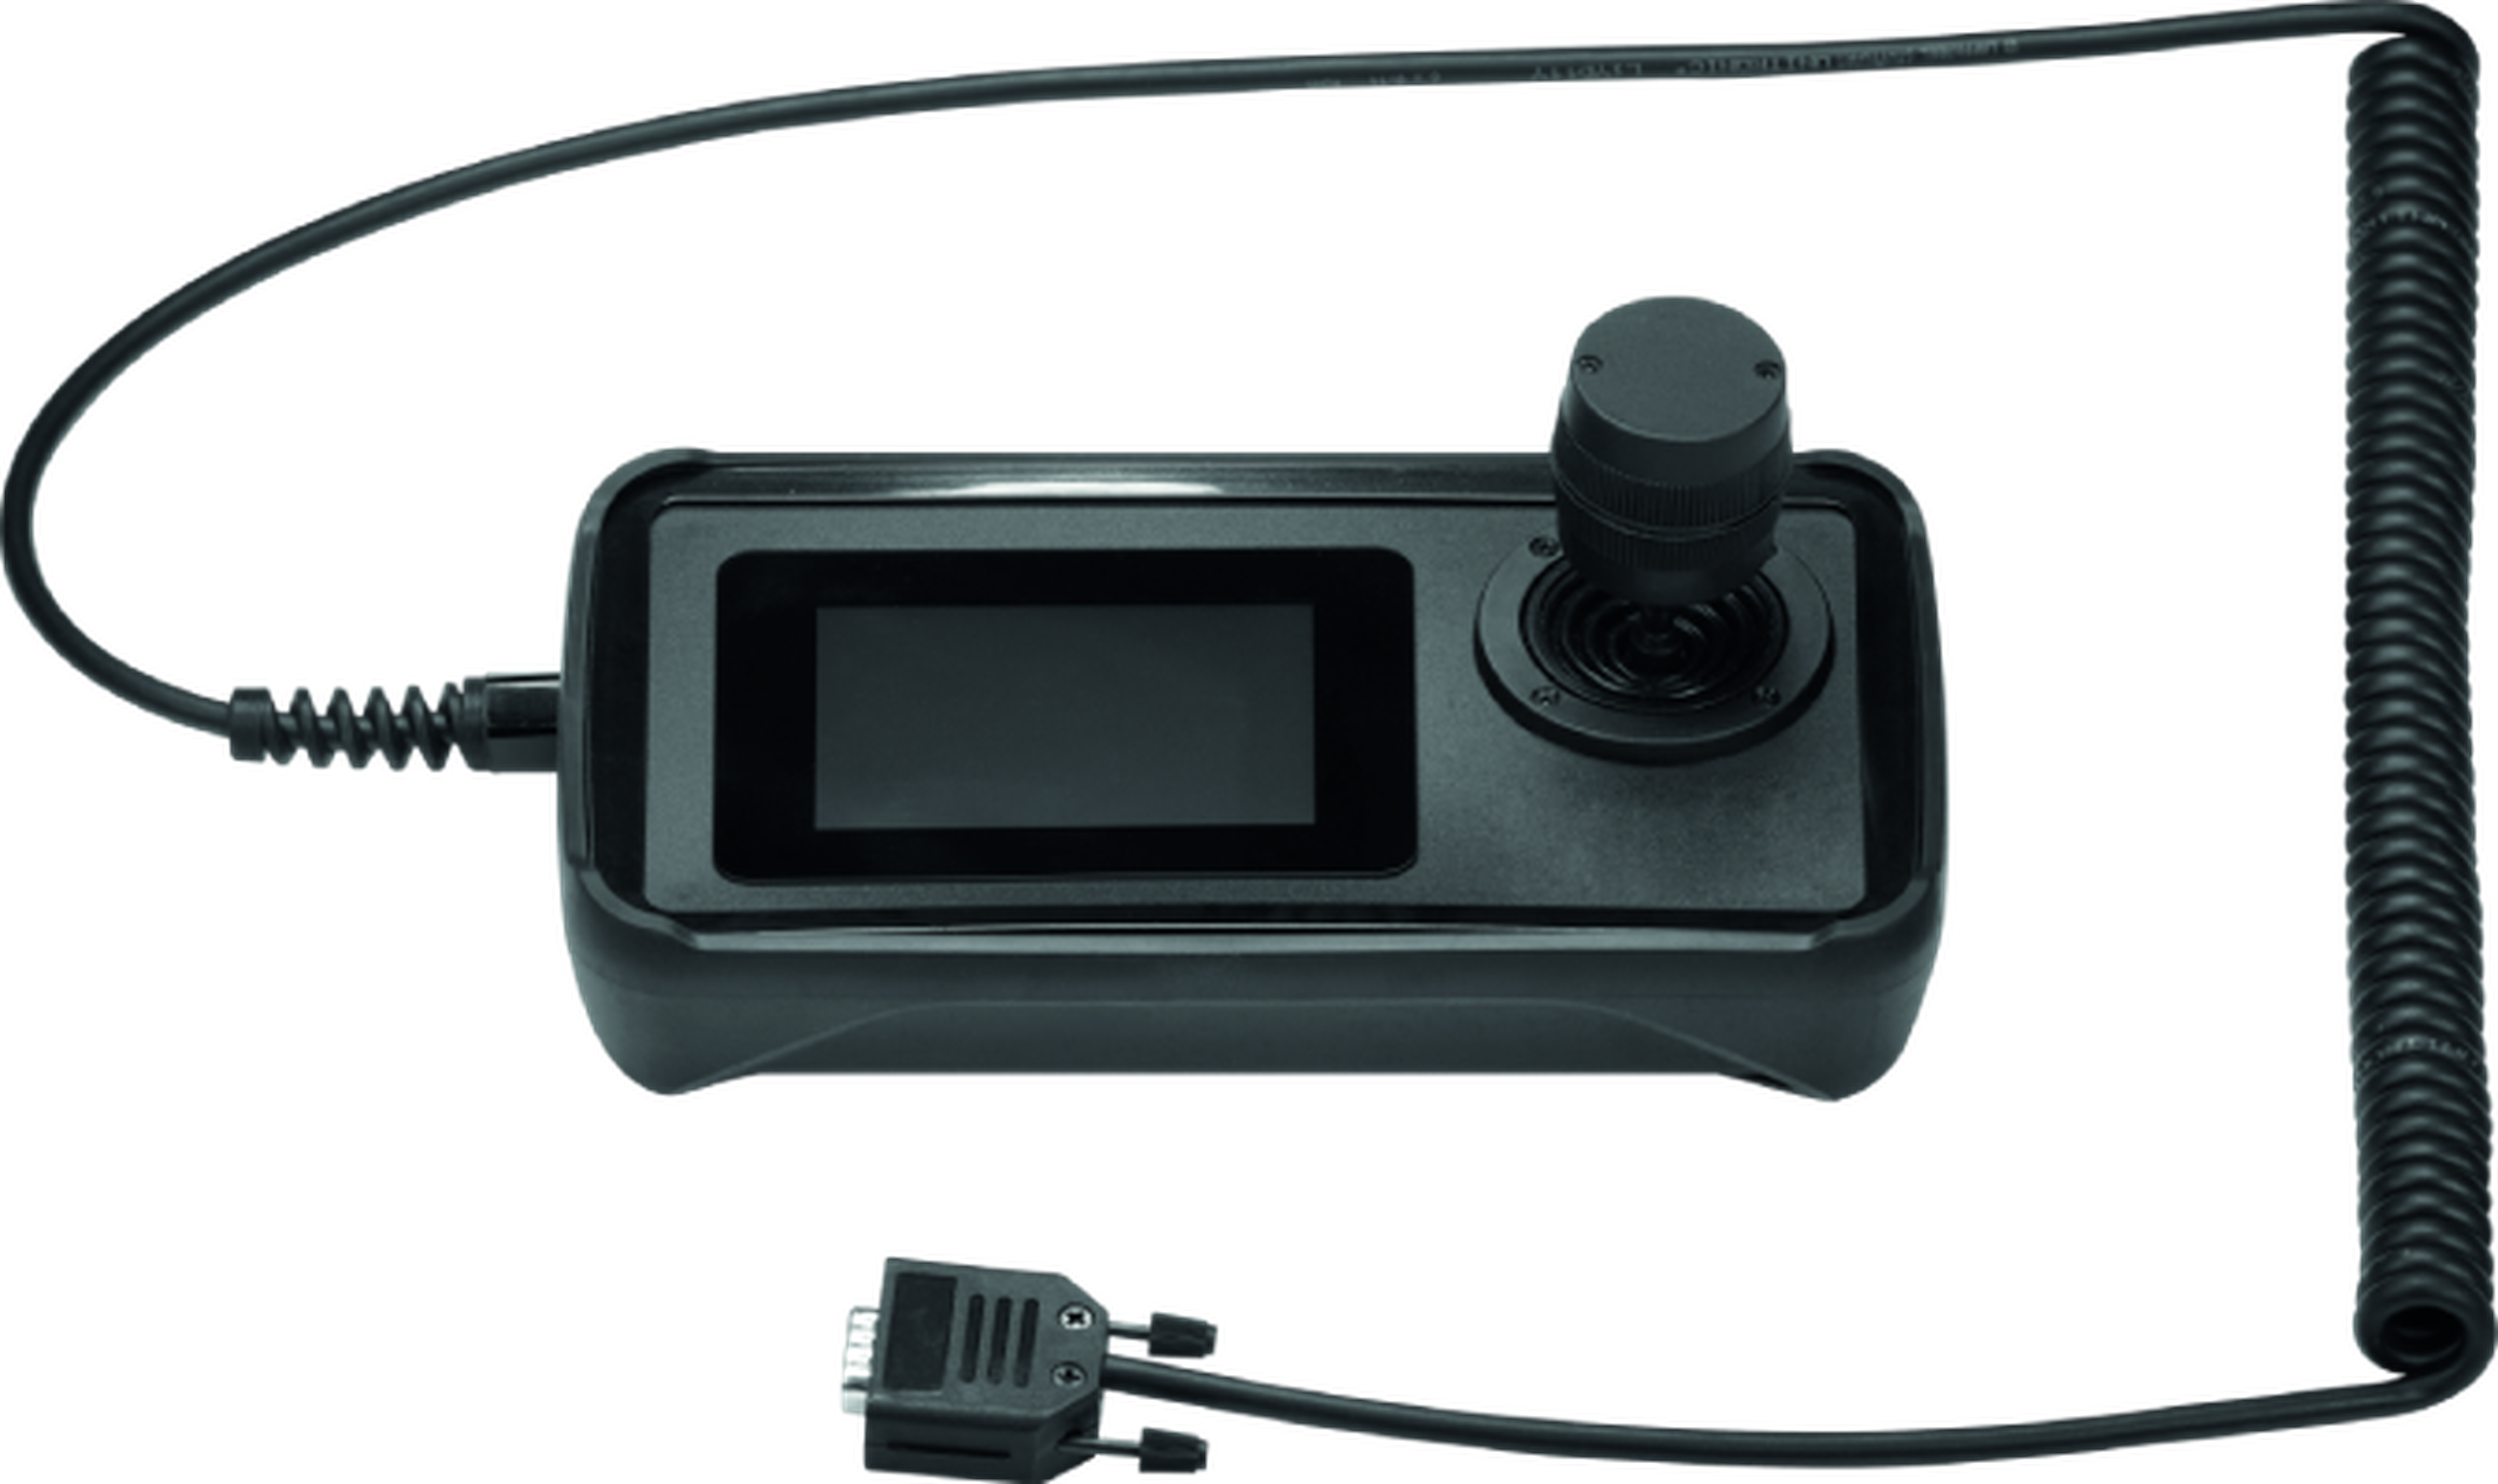
Opcjonalne urządzenie przenośne z ekranem dotykowym
Wybierz odpowiednią dla siebie konfigurację.
Robotem można sterować za pomocą komputera z systemem Windows 10 lub opcjonalnego urządzenia przenośnego z ekranem dotykowym. Na komputerze stacjonarnym, programowanie odbywa się z użyciem interfejsu graficznego. Dzięki urządzeniu przenośnemu, można sterować robotem za pomocą joysticka i uruchamiać programy poprzez ekran dotykowy. Ponadto, można również podłączyć gamepada do komputera z systemem Windows w celu sterowania, jako opcję urządzenia przenośnego. Dzięki temu urządzeniu, po zaprogramowaniu na komputerze z systemem Windows PC, robot działa niezależnie, bez komputera.
Opłacalne rozwiązania zbudowane z RBTX
Zarezerwuj bezpłatną rozmowę wideo z naszymi ekspertami