Portal przestrzenny RG-0003 | 3 DOF | 800x800x500mm | 5kg
Warianty: Ze sterowaniem w szafie sterowniczej
Robot portalowy przestrzenny do precyzyjnej automatyzacji w średnich przestrzeniach roboczych
Robot portalowy przestrzenny drylin® DLE-RG-0003 oferuje dokładność ±0,8 mm i przestrzeń roboczą 800 × 800 × 500 mm. Przy maksymalnym udźwigu 5 kg, prędkości 0,5 m/s i do 20 cykli pick/min sprawdzi się w precyzyjnych i powtarzalnych zadaniach ruchowych.
Sterowanie odbywa się przez igus® Robot Control lub Dryve D1 i obsługuje Modbus TCP/IP, CANopen, ROS, cyfrowe wejścia/wyjścia oraz LabVIEW. Intuicyjny interfejs 3D umożliwia łatwe programowanie i płynną integrację z istniejącymi systemami automatyzacji.
Zalecany do zadań pick & place, automatyzacji laboratoriów, pakowania i lekkiego montażu. Idealny dla MŚP, laboratoriów badawczych i użytkowników przemysłowych nastawionych na wydajność i niskie nakłady serwisowe.
Najważniejsze
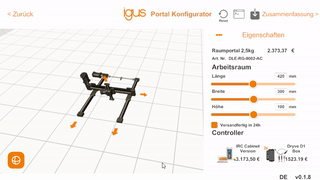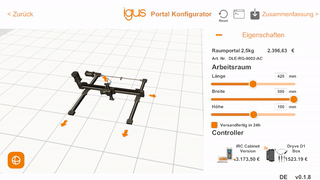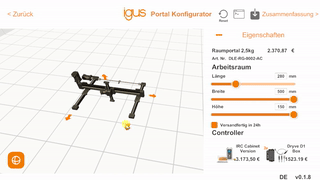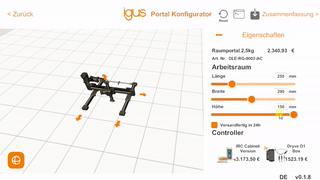
Dopasowane do potrzeb
Konfigurator robota kartezjańskiego
Dostosuj robota kartezjańskiego do swoich potrzeb! Wystarczy wprowadzić wymagane wymiary. Następnie można pobrać plik CAD i otrzymać podsumowanie za pośrednictwem wiadomości e-mail.
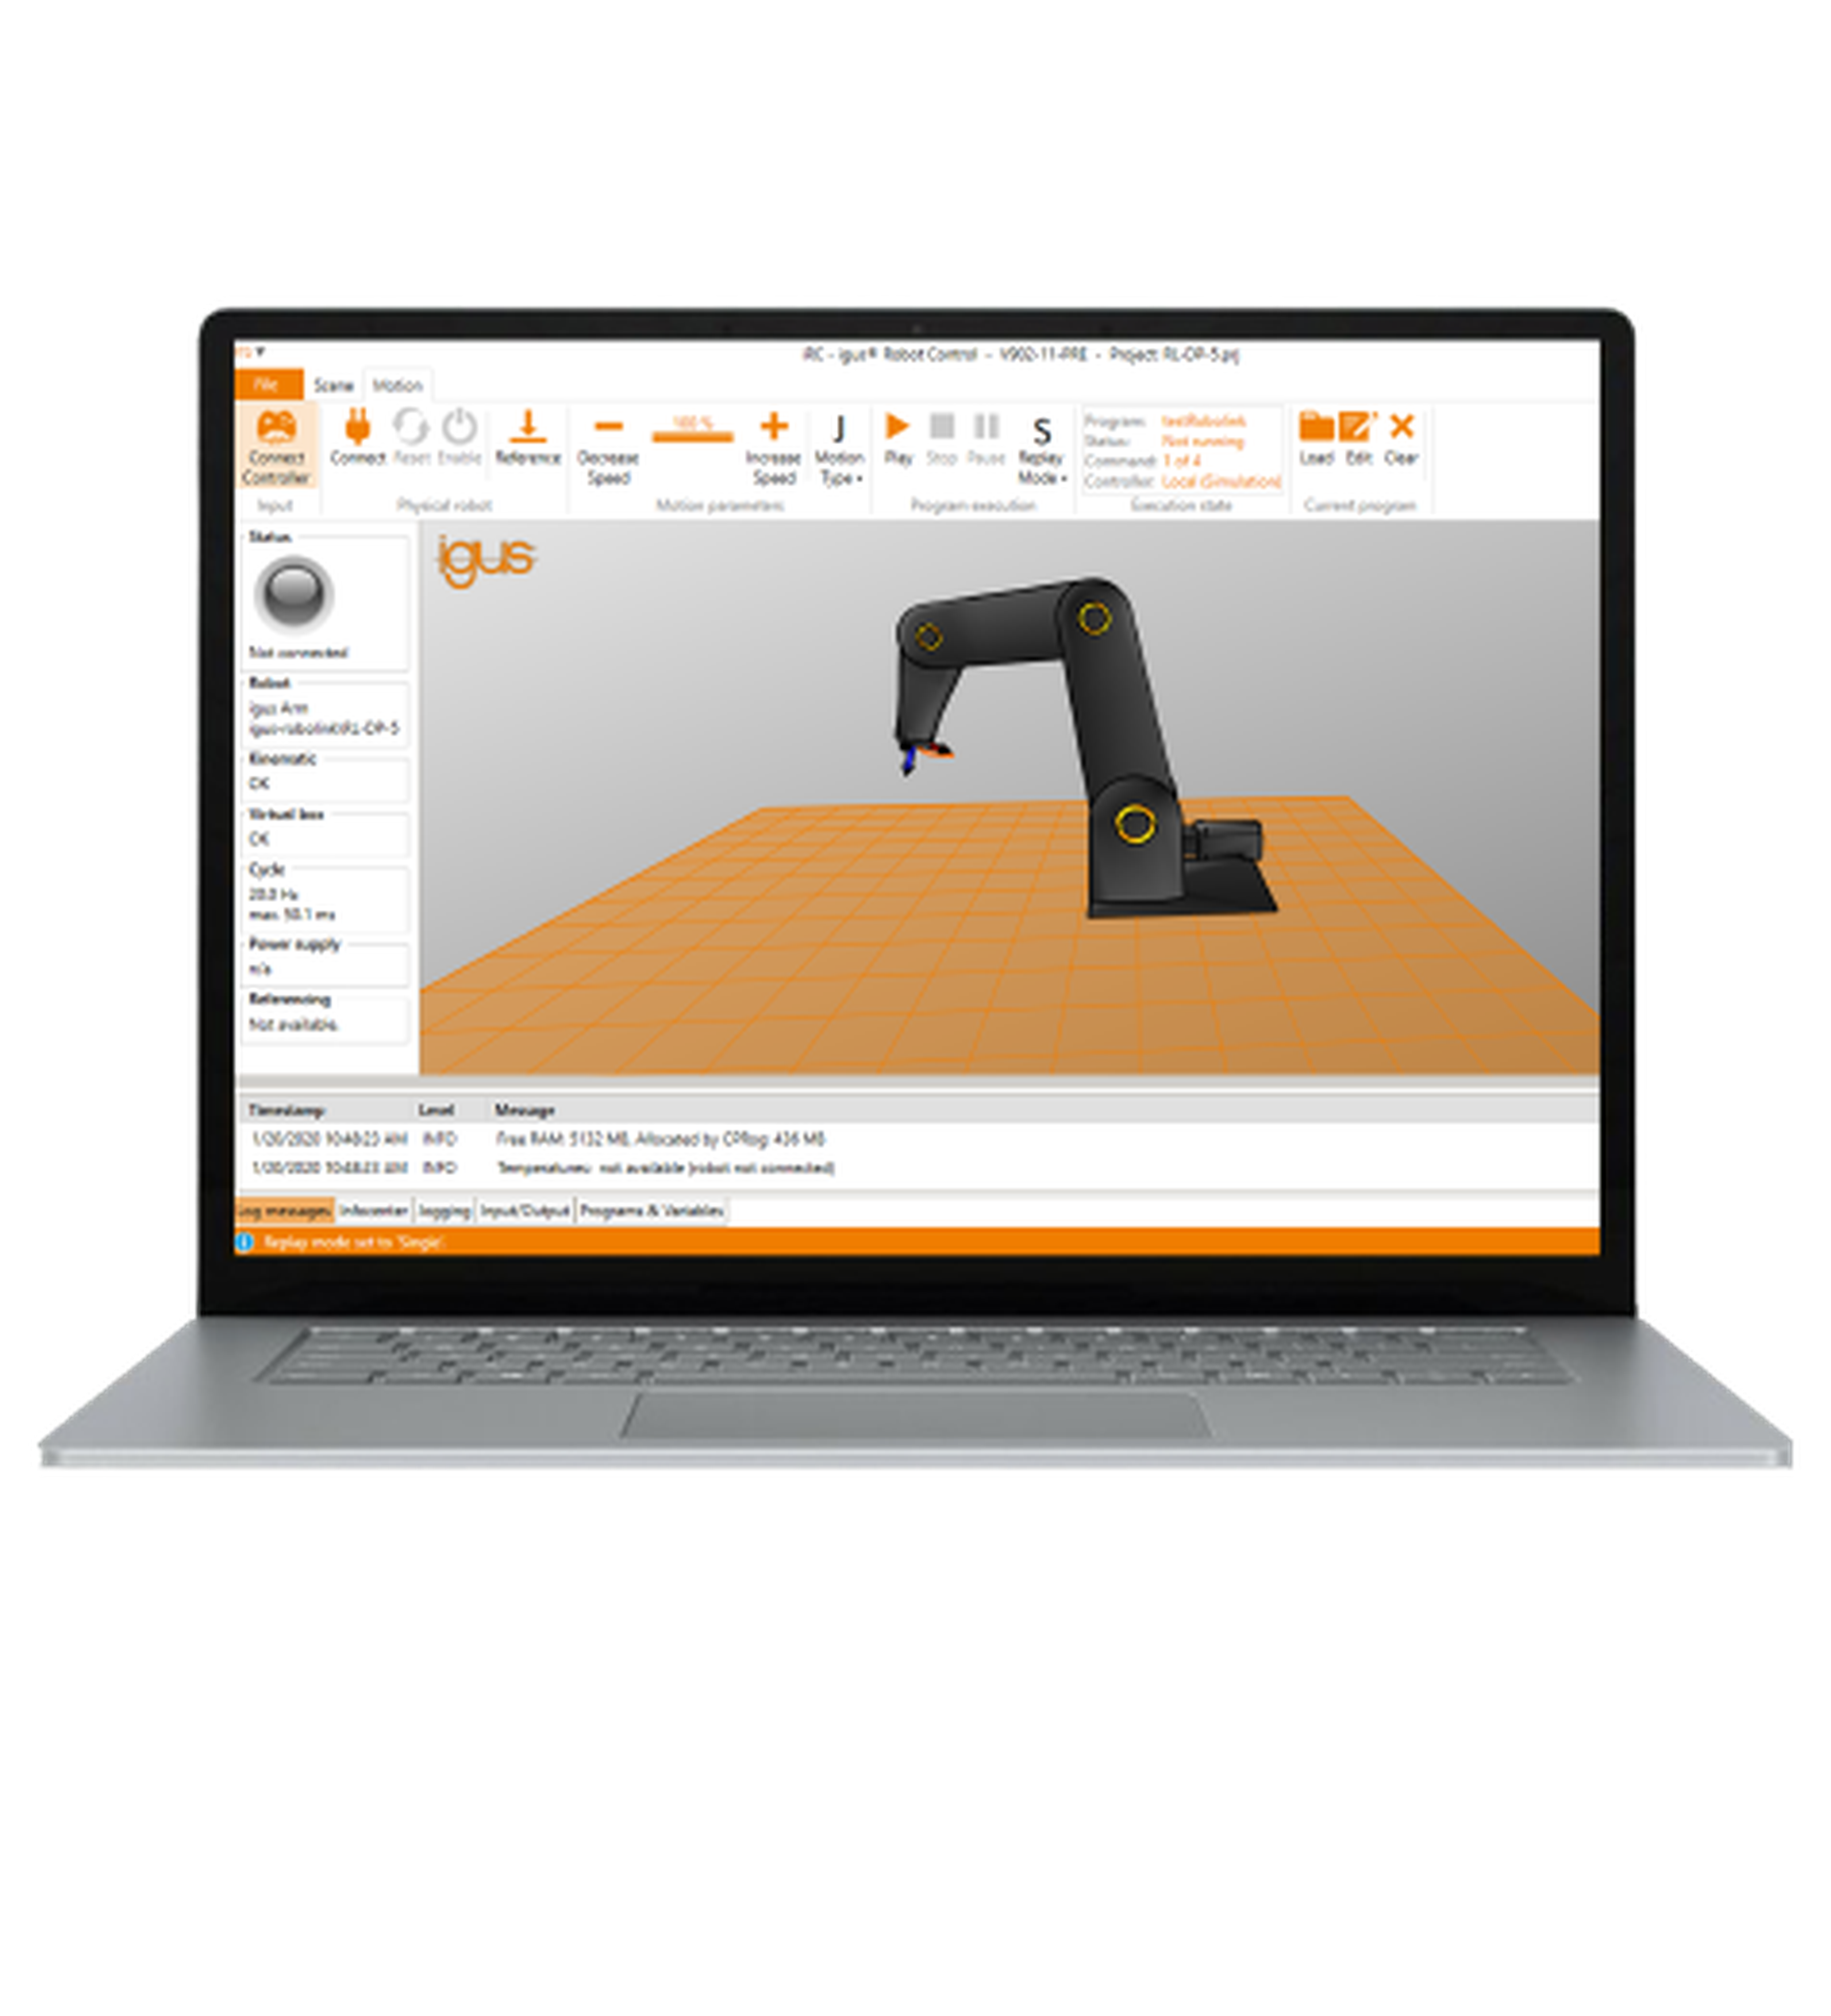
Bezpłatne pobranie
Pobierz teraz i przetestuj przed zakupem
Pobierz oprogramowanie teraz bezpłatnie. Dzięki temu mogą Państwo zapoznać się z interfejsem użytkownika i funkcjami jeszcze przed zakupem komponentów. Z Digital Twin zyskują Państwo przegląd możliwości swojego robota. (Wymagania systemowe: komputer z Windows 10, wolny port USB 2.0, port Ethernet, 500 MB wolnego miejsca na dysku)
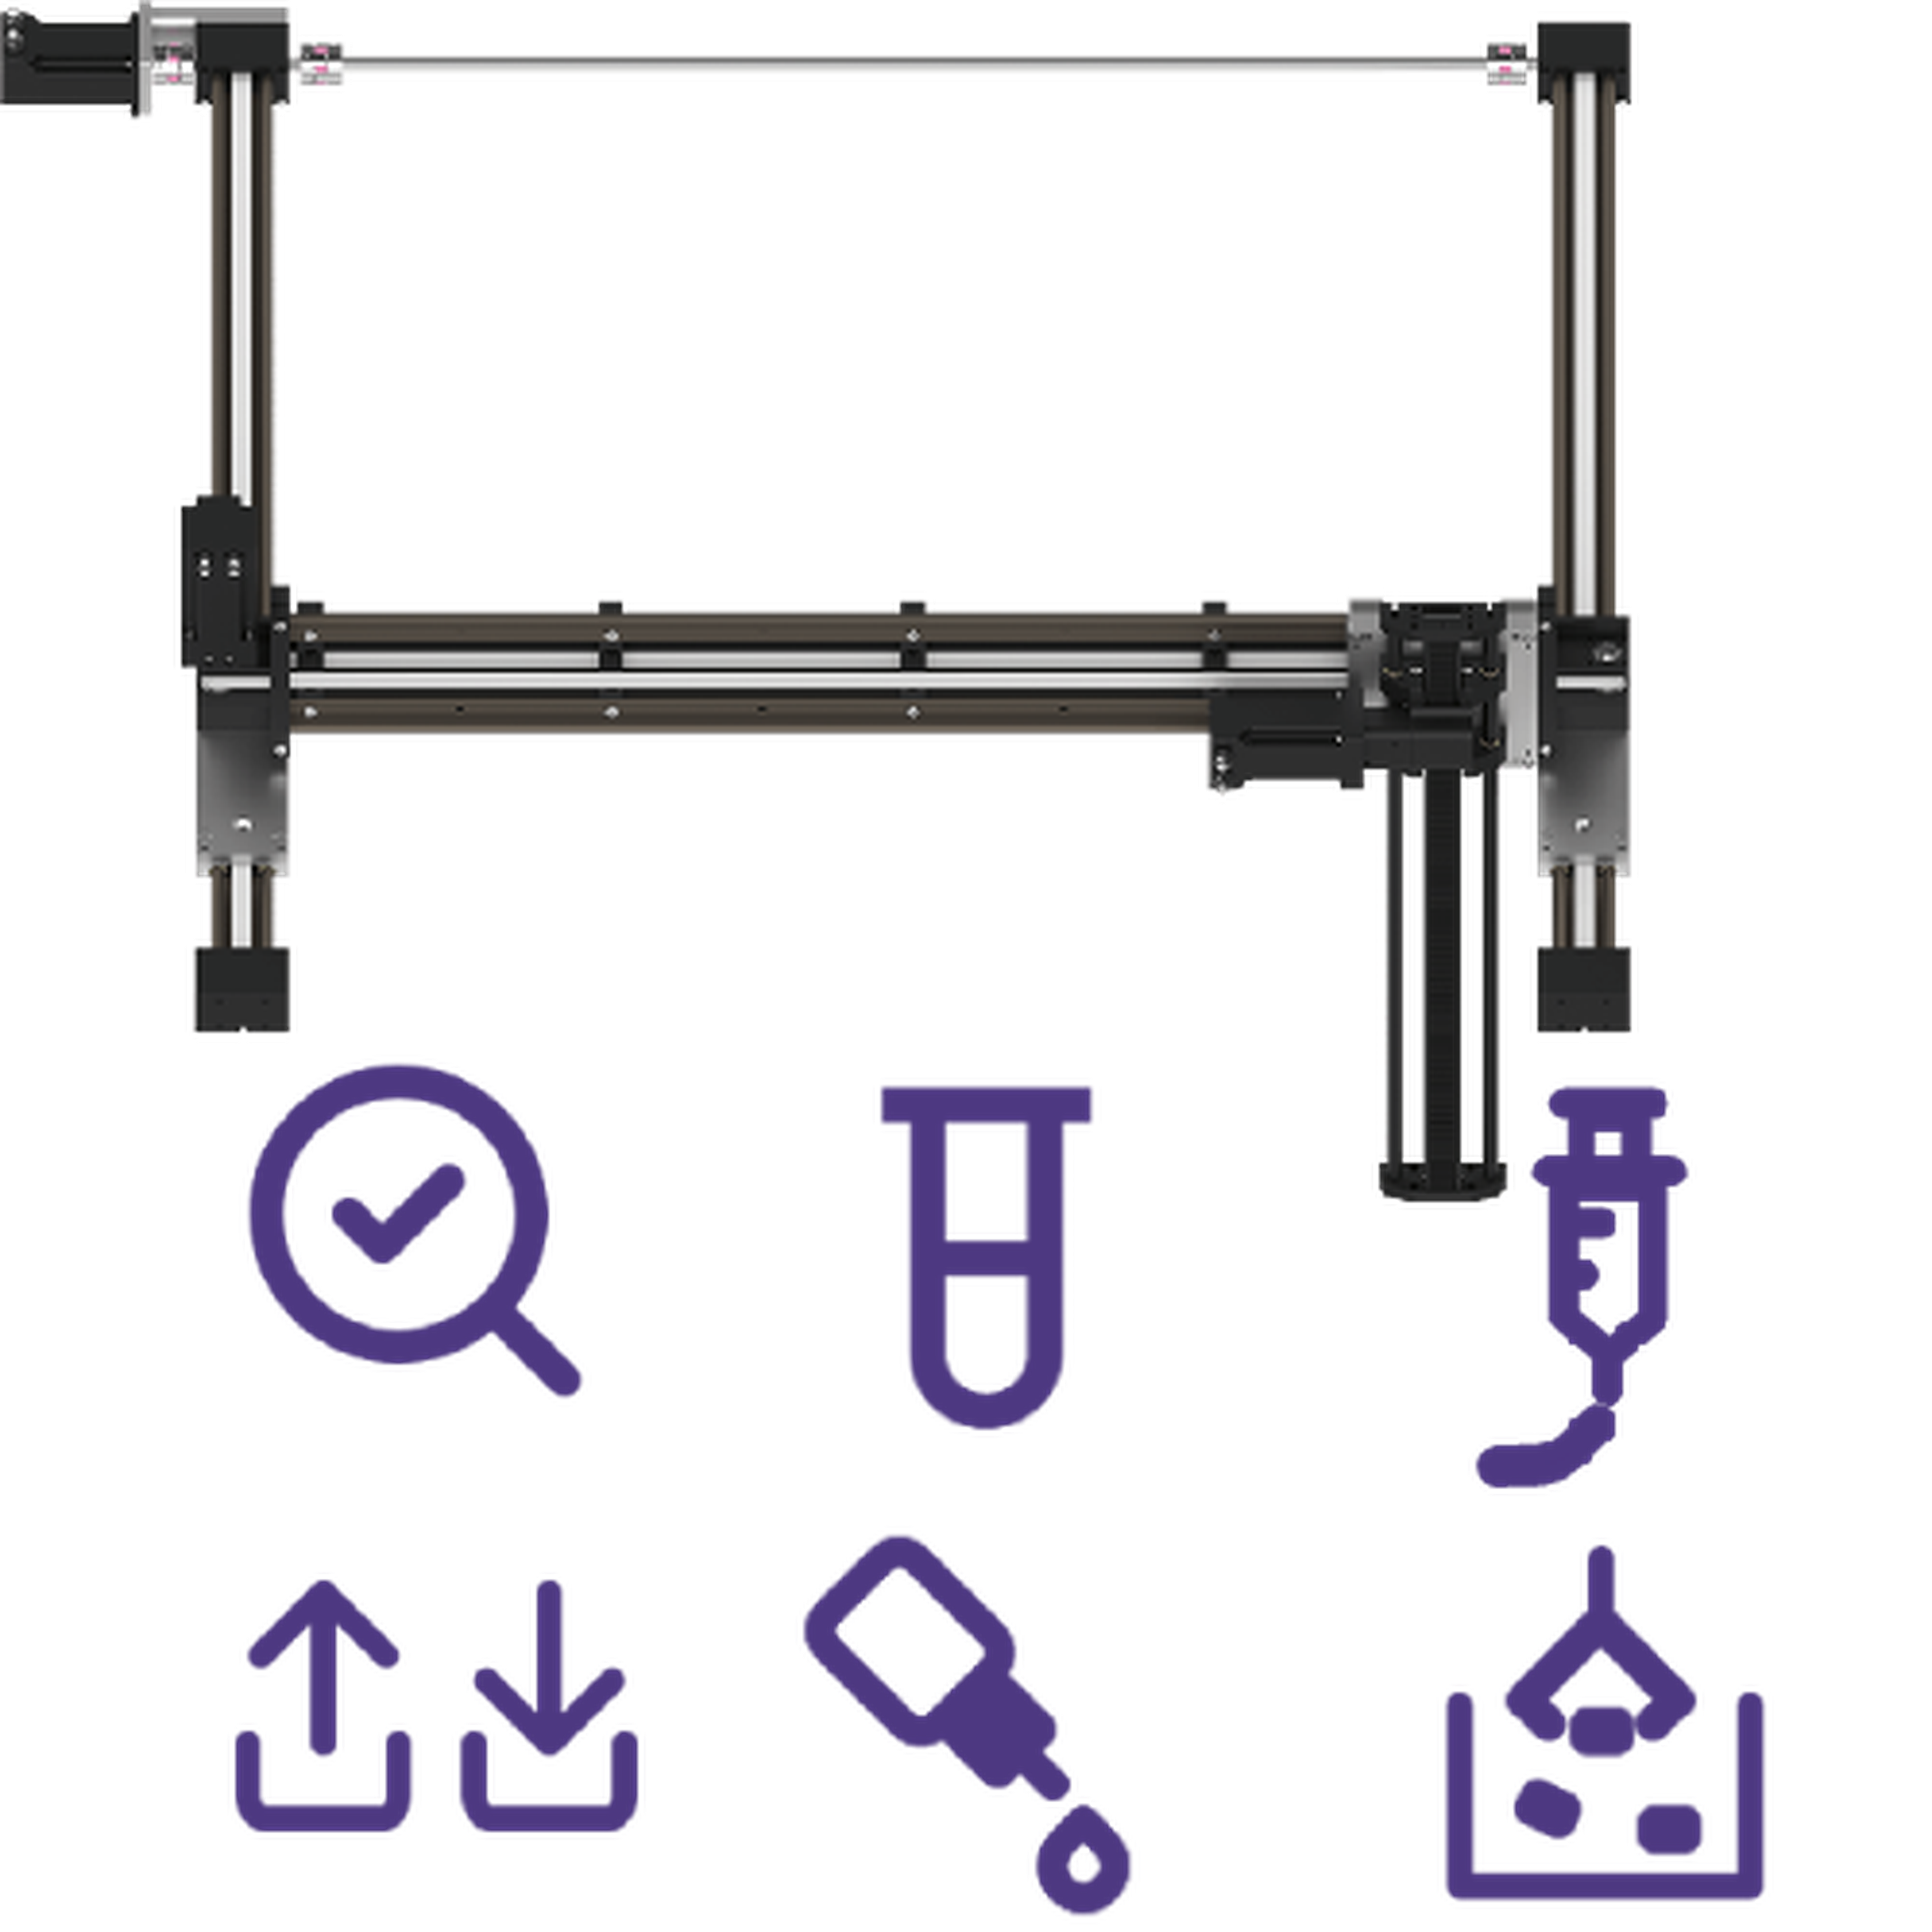
Typowe obszary zastosowań
Roboty liniowe są szczególnie odpowiednie do zastosowań typu pick&place w różnych obszarach. Na przykład w laboratorium, w produkcji, w zastosowaniach z klejami lub w rolnictwie pionowym. Są one kompatybilne z różnymi systemami kamer, chwytakami i akcesoriami, dzięki czemu mogą być również wykorzystywane w aplikacjach typu bin-picking.
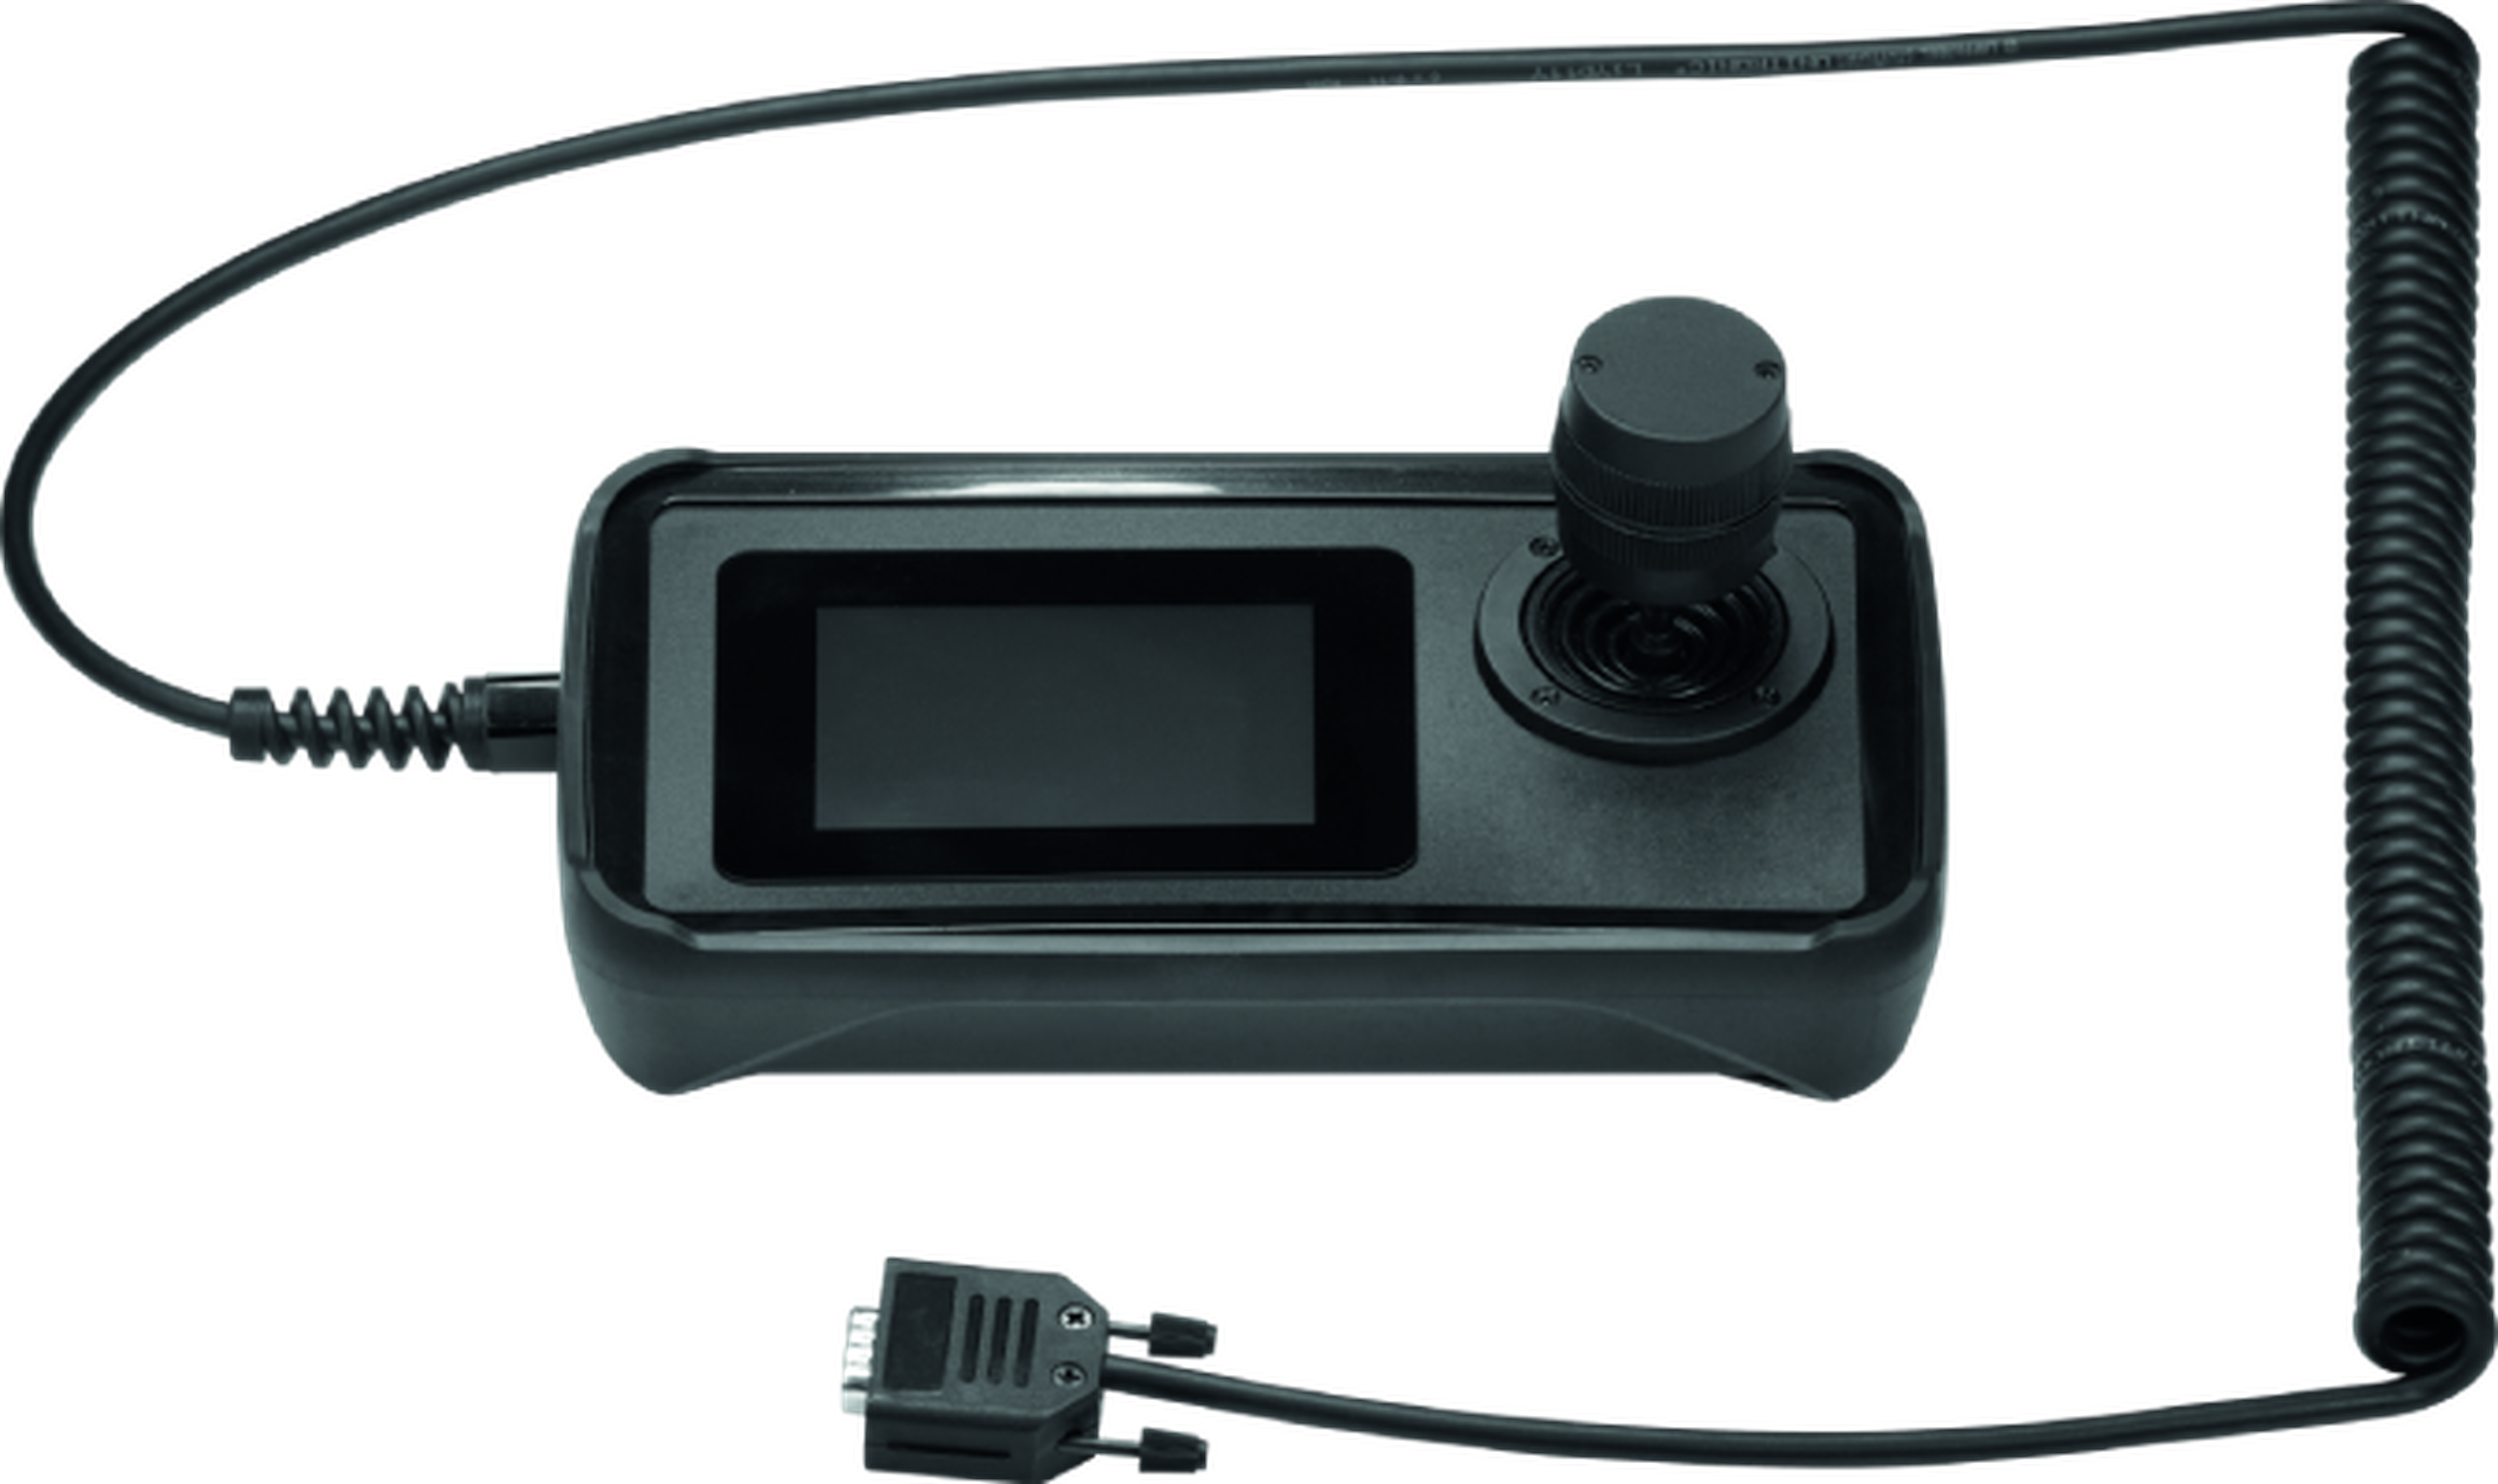
Opcjonalne urządzenie przenośne z ekranem dotykowym
Wybierz odpowiednią dla siebie konfigurację.
Robotem można sterować za pomocą komputera z systemem Windows 10 lub opcjonalnego urządzenia przenośnego z ekranem dotykowym. Na komputerze stacjonarnym, programowanie odbywa się z użyciem interfejsu graficznego. Dzięki urządzeniu przenośnemu, można sterować robotem za pomocą joysticka i uruchamiać programy poprzez ekran dotykowy. Ponadto, można również podłączyć gamepada do komputera z systemem Windows w celu sterowania, jako opcję urządzenia przenośnego. Dzięki temu urządzeniu, po zaprogramowaniu na komputerze z systemem Windows PC, robot działa niezależnie, bez komputera.
Opłacalne rozwiązania zbudowane z RBTX
Zarezerwuj bezpłatną rozmowę wideo z naszymi ekspertami


