1 / 3
Pick & Place płyt drewnianych z wykorzystaniem robota Fairino FR5


Koszty sprzętu:
DOF
5
Powtarzalność
0,02
mm
Maksymalny zasięg
922
mm
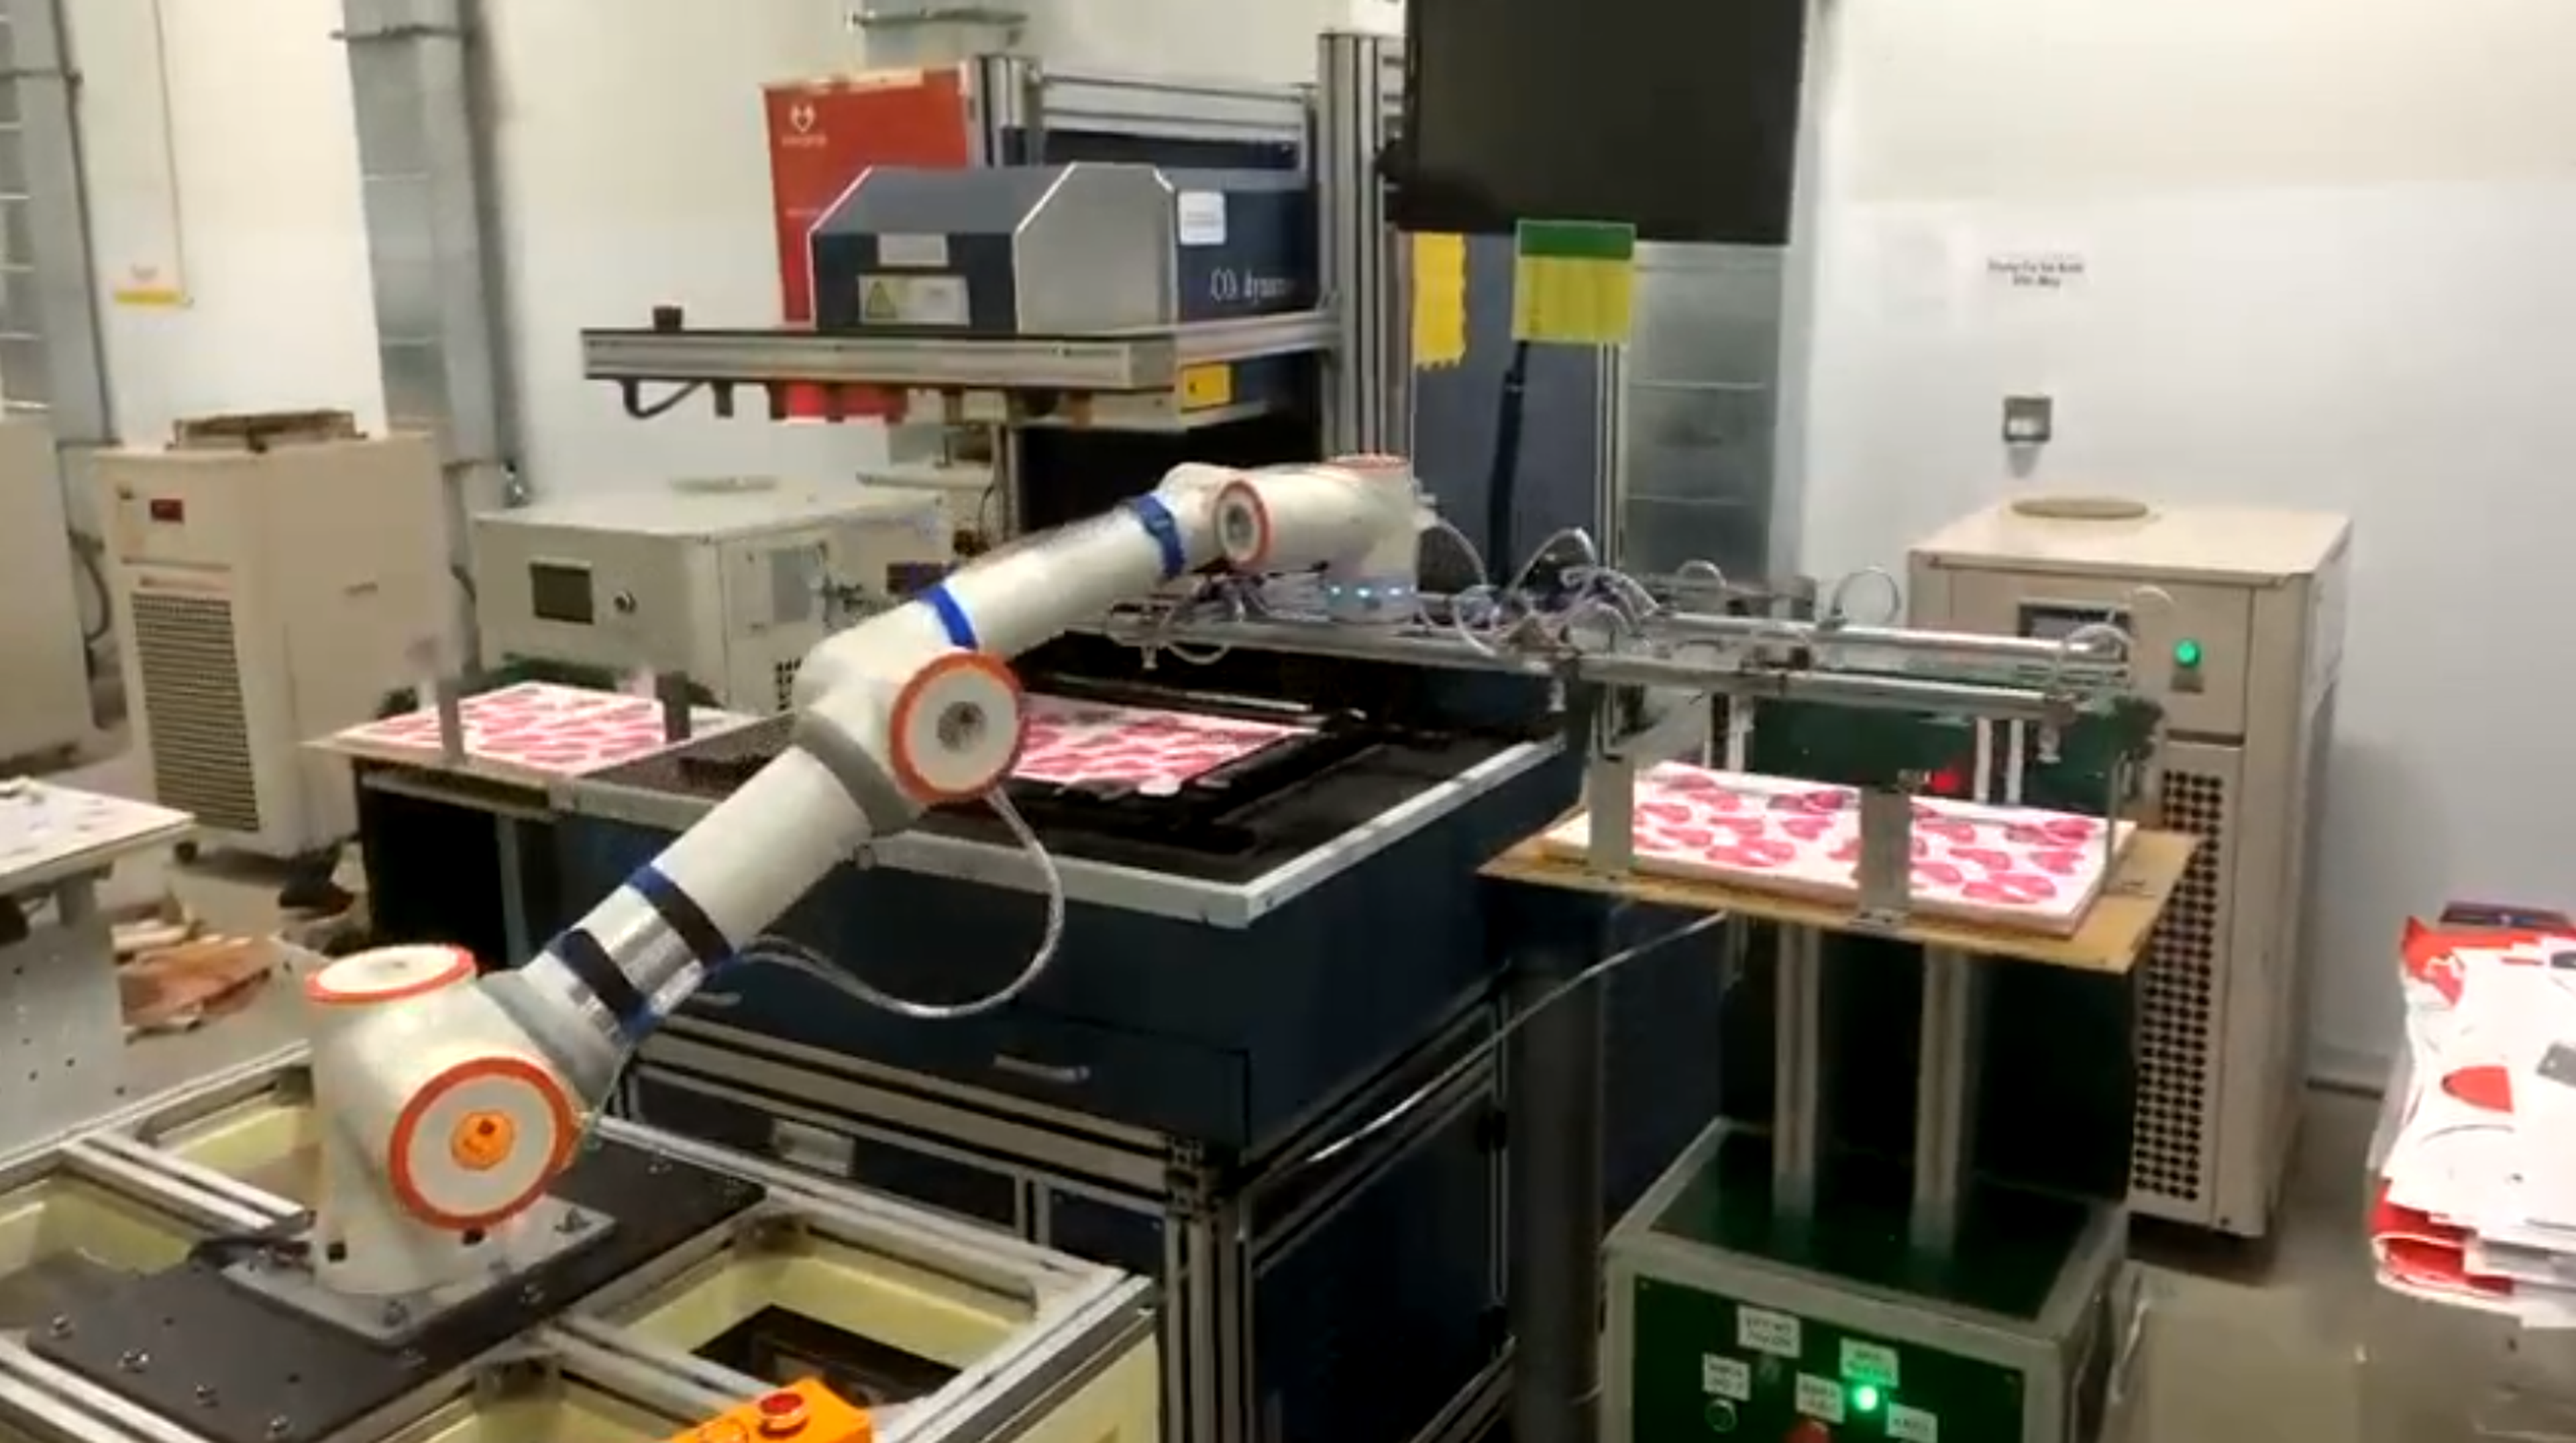
Efektywne dwuetapowe przenoszenie płyt drewnianych z robotem Fairino FR5
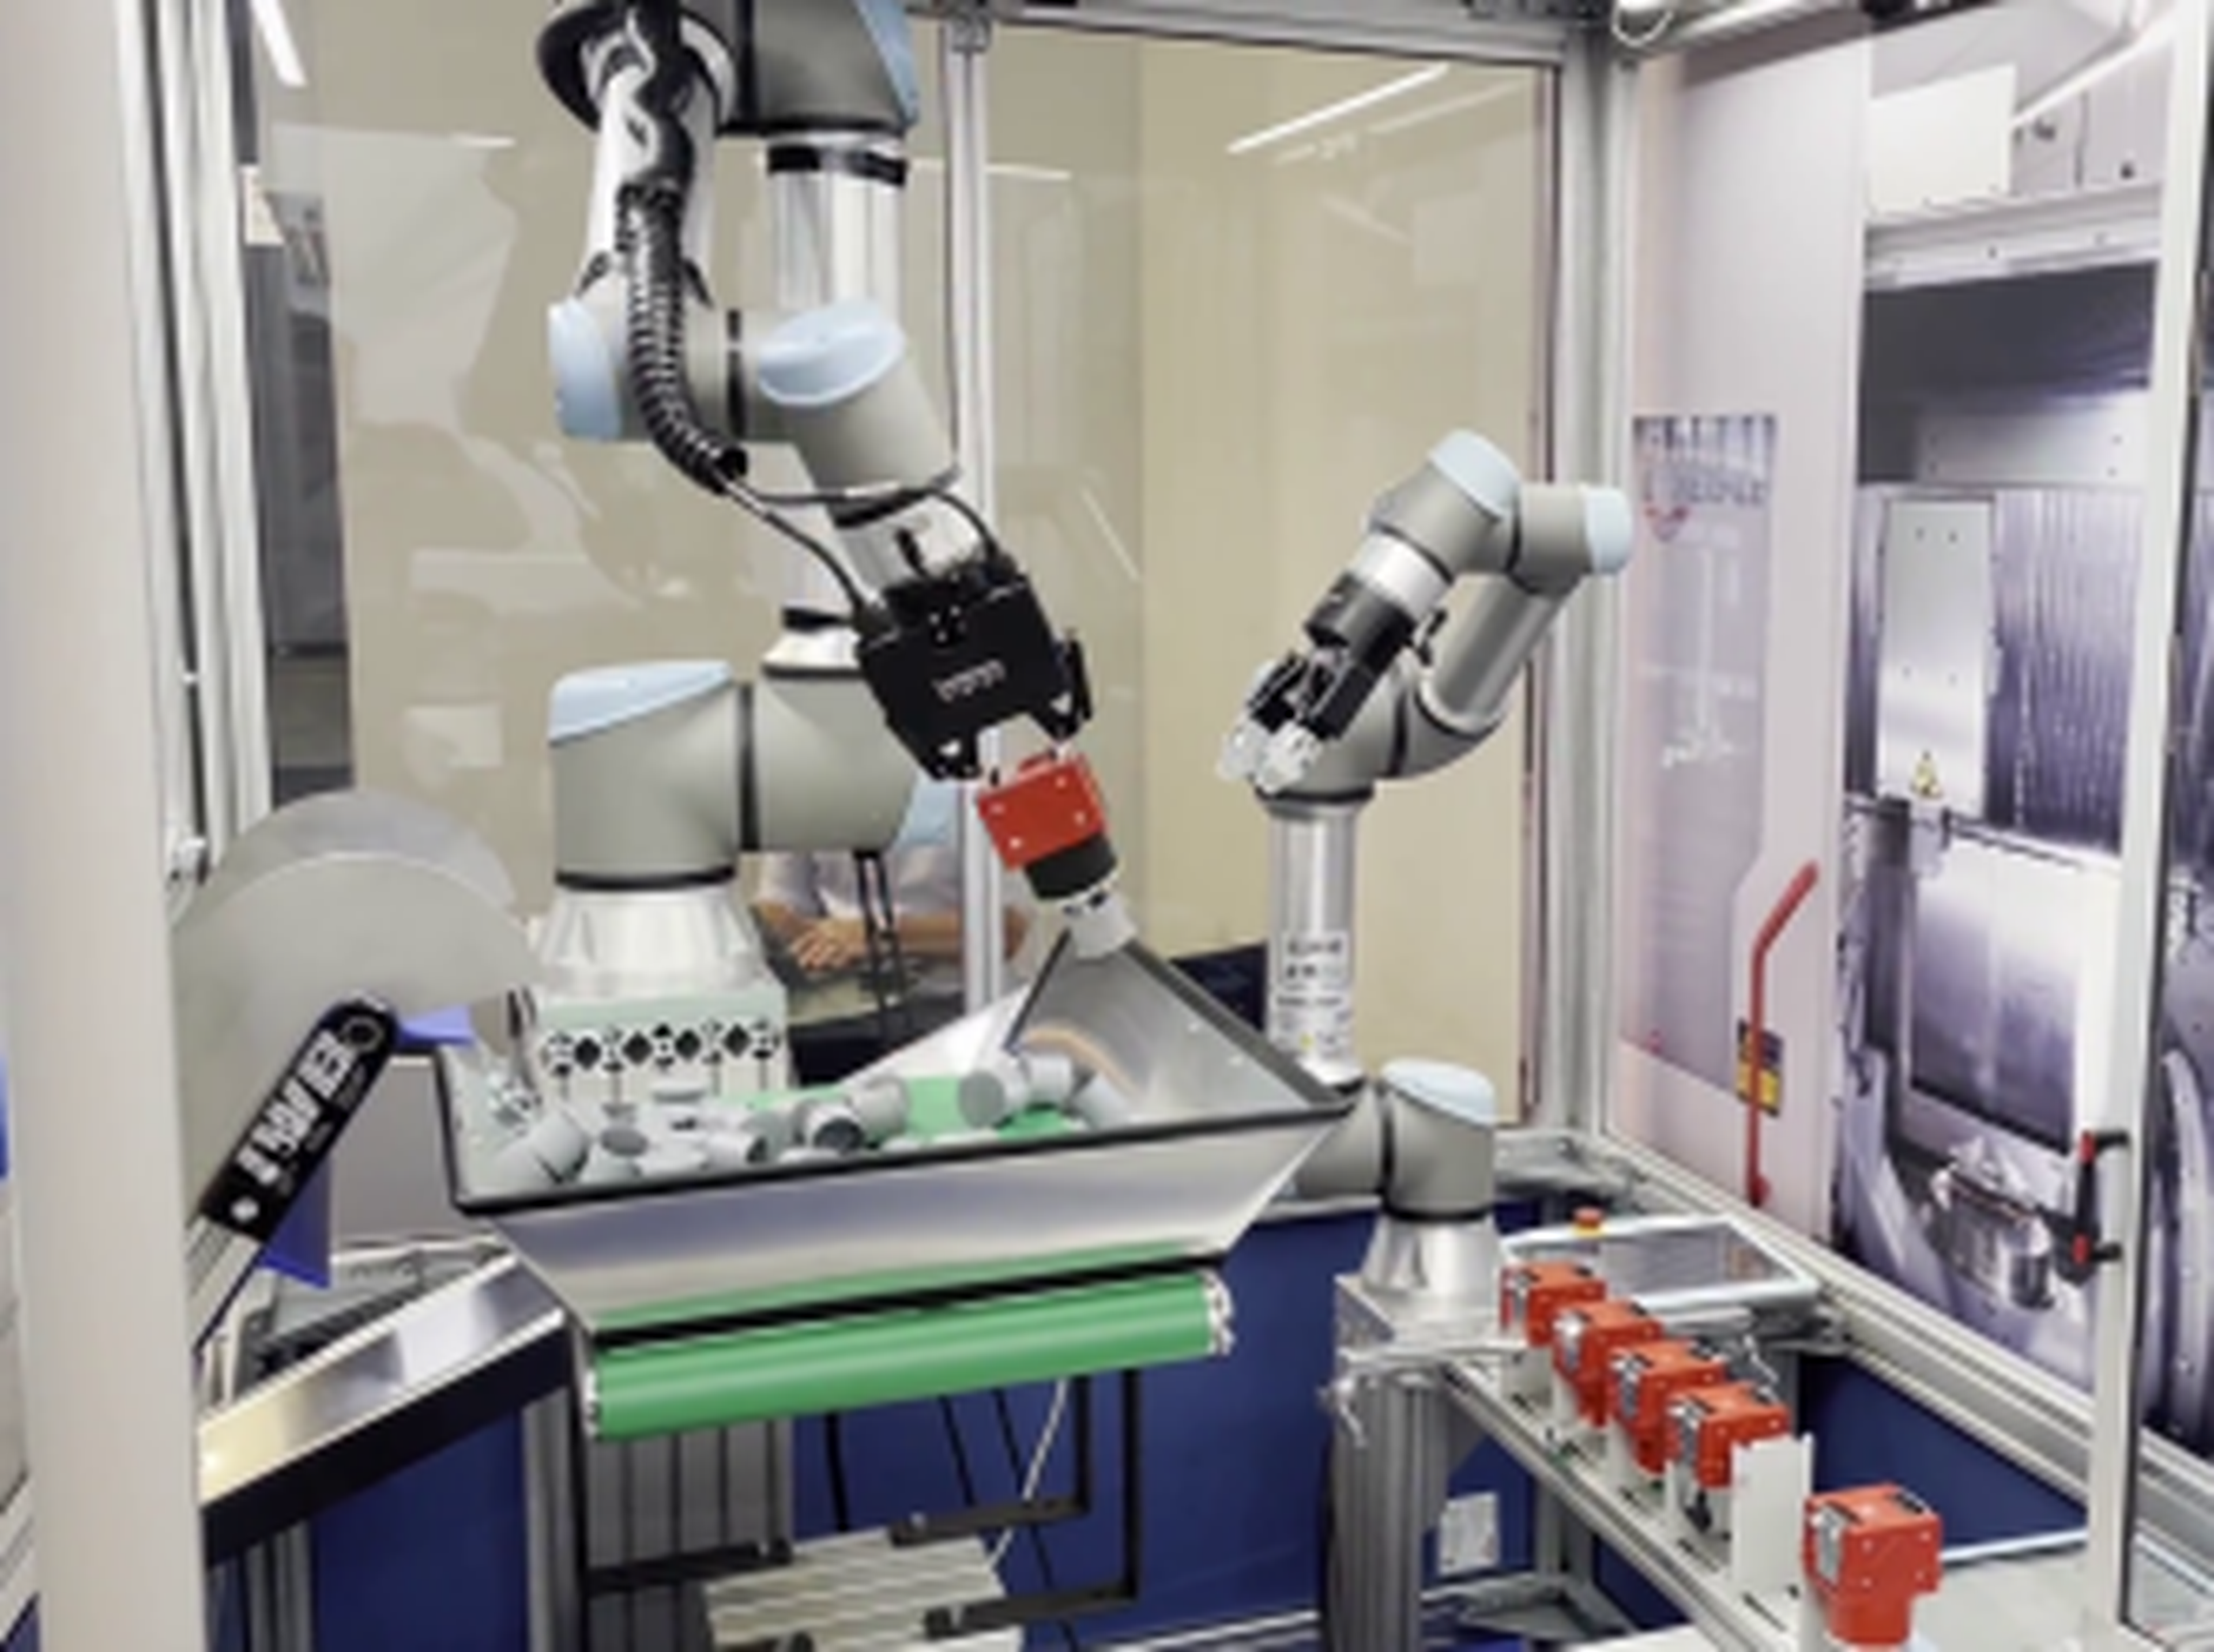
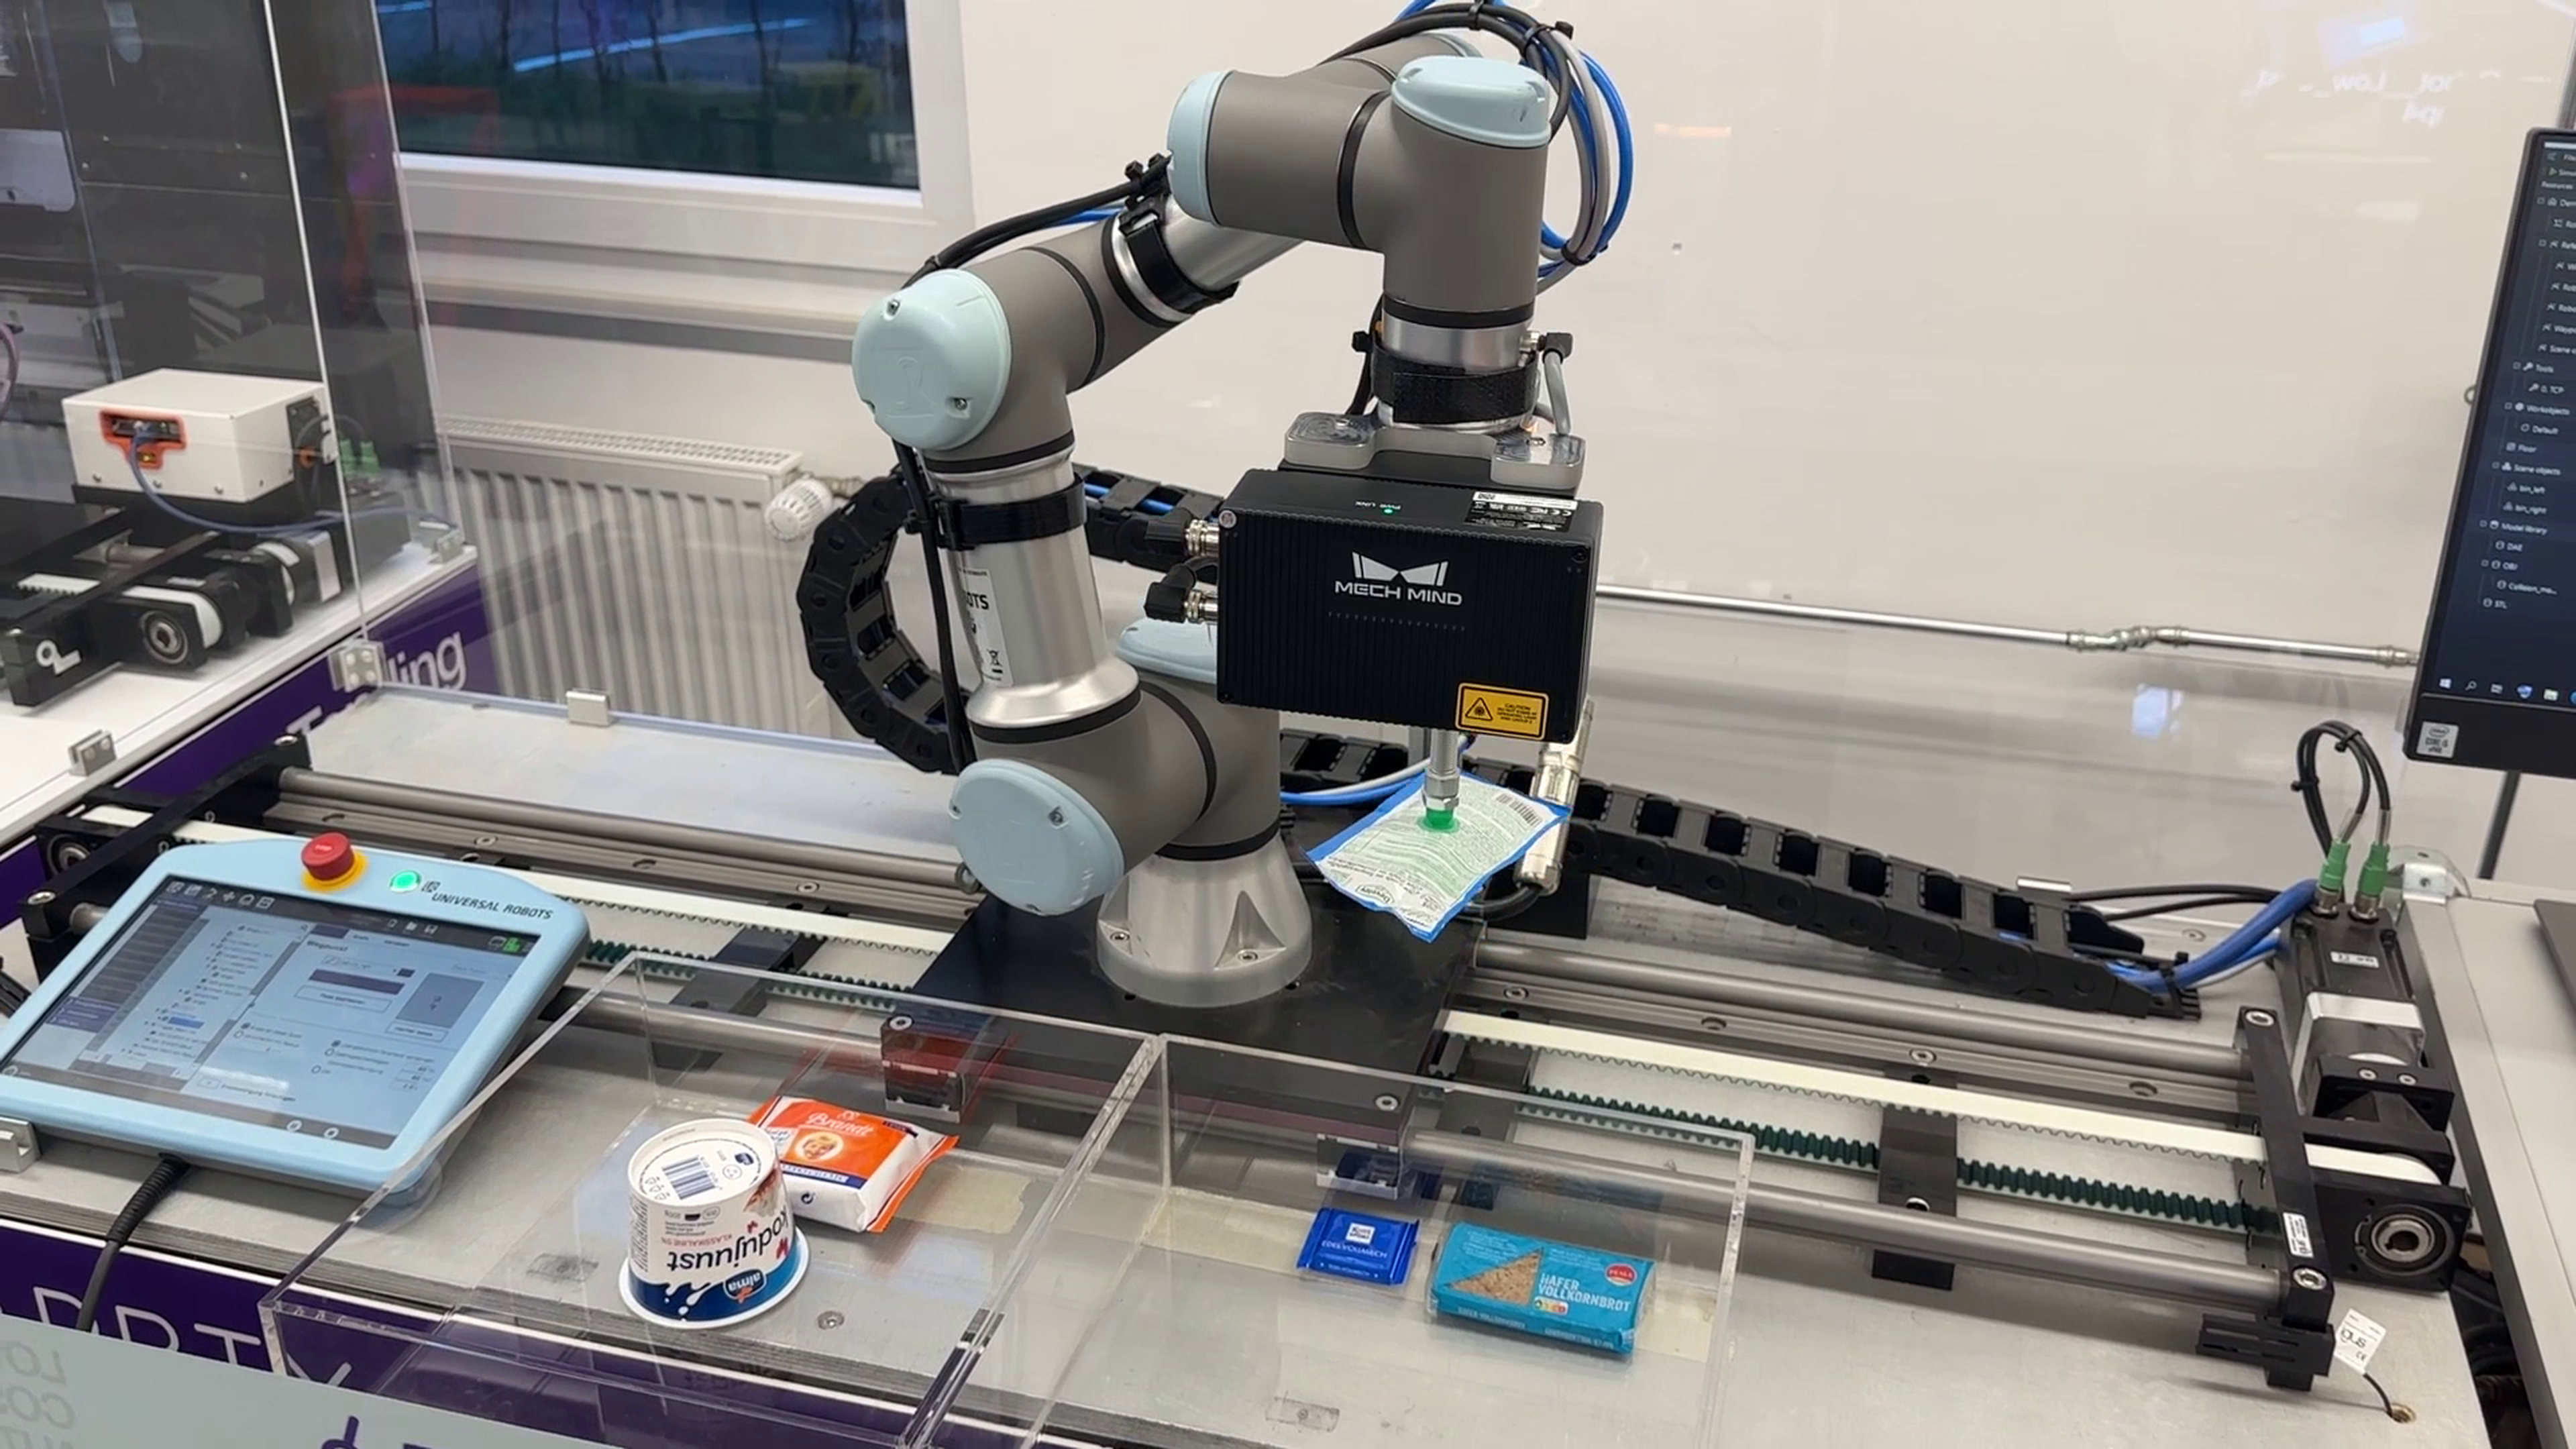
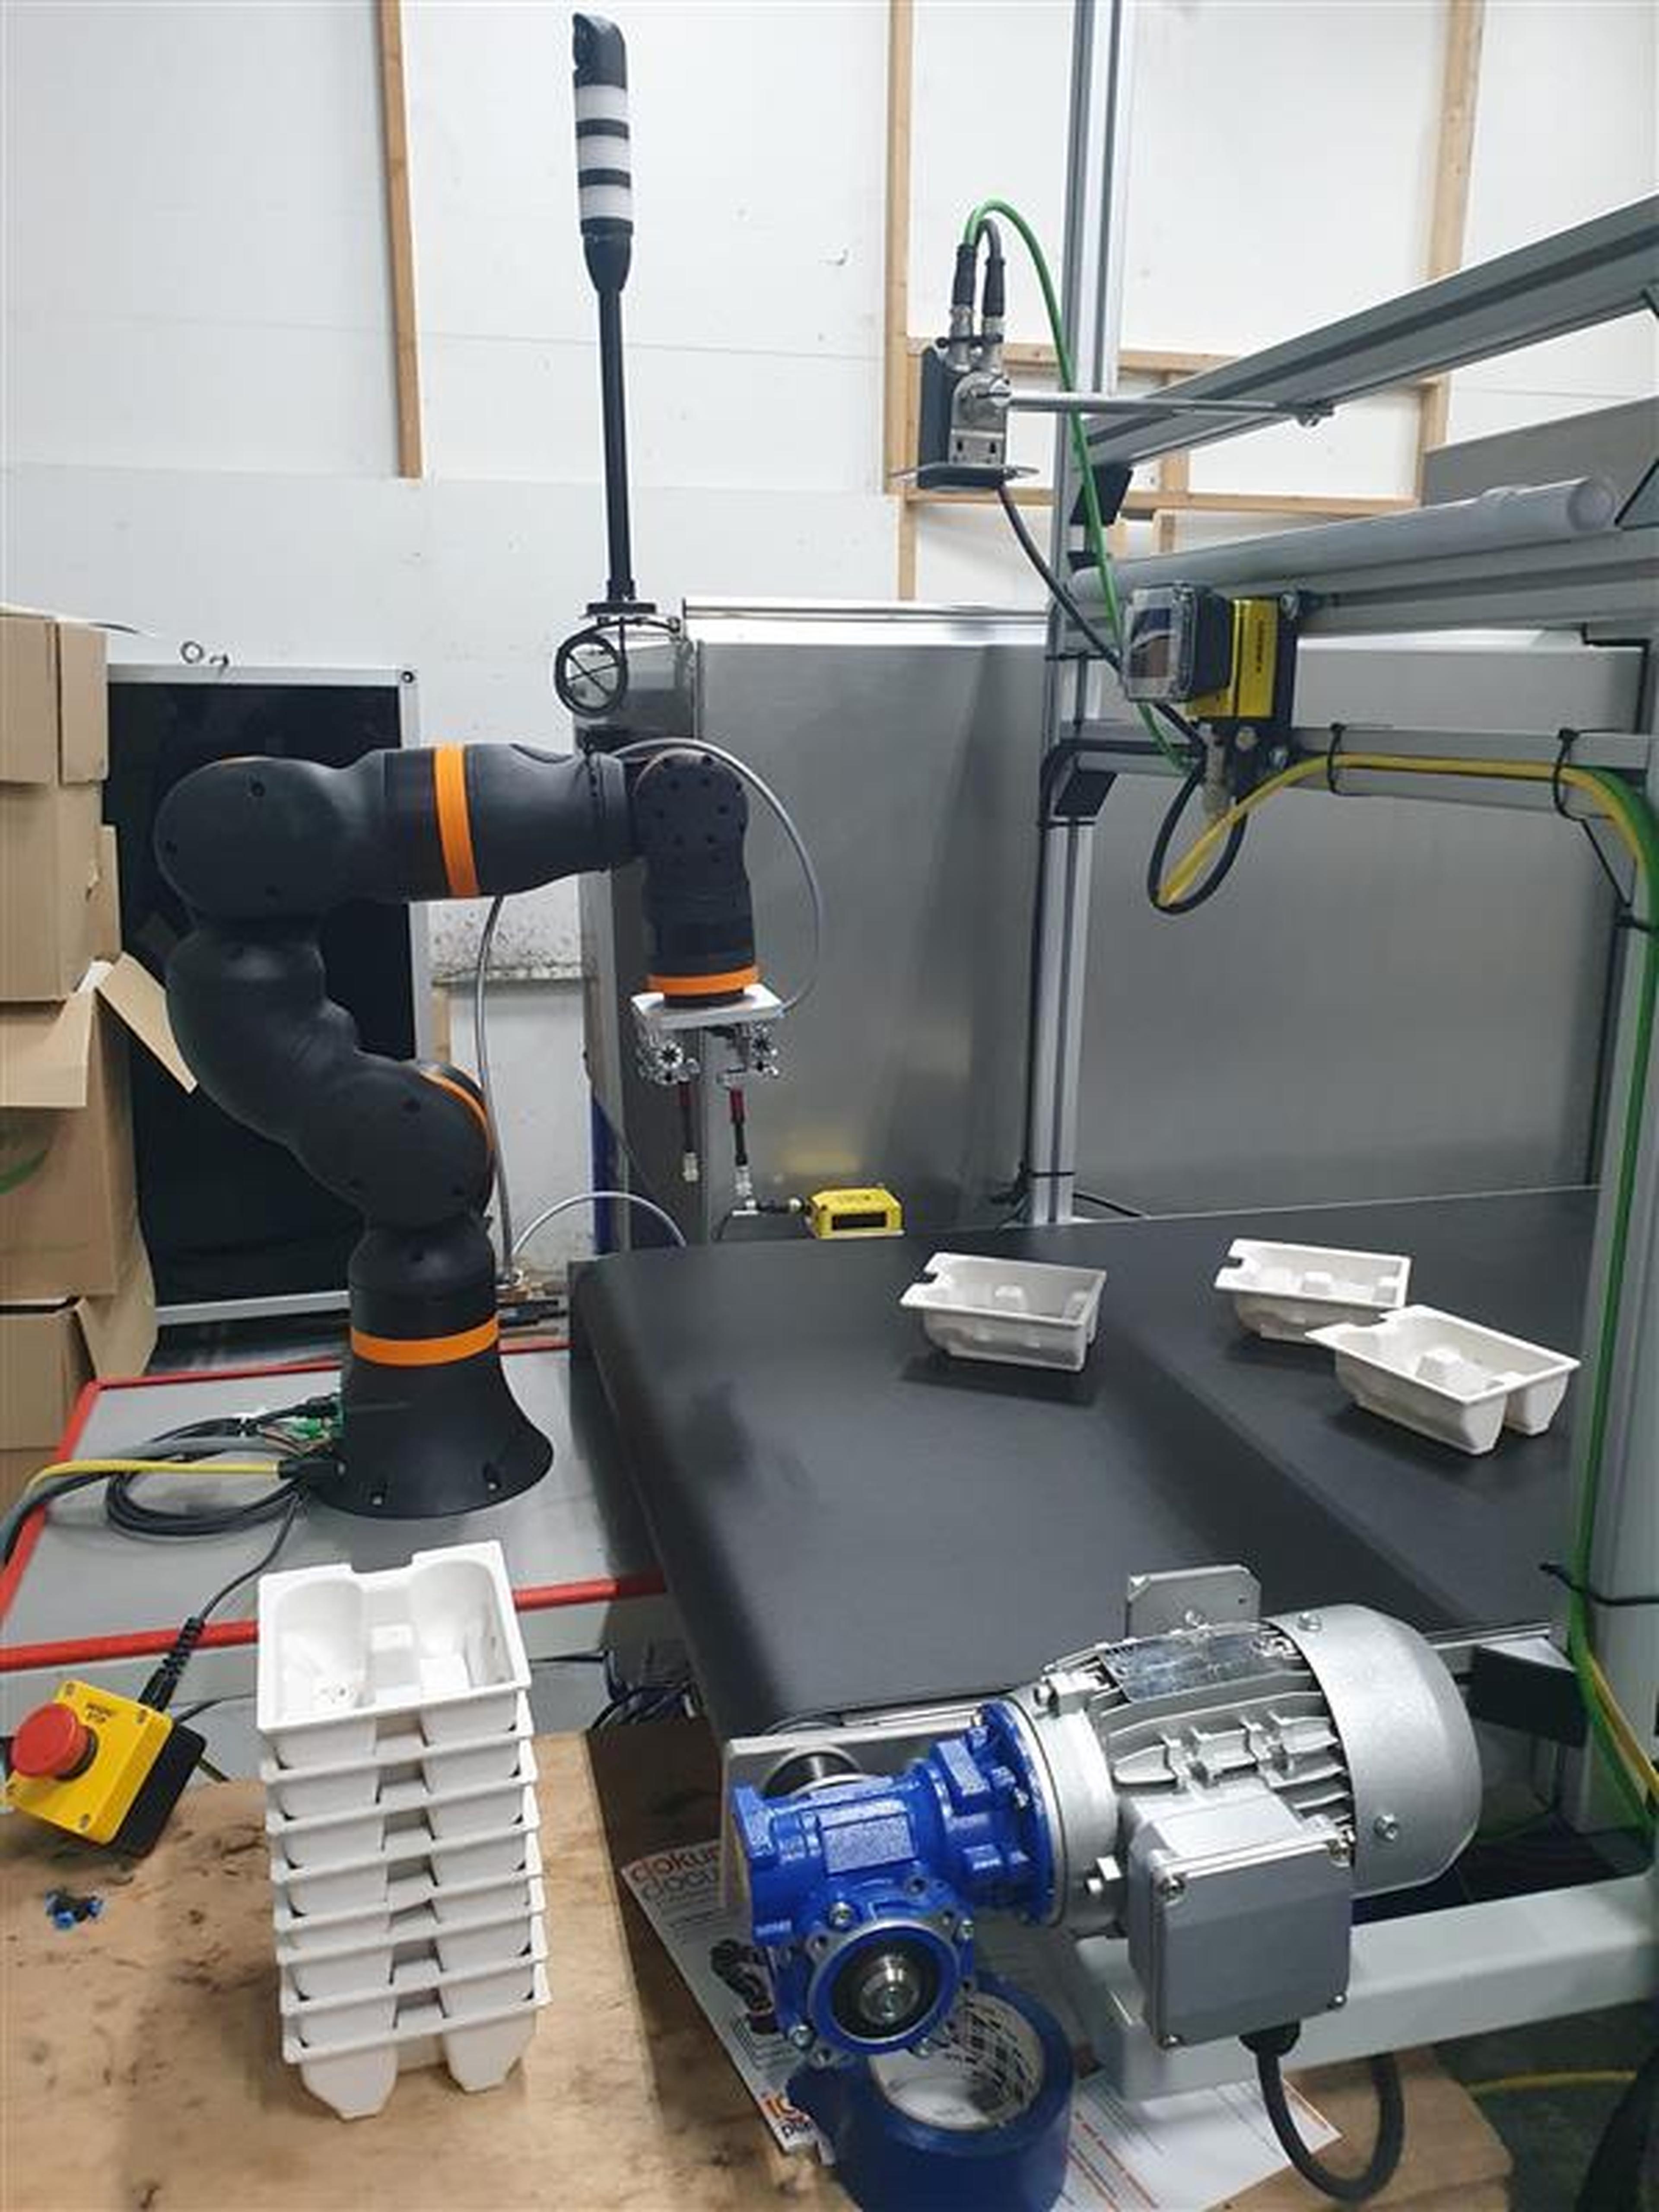
W tym rozwiązaniu automatyzacji współpracującej robot Fairino FR5 pobiera pojedyncze płyty drewniane i odkłada je na system przenośników, zapewniając płynny przepływ materiału. Drugi robot odbiera płyty z przenośnika i precyzyjnie pozycjonuje je przy maszynie obróbczej do operacji takich jak cięcie czy wiercenie. Ten dwuetapowy proces przenoszenia ogranicza pracę ręczną, a jednocześnie zwiększa wydajność produkcji. Dzięki precyzji i elastyczności FR5 idealnie nadaje się do dynamicznych zadań pick-and-place w środowiskach obróbki drewna i produkcji, umożliwiając zsynchronizowaną koordynację na potrzeby skalowalnej automatyzacji.
Na czym polega zastosowanie?
System automatyzuje przenoszenie i pozycjonowanie płyt drewnianych, optymalizując procesy w przemyśle obróbki drewna, produkcji mebli i obróbki materiałów.
Jakie są zalety rozwiązania?
Płynny przepływ materiału: zapewnia bezproblemowe przekazanie między etapami przenoszenia.
Większa wydajność: ogranicza zadania ręczne i przyspiesza produkcję.
Wysoka dokładność: gwarantuje precyzyjne umieszczenie do dalszej obróbki.
Jakie są zalety robota?
Fairino FR5 sprawdza się w dwuetapowych zadaniach pick-and-place dzięki:
Niezawodnej precyzji: stale przenosi płyty z wysoką dokładnością.
Elastycznej integracji: łatwo dostosowuje się do systemów przenośników i maszyn obróbczych.
Skalowalnej koordynacji: obsługuje zsynchronizowane operacje z dodatkowymi robotami.
Optymalizacja obróbki drewna dzięki automatyzacji współpracującej
System przenoszenia płyt drewnianych z robotem Fairino FR5 zwiększa wydajność, ogranicza pracę ręczną i zapewnia precyzyjne umieszczenie do kolejnych zadań obróbczych. Dzięki zsynchronizowanej dwuetapowej koordynacji to rozwiązanie idealnie nadaje się do skalowalnych procesów w środowiskach obróbki drewna i produkcji.
3 Components