 1 / 3
igus ReBeL z innowacyjnym sensorem Haply


Koszty sprzętu:
Maks. zasięg
660
mm
Powtarzalność
1
mm
DOF
6
Interaktywne sterowanie robotem ReBeL z sensorem Haply: precyzja i sprzężenie zwrotne siły
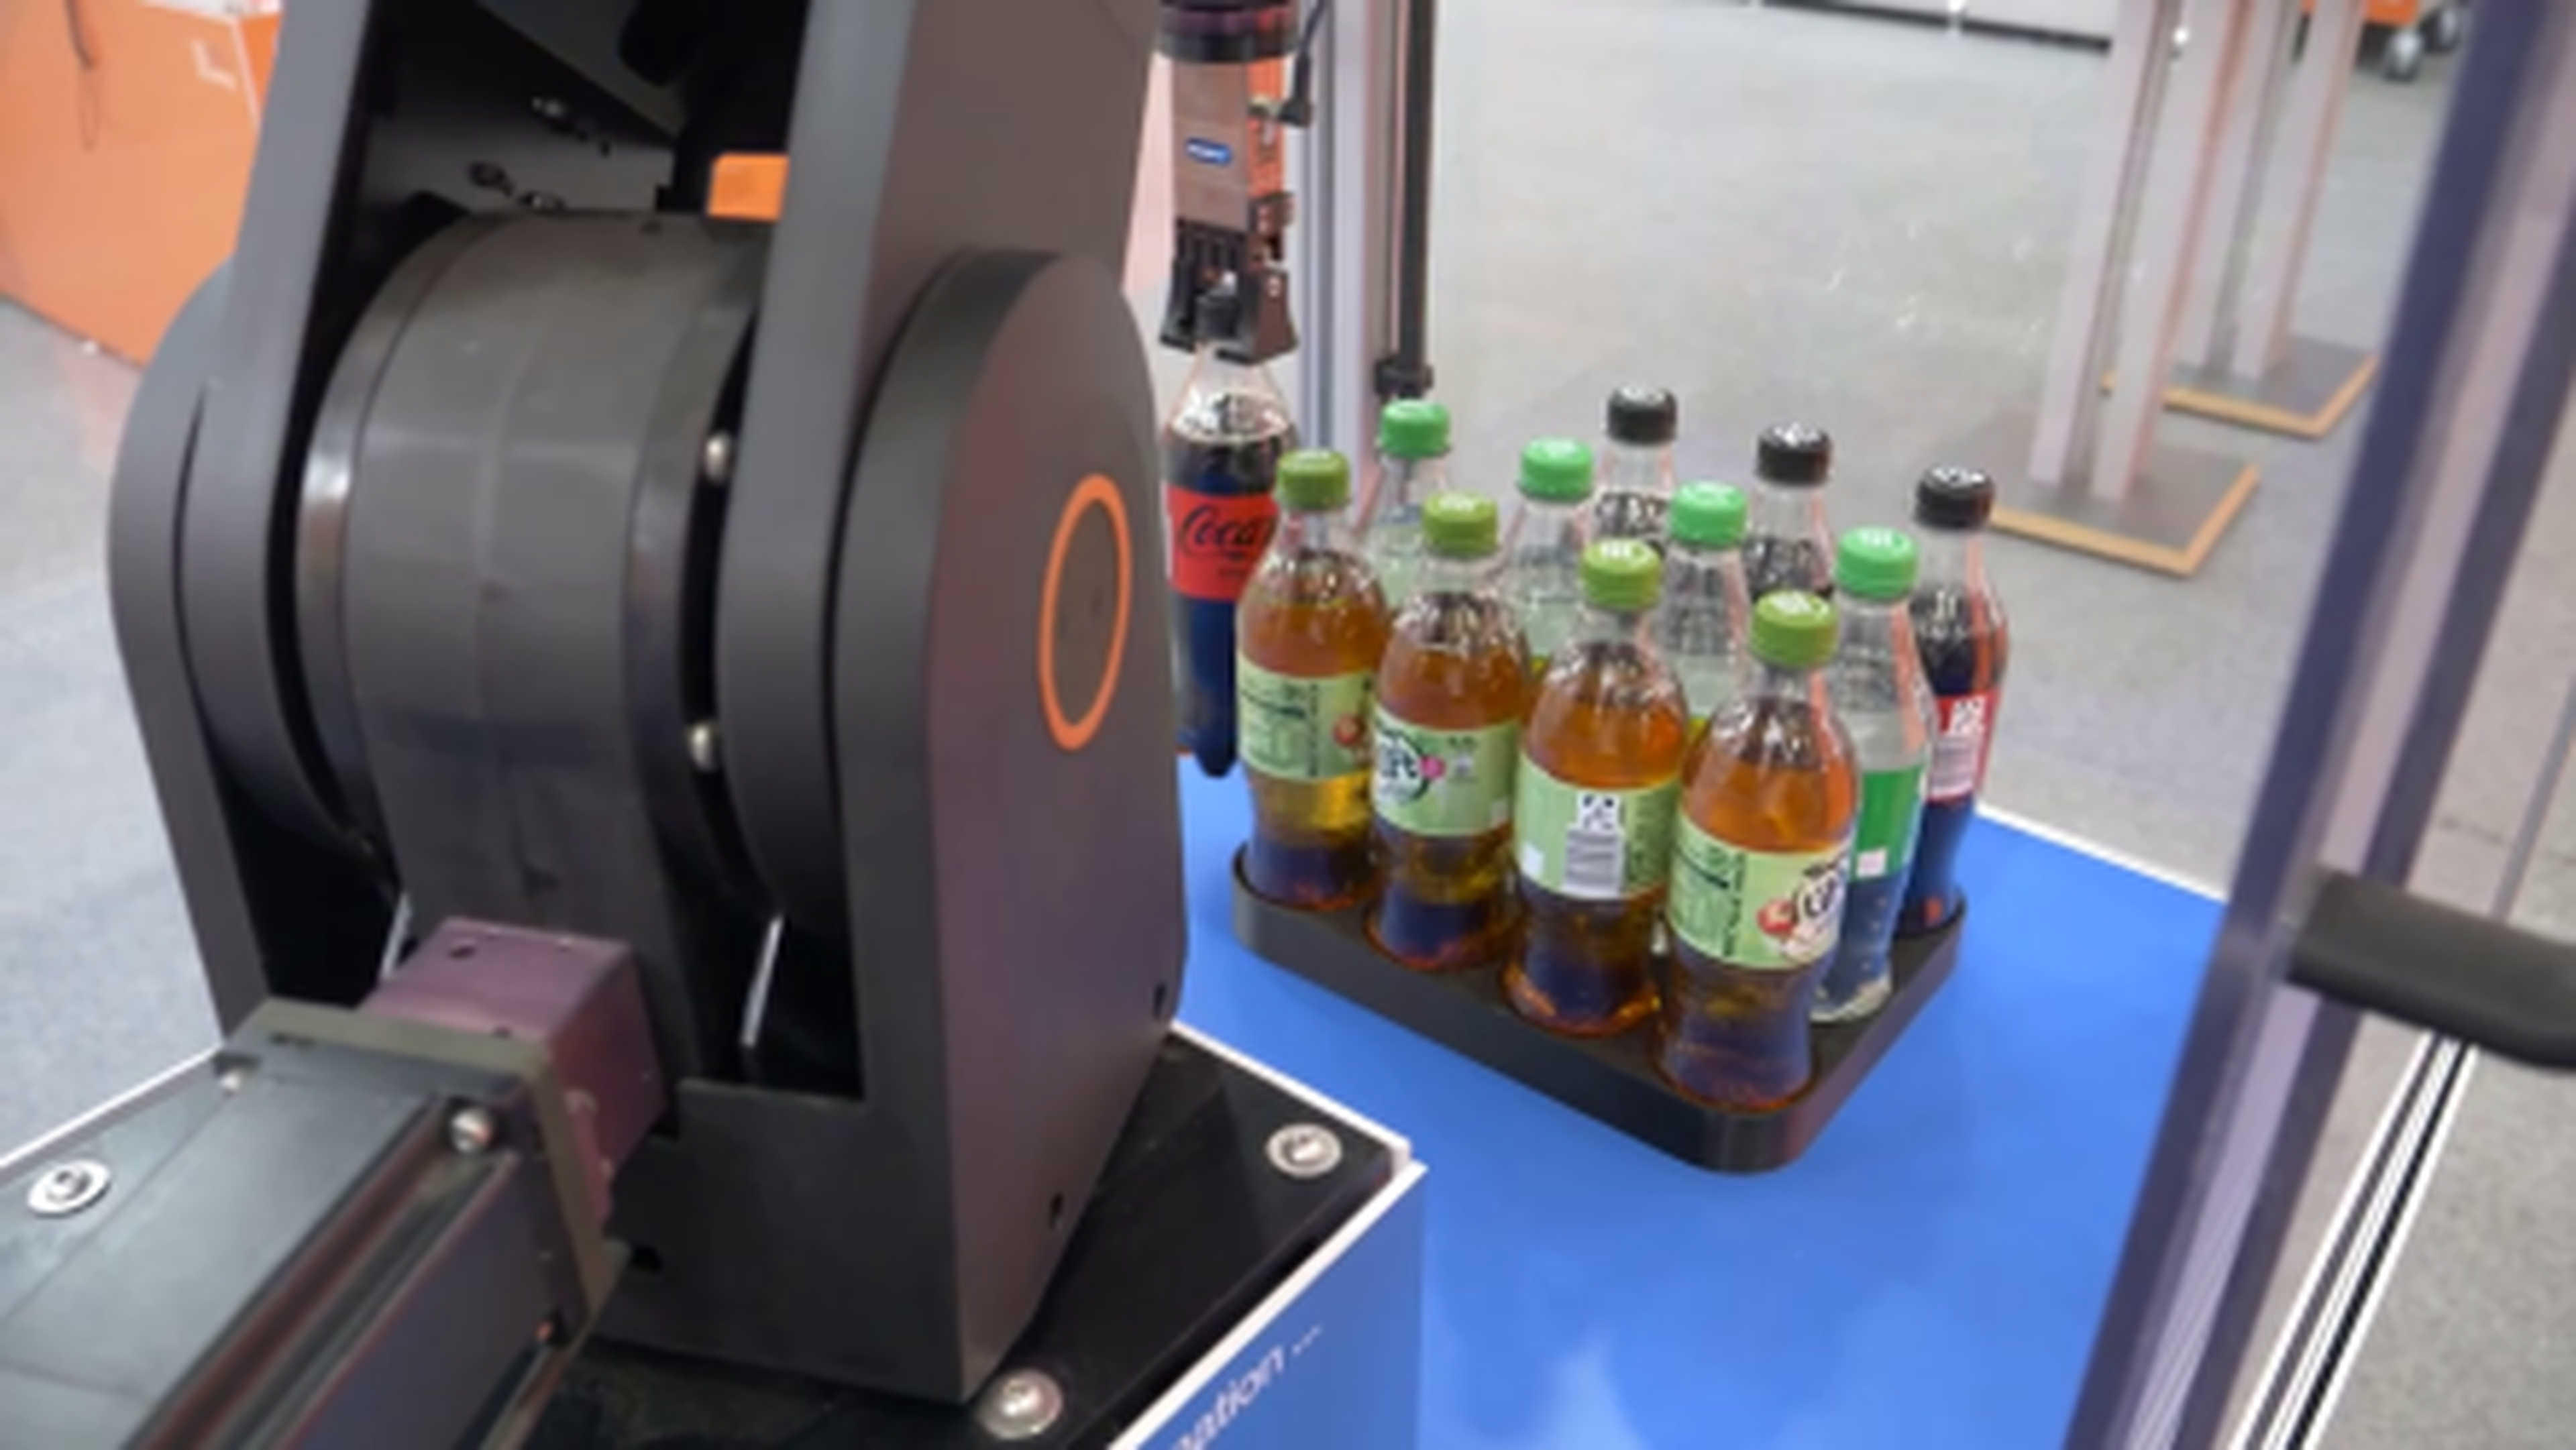
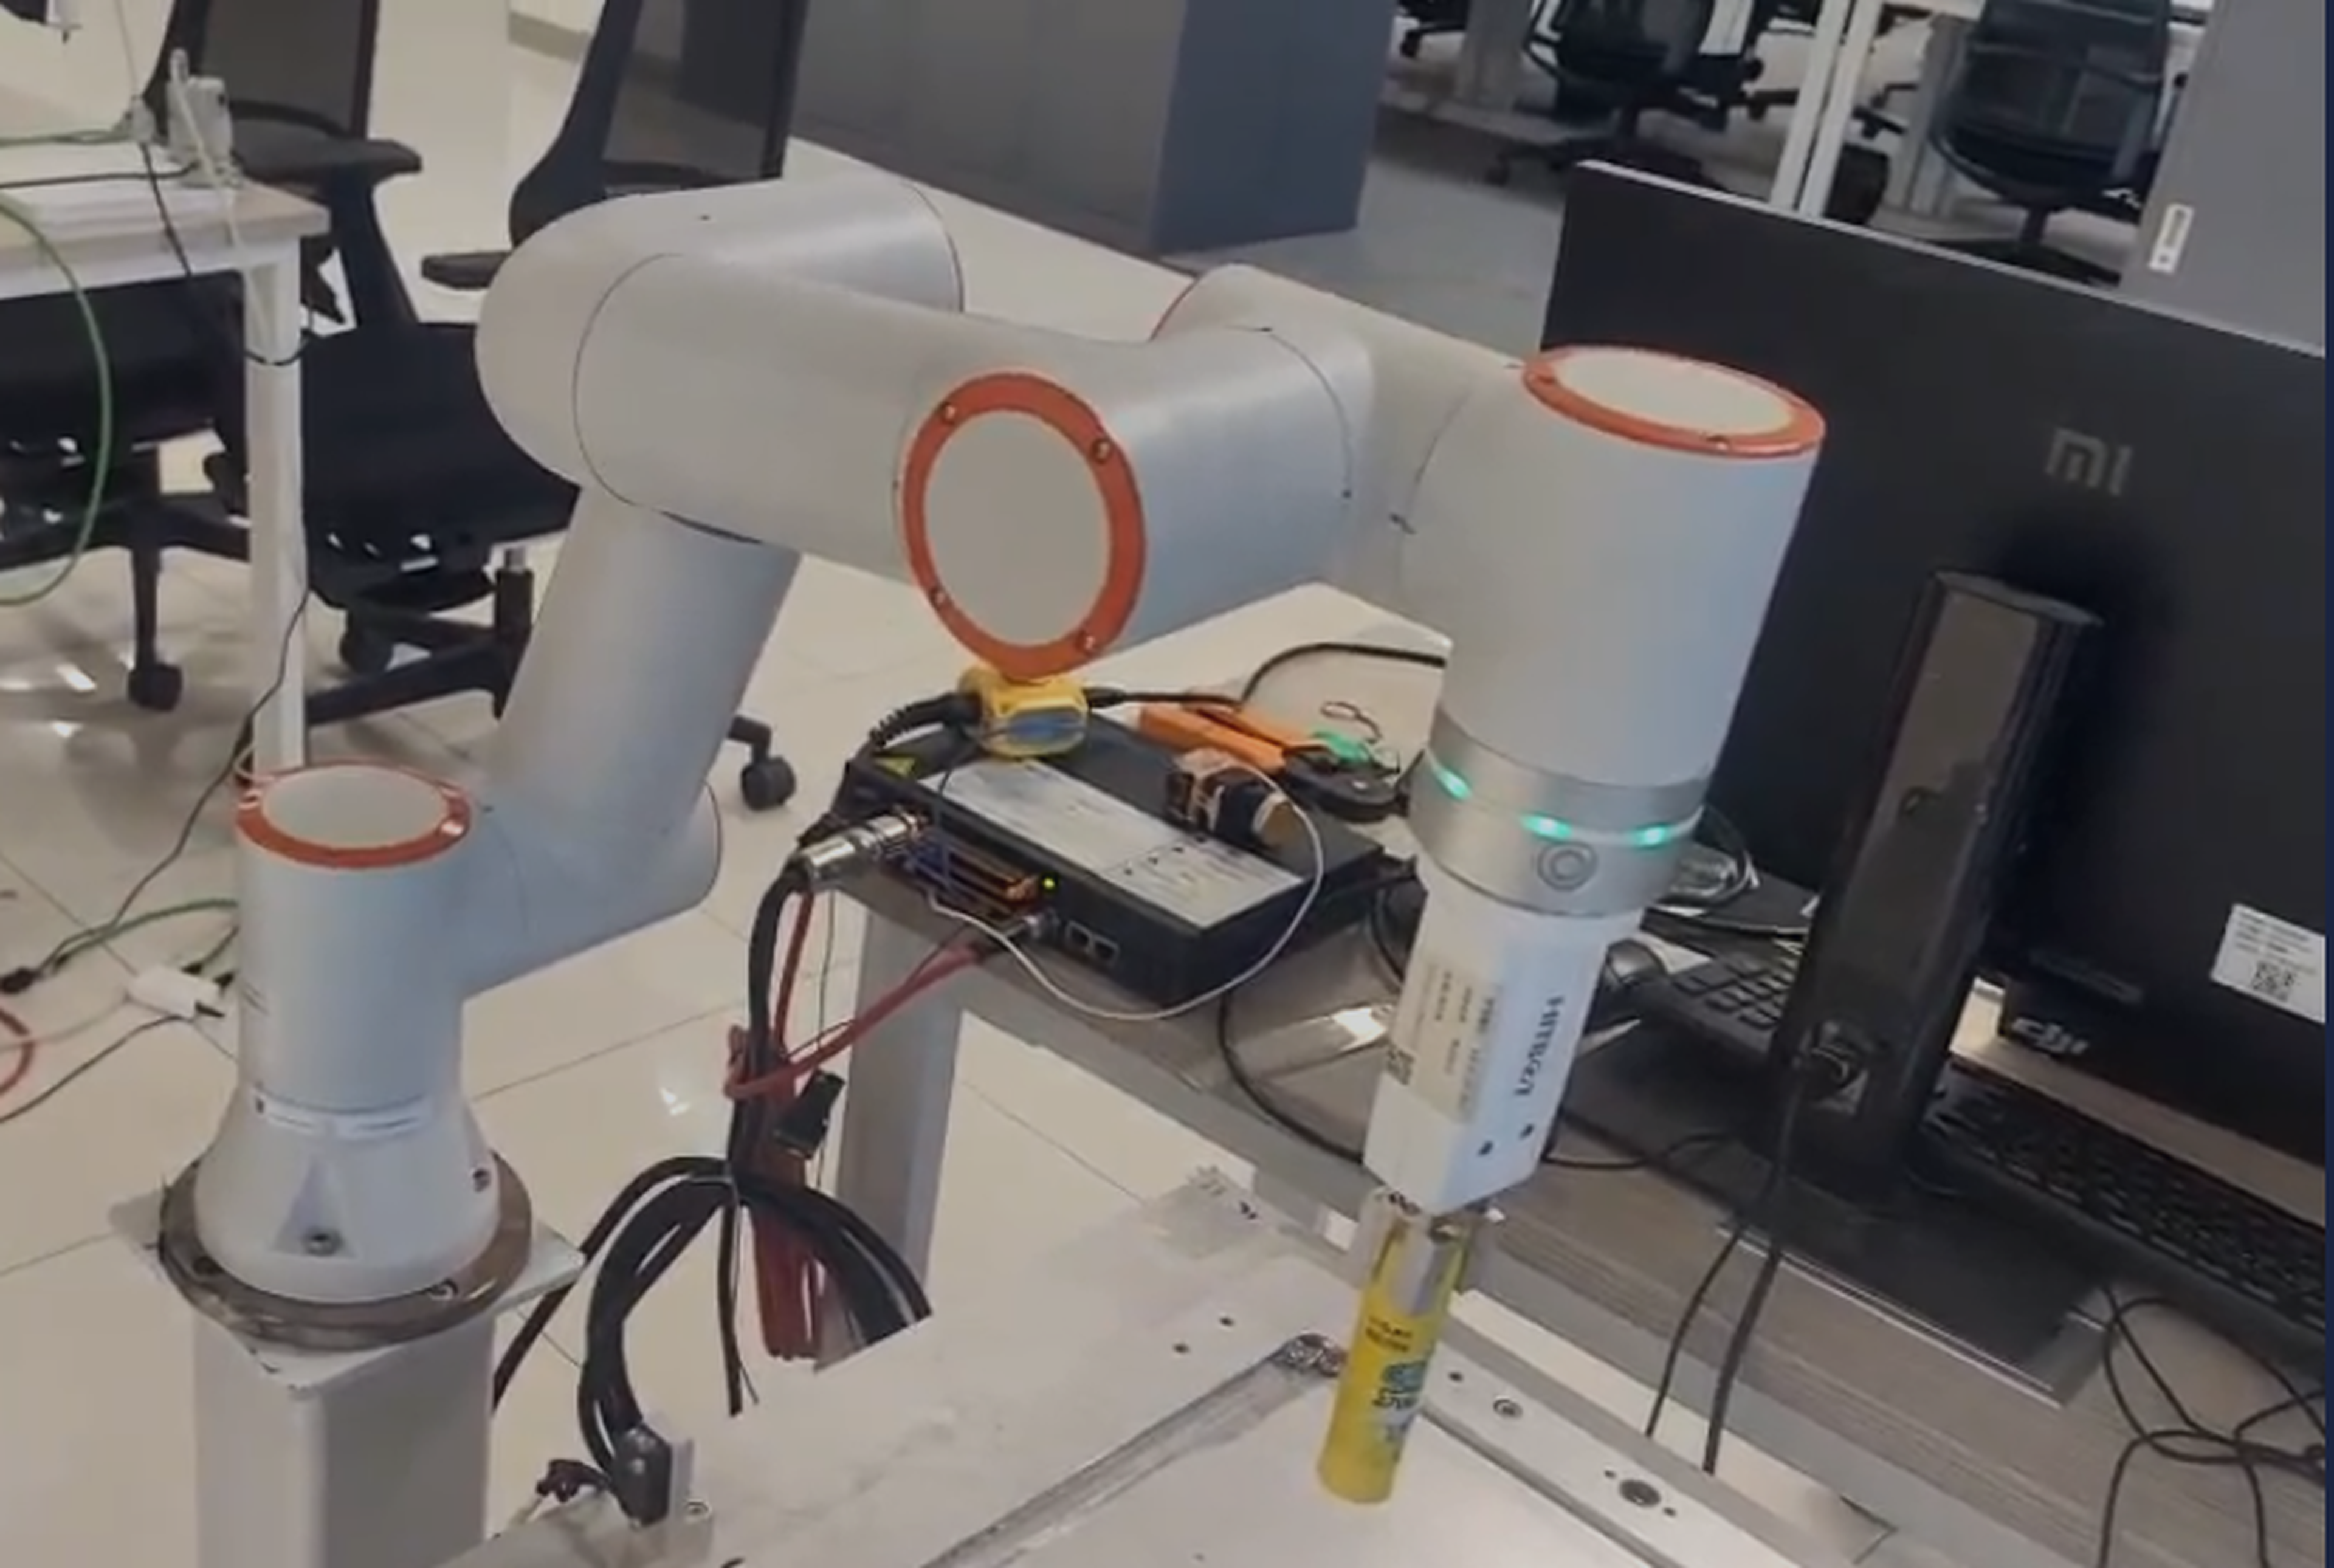
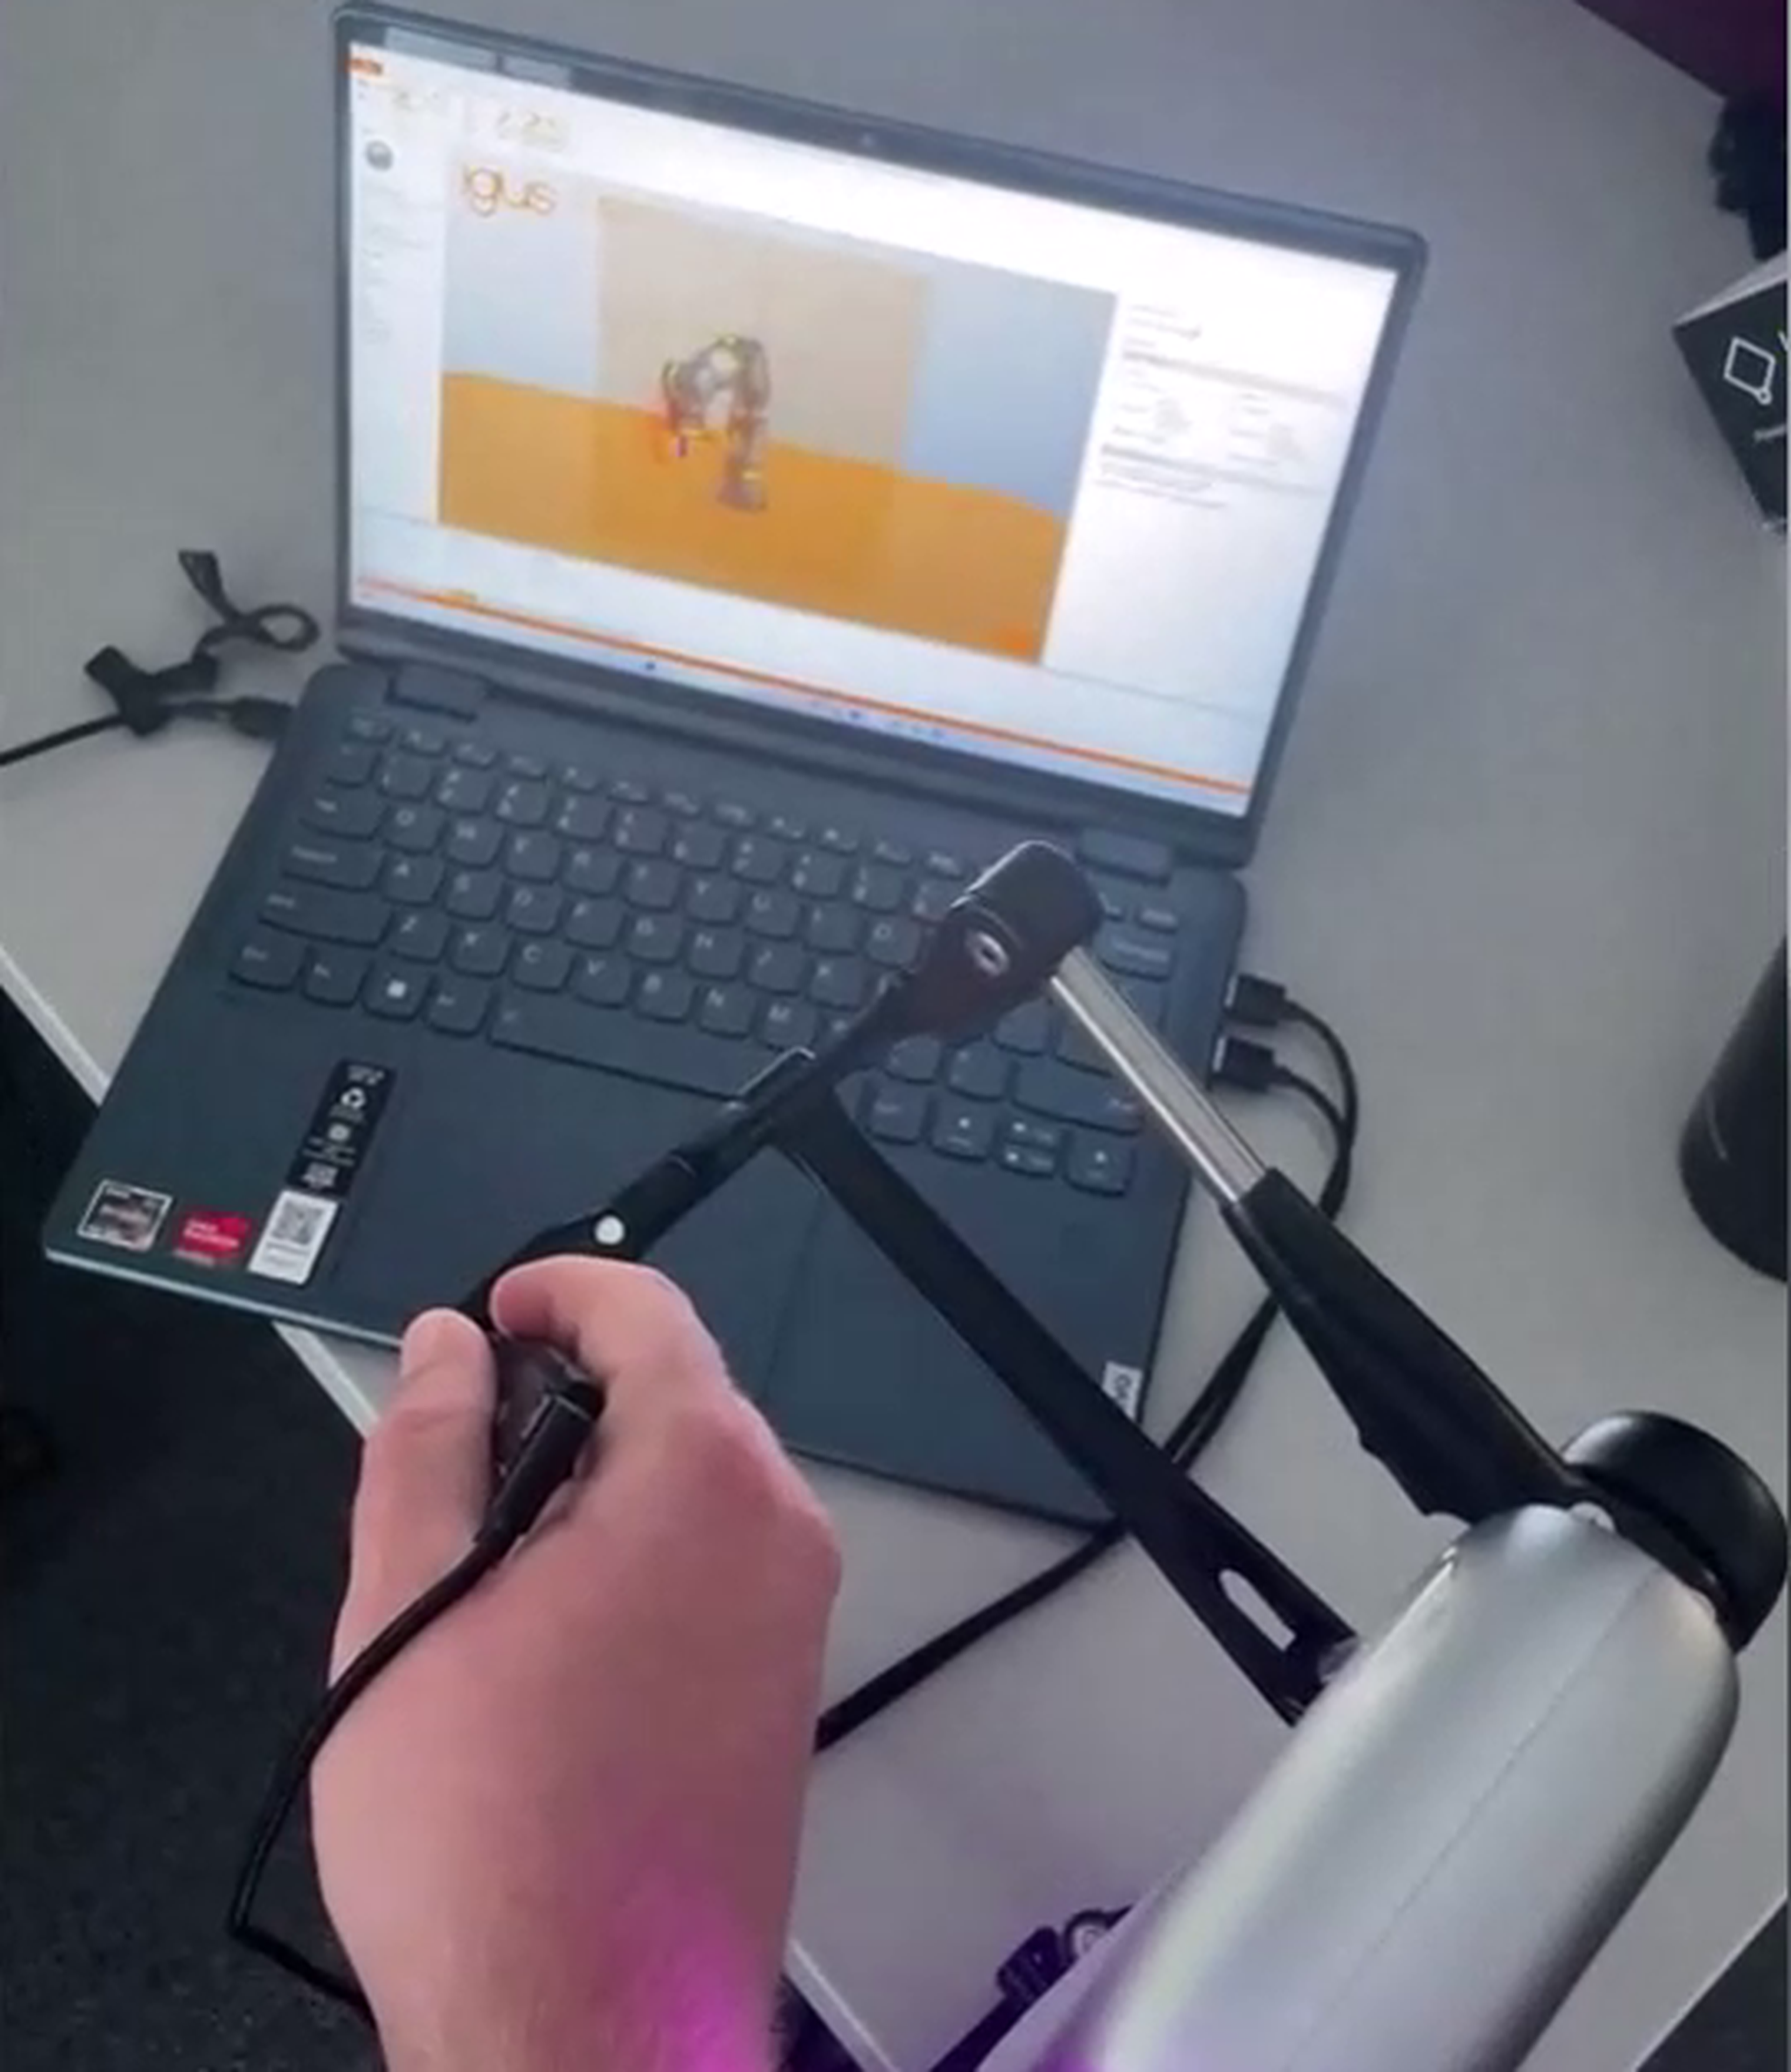
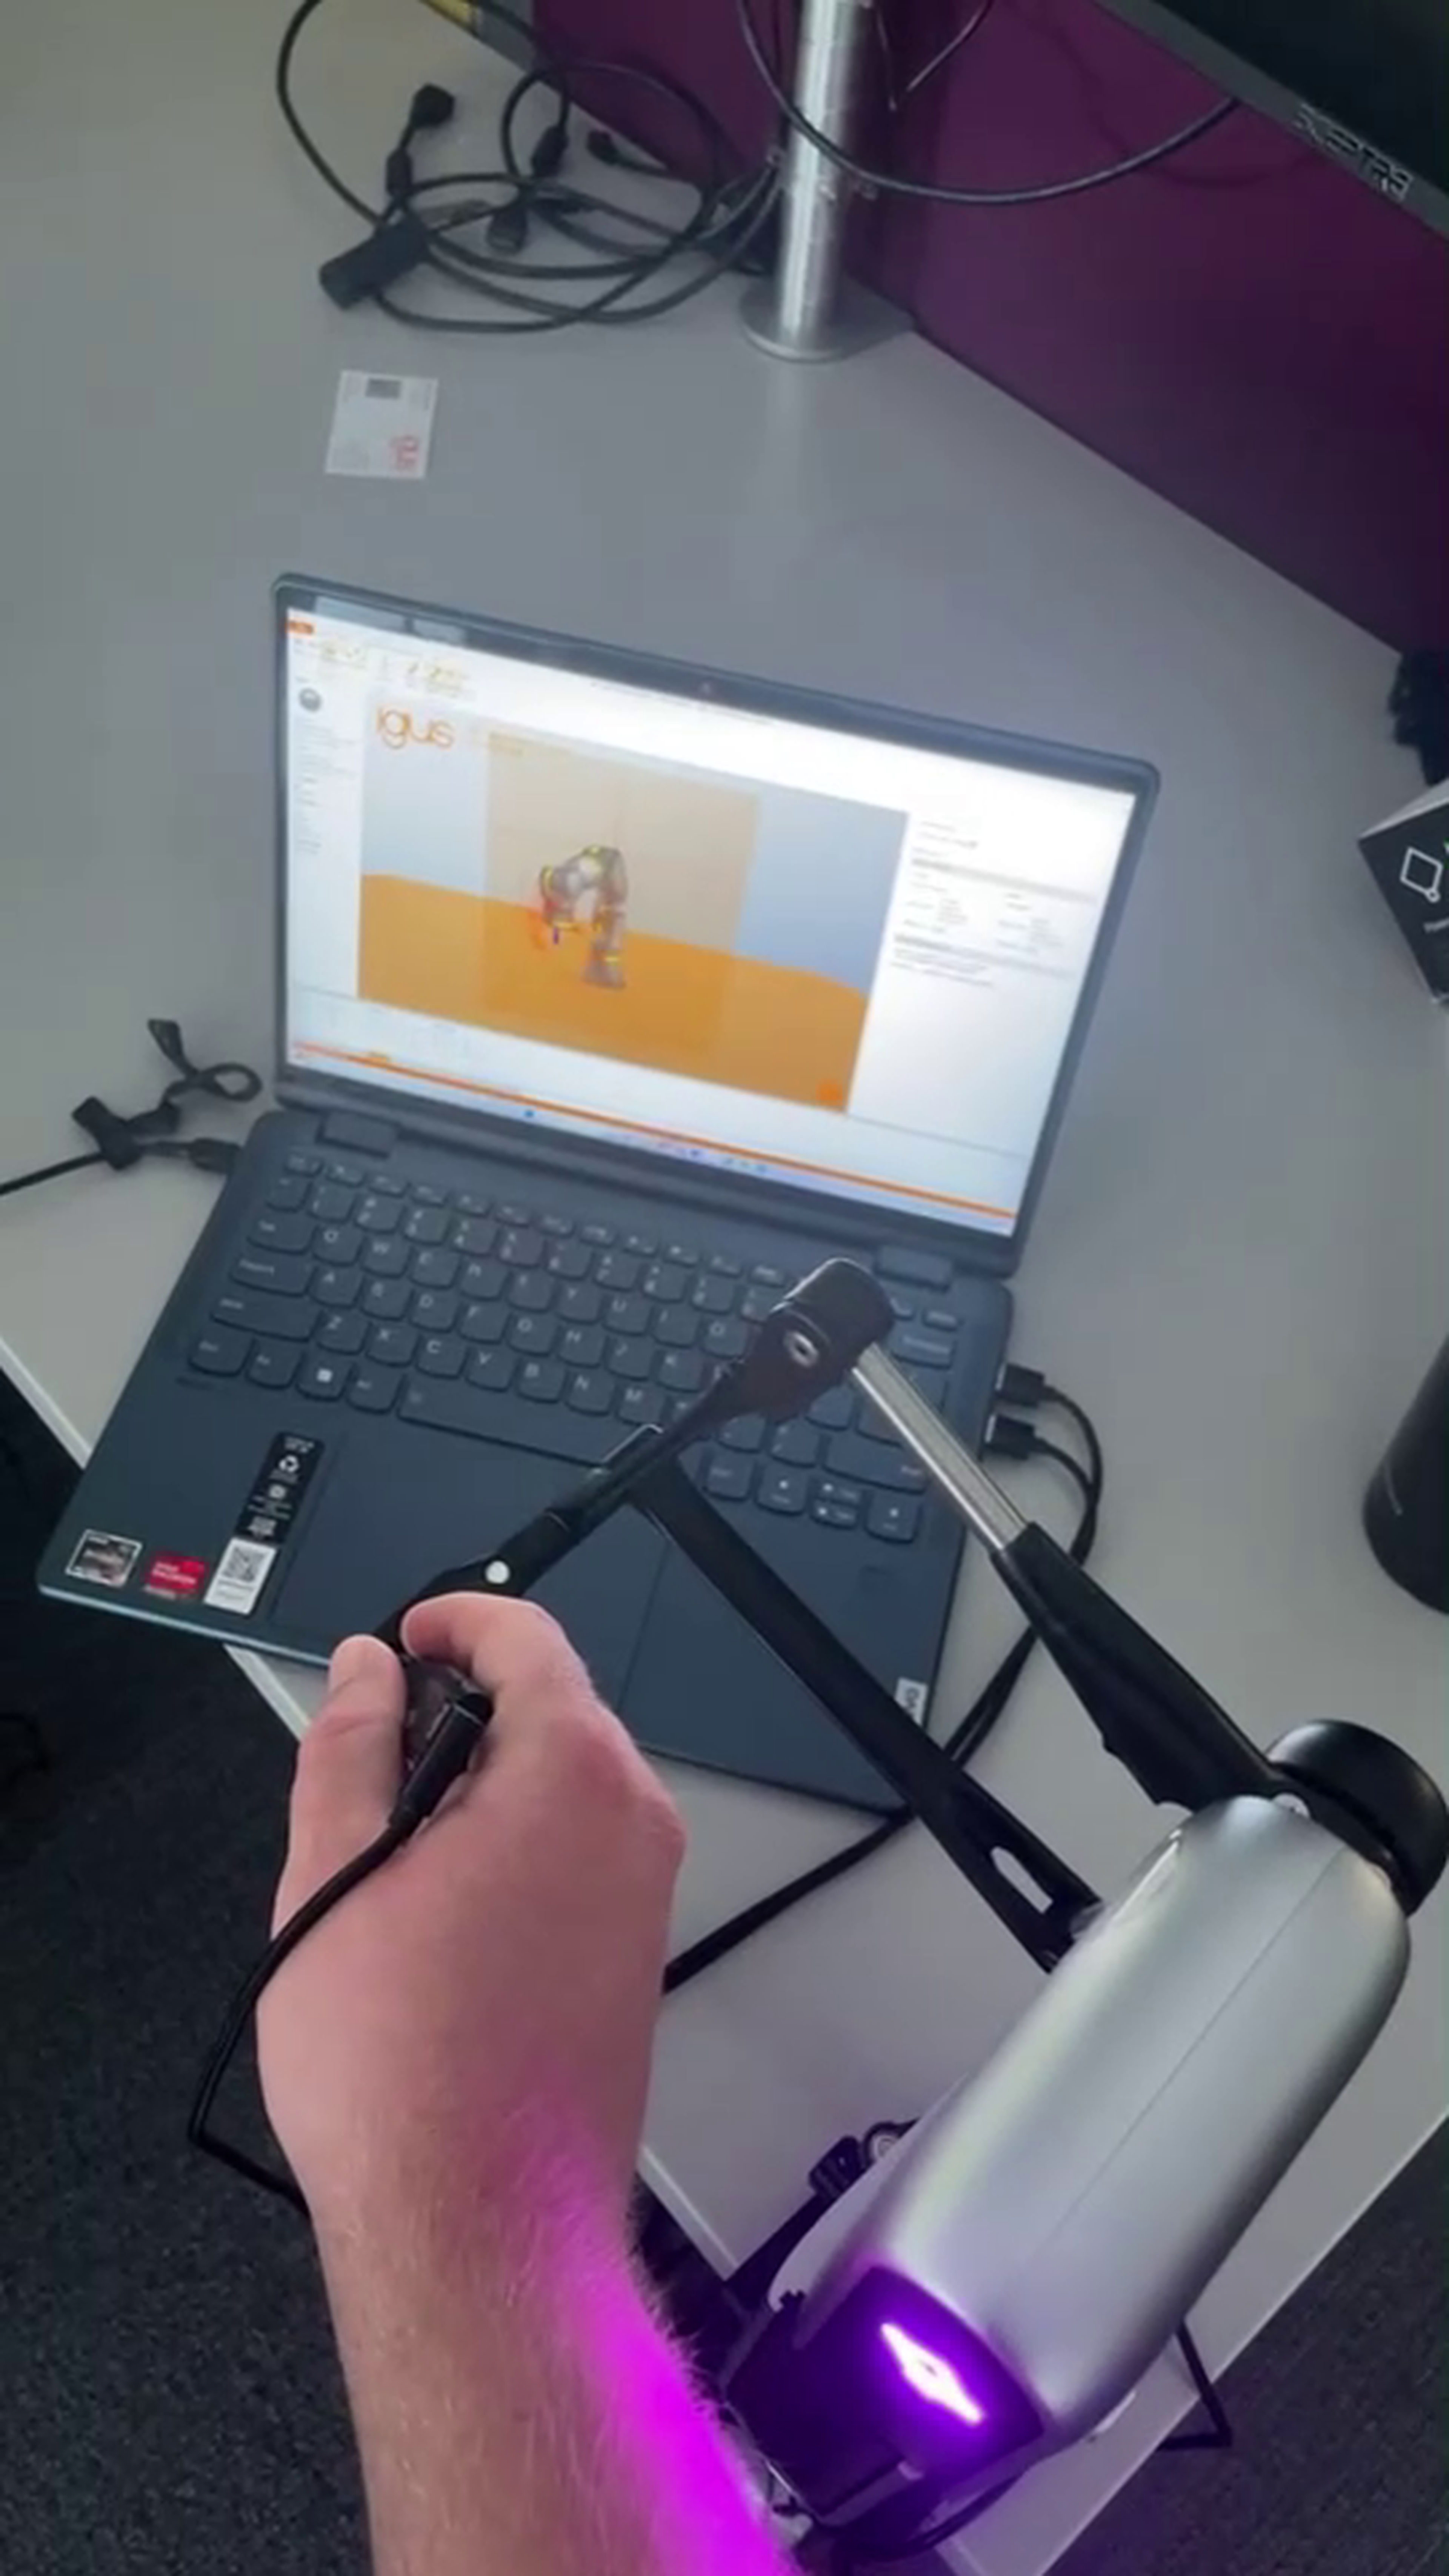
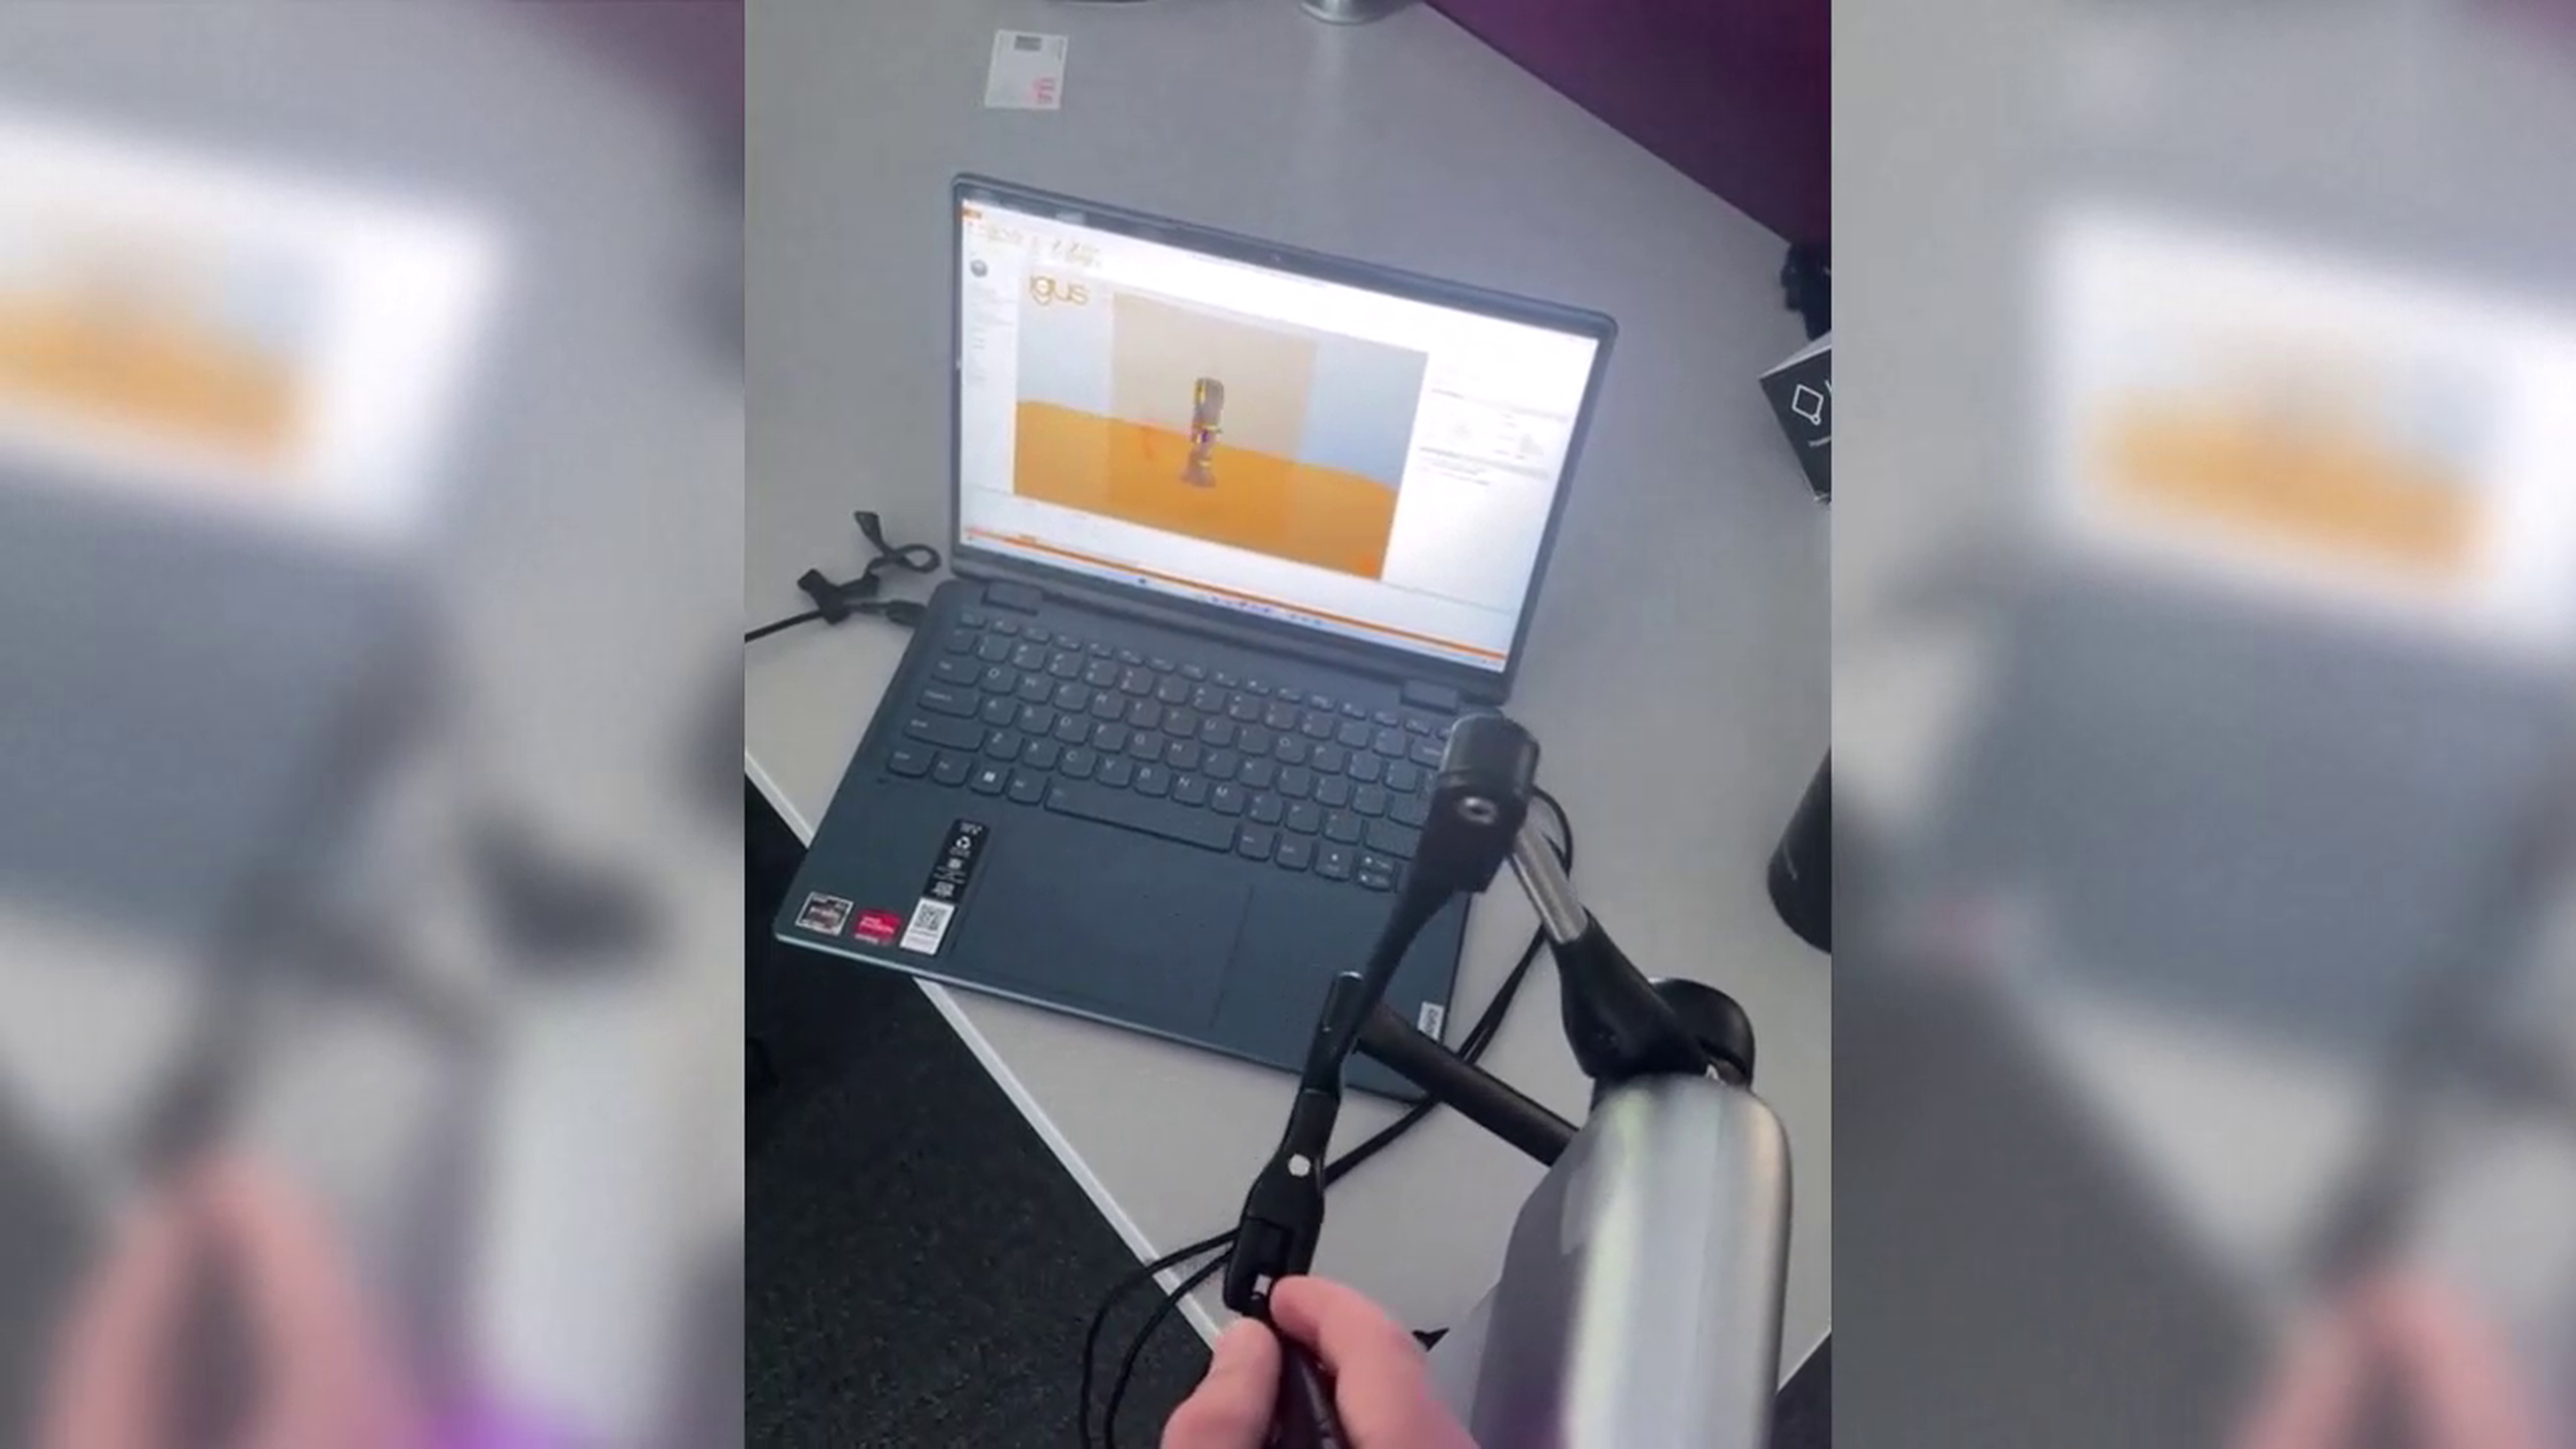
Sensor Haply, zaawansowane urządzenie do przechwytywania ruchu, umożliwia intuicyjne sterowanie robotem igus ReBeL. Wykrywając ruchy użytkownika, przekłada je na działania robota, co pozwala na płynną obsługę. Dodatkowo sensor Haply zawiera funkcję sprzężenia zwrotnego siły, tworząc interaktywne doświadczenie, w którym użytkownik może fizycznie odczuć reakcje robota. Zintegrowany poprzez aplikację iRC z wykorzystaniem interfejsu CRI, układ ten zapewnia niezawodną komunikację między sensorem a robotem, co przekłada się na precyzyjne i wydajne działanie.
Na czym polega zastosowanie?
System automatyzuje intuicyjne sterowanie robotem, wykorzystując sensor Haply do bezpośredniej manipulacji i umożliwiając realizację interaktywnych zadań wymagających korekt w czasie rzeczywistym oraz fizycznego sprzężenia zwrotnego.
Jakie są zalety rozwiązania?
Lepsza interakcja: sprzężenie zwrotne siły zwiększa realizm i jakość sterowania.
Łatwa integracja: interfejs CRI zapewnia płynną komunikację.
Precyzyjne zadania: umożliwia zręczne ruchy robota dopasowane do poleceń użytkownika.
Jakie są zalety robota?
Robot ReBeL usprawnia sterowanie interaktywne dzięki kluczowym cechom:
Elastyczność: precyzyjnie reaguje na polecenia wydawane przez użytkownika.
Niezawodność: konsekwentnie wykonuje zadania zgodnie z danymi z sensora.
Wszechstronność: nadaje się do różnorodnych zadań wymagających precyzji i interakcji z użytkownikiem.
Lepsza interakcja z robotem dzięki sensorowi Haply i ReBeL
Połączenie sensora Haply i robota igus ReBeL zapewnia intuicyjne, responsywne sterowanie w zadaniach wymagających precyzji i fizycznego sprzężenia zwrotnego. Ta integracja otwiera nowe możliwości w zakresie interaktywnej robotyki, zwiększając wydajność i poprawiając doświadczenie użytkownika w dynamicznych środowiskach przemysłowych i badawczych.
1 komponent