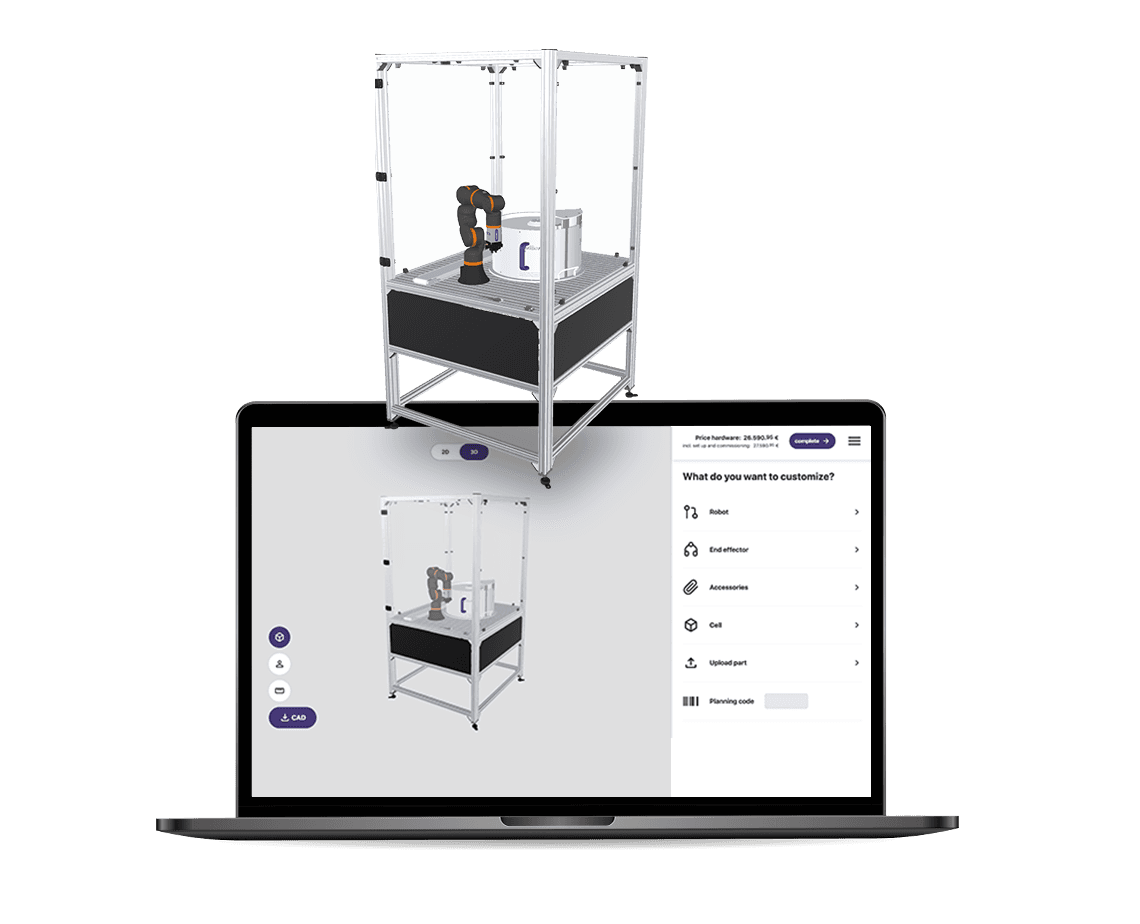
Operator HMI | Interfejs oprogramowania dla igus Robot Control
Warianty: Oprogramowanie
Intuicyjny interfejs użytkownika dla Państwa systemu robotycznego
Dzięki iRC Operator HMI mogą Państwo obsługiwać swój system robotyczny w prosty, bezpieczny i wydajny sposób, bez znajomości programowania. Webowy interfejs użytkownika wypełnia lukę między prostymi rozwiązaniami przyciskowymi a pełnym oprogramowaniem iRC.
Jako usługa webowa aplikacja działa bezpośrednio na sterowniku i może być elastycznie używana za pośrednictwem HMI, komputera PC, tabletu lub smartfona. Inteligentna koncepcja dwupoziomowa umożliwia wyraźne rozdzielenie obsługi i konfiguracji.
Funkcje takie jak uruchamianie programu, wybór programu, regulacja prędkości, monitorowanie stanu, analiza błędów i rozbudowane statystyki pomagają ograniczyć błędy obsługi, zwiększyć produktywność i zapewnić efektywne sterowanie instalacją.
Najważniejsze

Intuicyjna obsługa dla maksymalnej produktywności
Dzięki iRC Operator HMI użytkownicy mogą obsługiwać systemy robotyczne szybko, bezpiecznie i bez zaawansowanej wiedzy programistycznej. Intuicyjny interfejs użytkownika udostępnia dokładnie te funkcje, które są potrzebne w codziennej pracy, i ogranicza złożoność do niezbędnego minimum. Jako aplikacja przeglądarkowa HMI działa bezpośrednio na sterowniku i może być elastycznie używane za pośrednictwem HMI, komputera PC, tabletu lub smartfona. Intuicyjny wybór programu, szybkie zatwierdzanie instalacji oraz przejrzyste wyświetlanie stanu robota zapewniają wydajniejsze procesy i wyższą produktywność w produkcji.

Większe bezpieczeństwo dzięki jasno określonym rolom i pełnej przejrzystości
iRC Operator HMI zapewnia wyraźne rozdzielenie obsługi i programowania. Podczas gdy operatorzy mogą bezpiecznie i łatwo realizować zadania produkcyjne, technicy zachowują pełną kontrolę nad konfiguracją i zmianami w oprogramowaniu iRC. Ochrona przed niezamierzonymi zmianami programu ogranicza błędy obsługi i zwiększa niezawodność procesu. Ponadto szczegółowe statystyki, dynamiczna analiza błędów i elastyczne ustawienia prędkości umożliwiają ciągłą optymalizację systemu robotycznego. Pozwala to zminimalizować przestoje i trwale zwiększyć dostępność instalacji.
Opłacalne rozwiązania zbudowane z RBTX
Zarezerwuj bezpłatną rozmowę wideo z naszymi ekspertami