Dobot Rover X1 Explorer Industrial | Robot czworonożny
Dobot Rover X1 Explorer
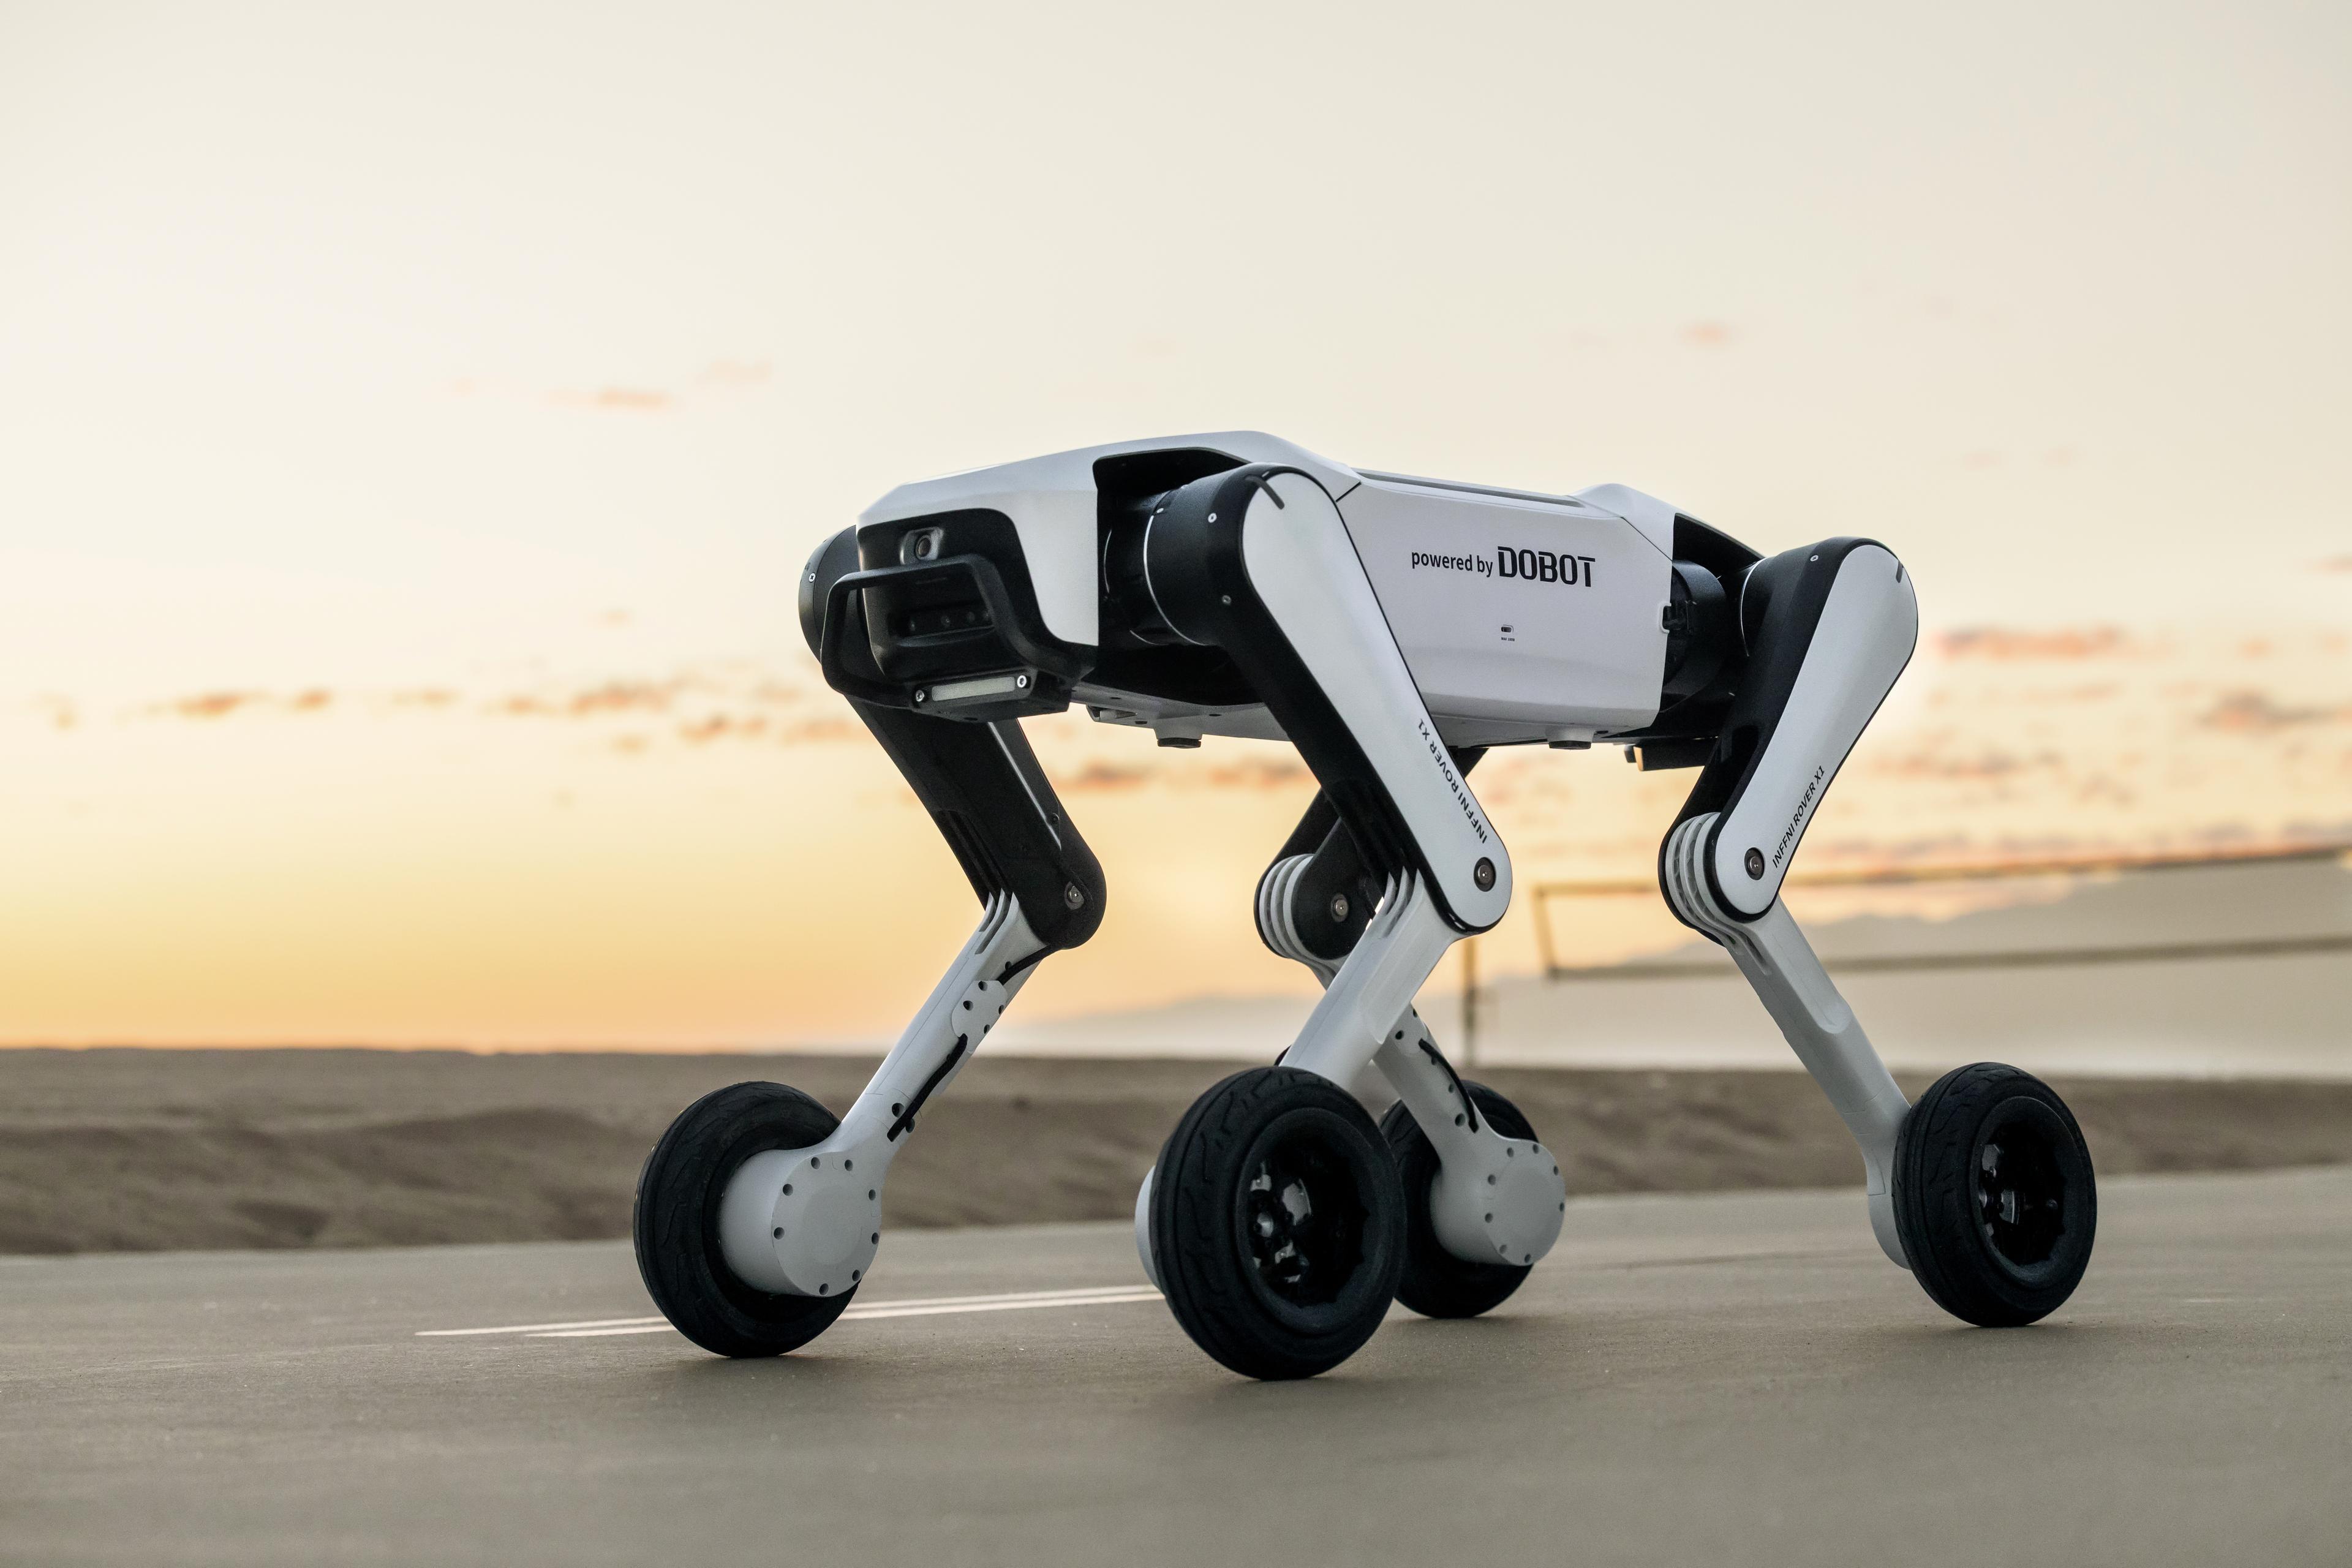
Dobot Rover X1 Explorer to napędzany sztuczną inteligencją czworonożny robot inspekcyjny i rozwojowy, przeznaczony do wymagających środowisk. Jego hybrydowy układ jezdny łączący koła i nogi umożliwia prędkość do 3 m/s, pokonywanie przeszkód o wysokości do 16 cm oraz wzniesień do 35°.
Przednia i tylna kamera z czujnikami głębi RGB-D dostarczają precyzyjnych danych o otoczeniu do autonomicznego omijania przeszkód, wizualnego śledzenia osób i interakcji głosowej. Dzięki do 3 godzin pracy na akumulatorze, udźwigowi od 3 do 7 kg, zintegrowanemu SDK oraz obsłudze rozszerzeń takich jak LiDAR czy kamery na podczerwień, Rover X1 idealnie nadaje się do inspekcji, zbierania danych, badań i autonomicznych zastosowań robotycznych.
Najważniejsze
Różnice między Rover X1 Explorer a Rover X1
Rover X1 Explorer to wersja Rovera X1 nastawiona na rozwój i zastosowania praktyczne. Standardowy X1 jest pozycjonowany przede wszystkim jako robot konsumencki do codziennego użytku, trybu podążania za użytkownikiem, transportu niewielkich ładunków, tworzenia treści i patrolowania domu, natomiast Explorer rozszerza zastosowania o badania, edukację, inspekcję i tworzenie własnych aplikacji. Ma przednią i tylną kamerę RGB z pomiarem głębi, zintegrowane funkcje AI, takie jak omijanie przeszkód, wizualne podążanie i interakcja głosowa, a także jednolite SDK do zadań wysokopoziomowych i sterowania w czasie rzeczywistym na niskim poziomie. Jest wyposażony w akumulator 8 000 mAh zapewniający do 3 godzin pracy, udźwig od 3 do 7 kg oraz opcjonalne rozszerzenia, takie jak LiDAR czy kamery na podczerwień.
Programowanie, systemy sterowania i funkcje techniczne robota Dobot Rover X1 Explorer
Rover X1 Explorer został zaprojektowany jako otwarta platforma robotyczna dla programistów, zespołów badawczych i placówek edukacyjnych. Jednolite SDK pozwala łączyć funkcje wysokopoziomowe, takie jak nawigacja, logika zadań i sekwencje ruchu, z niskopoziomowym dostępem do sterowania w czasie rzeczywistym, prędkości, stanu i zachowania ruchu. Obsługuje SDK dla C++ i Pythona, SDK kamer oraz środowiska symulacyjne, takie jak Isaac Gym. Robotem steruje się przez aplikację za pomocą Wi-Fi, kontrolera Bluetooth, a w przyszłości także zdalnie przez 4G po aktualizacji OTA. Pod względem technicznym ma przednie i tylne kamery 1080p, czujniki głębi, wspomagane przez AI planowanie trasy, omijanie przeszkód, tryb podążania, interakcję głosową, prędkość do 3 m/s i zdolność pokonywania wzniesień od 30 do 35°.
Możliwe zastosowania i grupy docelowe robota Dobot Rover X1 Explorer
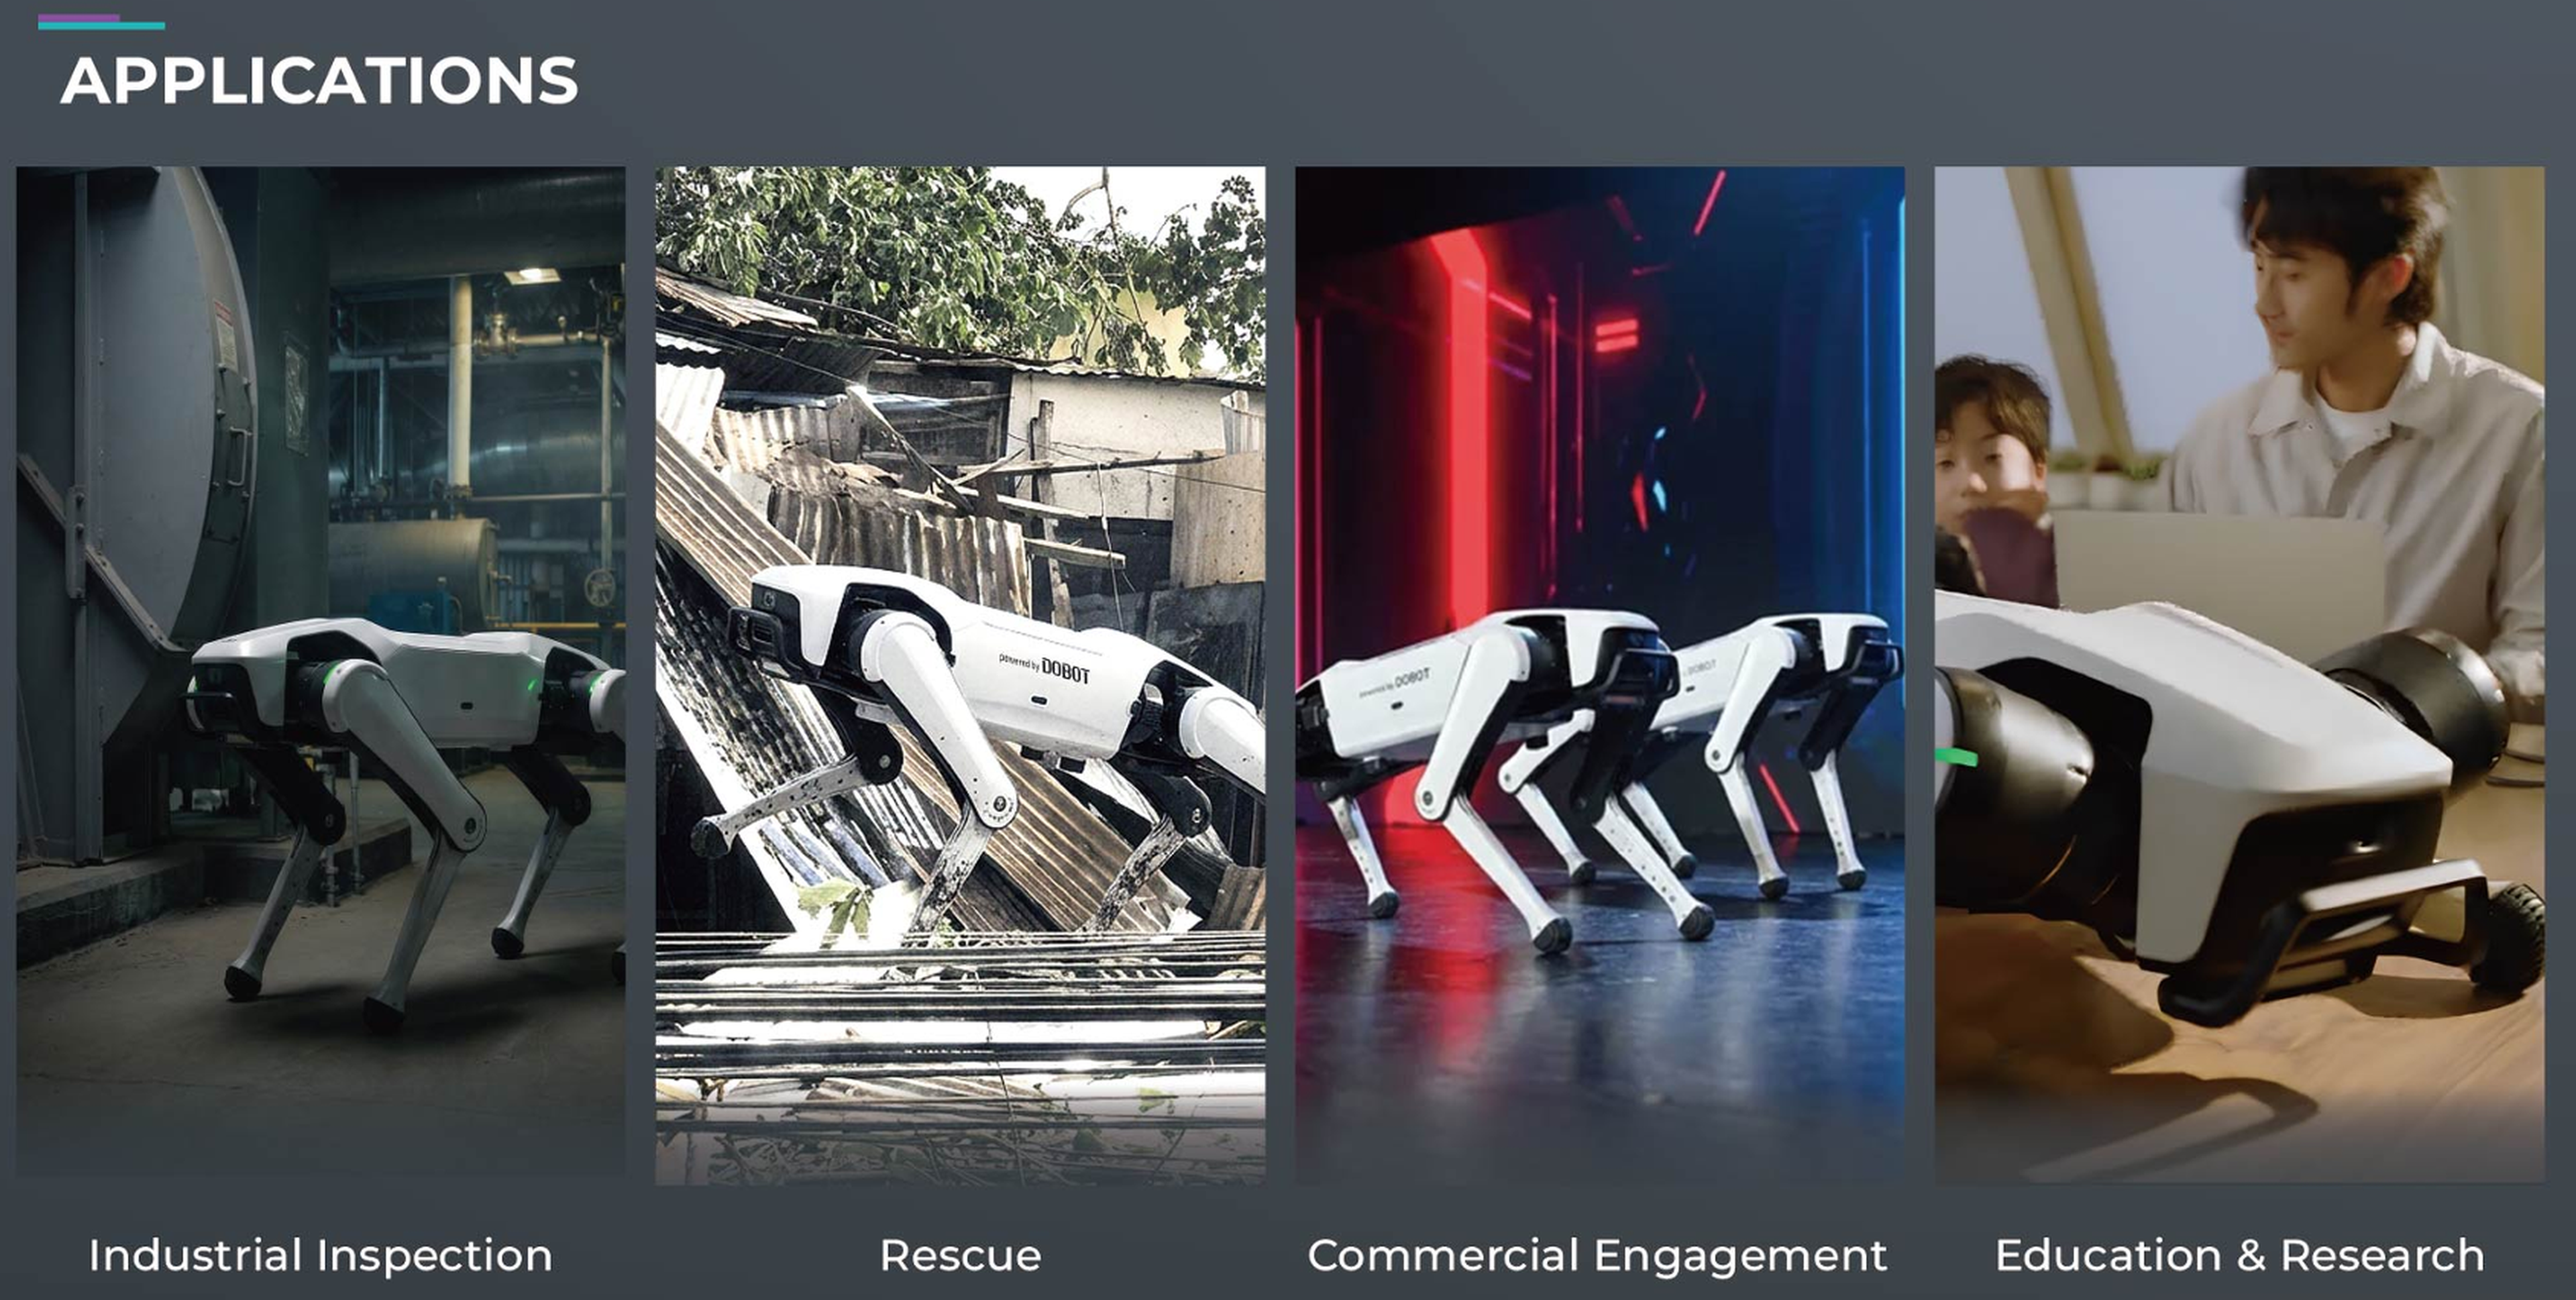
Rover X1 Explorer jest idealny dla wszystkich, którzy chcą mobilną robotykę nie tylko prezentować, ale też wykorzystywać ją w praktyce, testować lub rozwijać. W przemyśle może realizować obchody inspekcyjne, zbierać dane i monitorować środowisko w obszarach trudno dostępnych lub stwarzających wysokie ryzyko. W edukacji i badaniach służy jako praktyczna platforma do pracy z AI, SLAM, sterowaniem ruchem, fuzją danych z czujników i autonomiczną nawigacją. Ma znaczenie także w scenariuszach ratunkowych, patrolach na terenie kampusu, oprowadzaniu, prototypowaniu, laboratoriach robotyki i tworzeniu treści. Rover X1 Explorer jest przeznaczony dla uniwersytetów, instytutów badawczych, integratorów systemów, zespołów deweloperskich, użytkowników przemysłowych i firm szukających kompaktowej, rozbudowywalnej platformy czworonożnej.
Opłacalne rozwiązania zbudowane z RBTX
Zarezerwuj bezpłatną rozmowę wideo z naszymi ekspertami