Fairino FR16 | 6DOF | 1034mm | 16kg
Warianty: FR16 - IP54
FAIRINO FR16 robot współpracujący
FAIRINO FR16 to 6-osiowy robot współpracujący przeznaczony do transportu materiałów, montażu i zastosowań produkcyjnych wymagających większego udźwigu. Przy udźwigu 16 kg, zasięgu 1034 mm i powtarzalności ±0,03 mm precyzyjnie i niezawodnie przenosi detale, chwytaki i narzędzia. Otwarte interfejsy oraz obsługa EtherCAT, PROFINET, EtherNet/IP i Modbus umożliwiają bezproblemową integrację ze środowiskami PLC i automatyki przemysłowej. Zestawy SDK dla Pythona, C++, C# oraz ROS i ROS2 sprawiają, że cobot szczególnie dobrze nadaje się do obsługi maszyn, paletyzacji, spawania i transportu materiałów.
Najważniejsze
Duży udźwig przy kompaktowym zasięgu
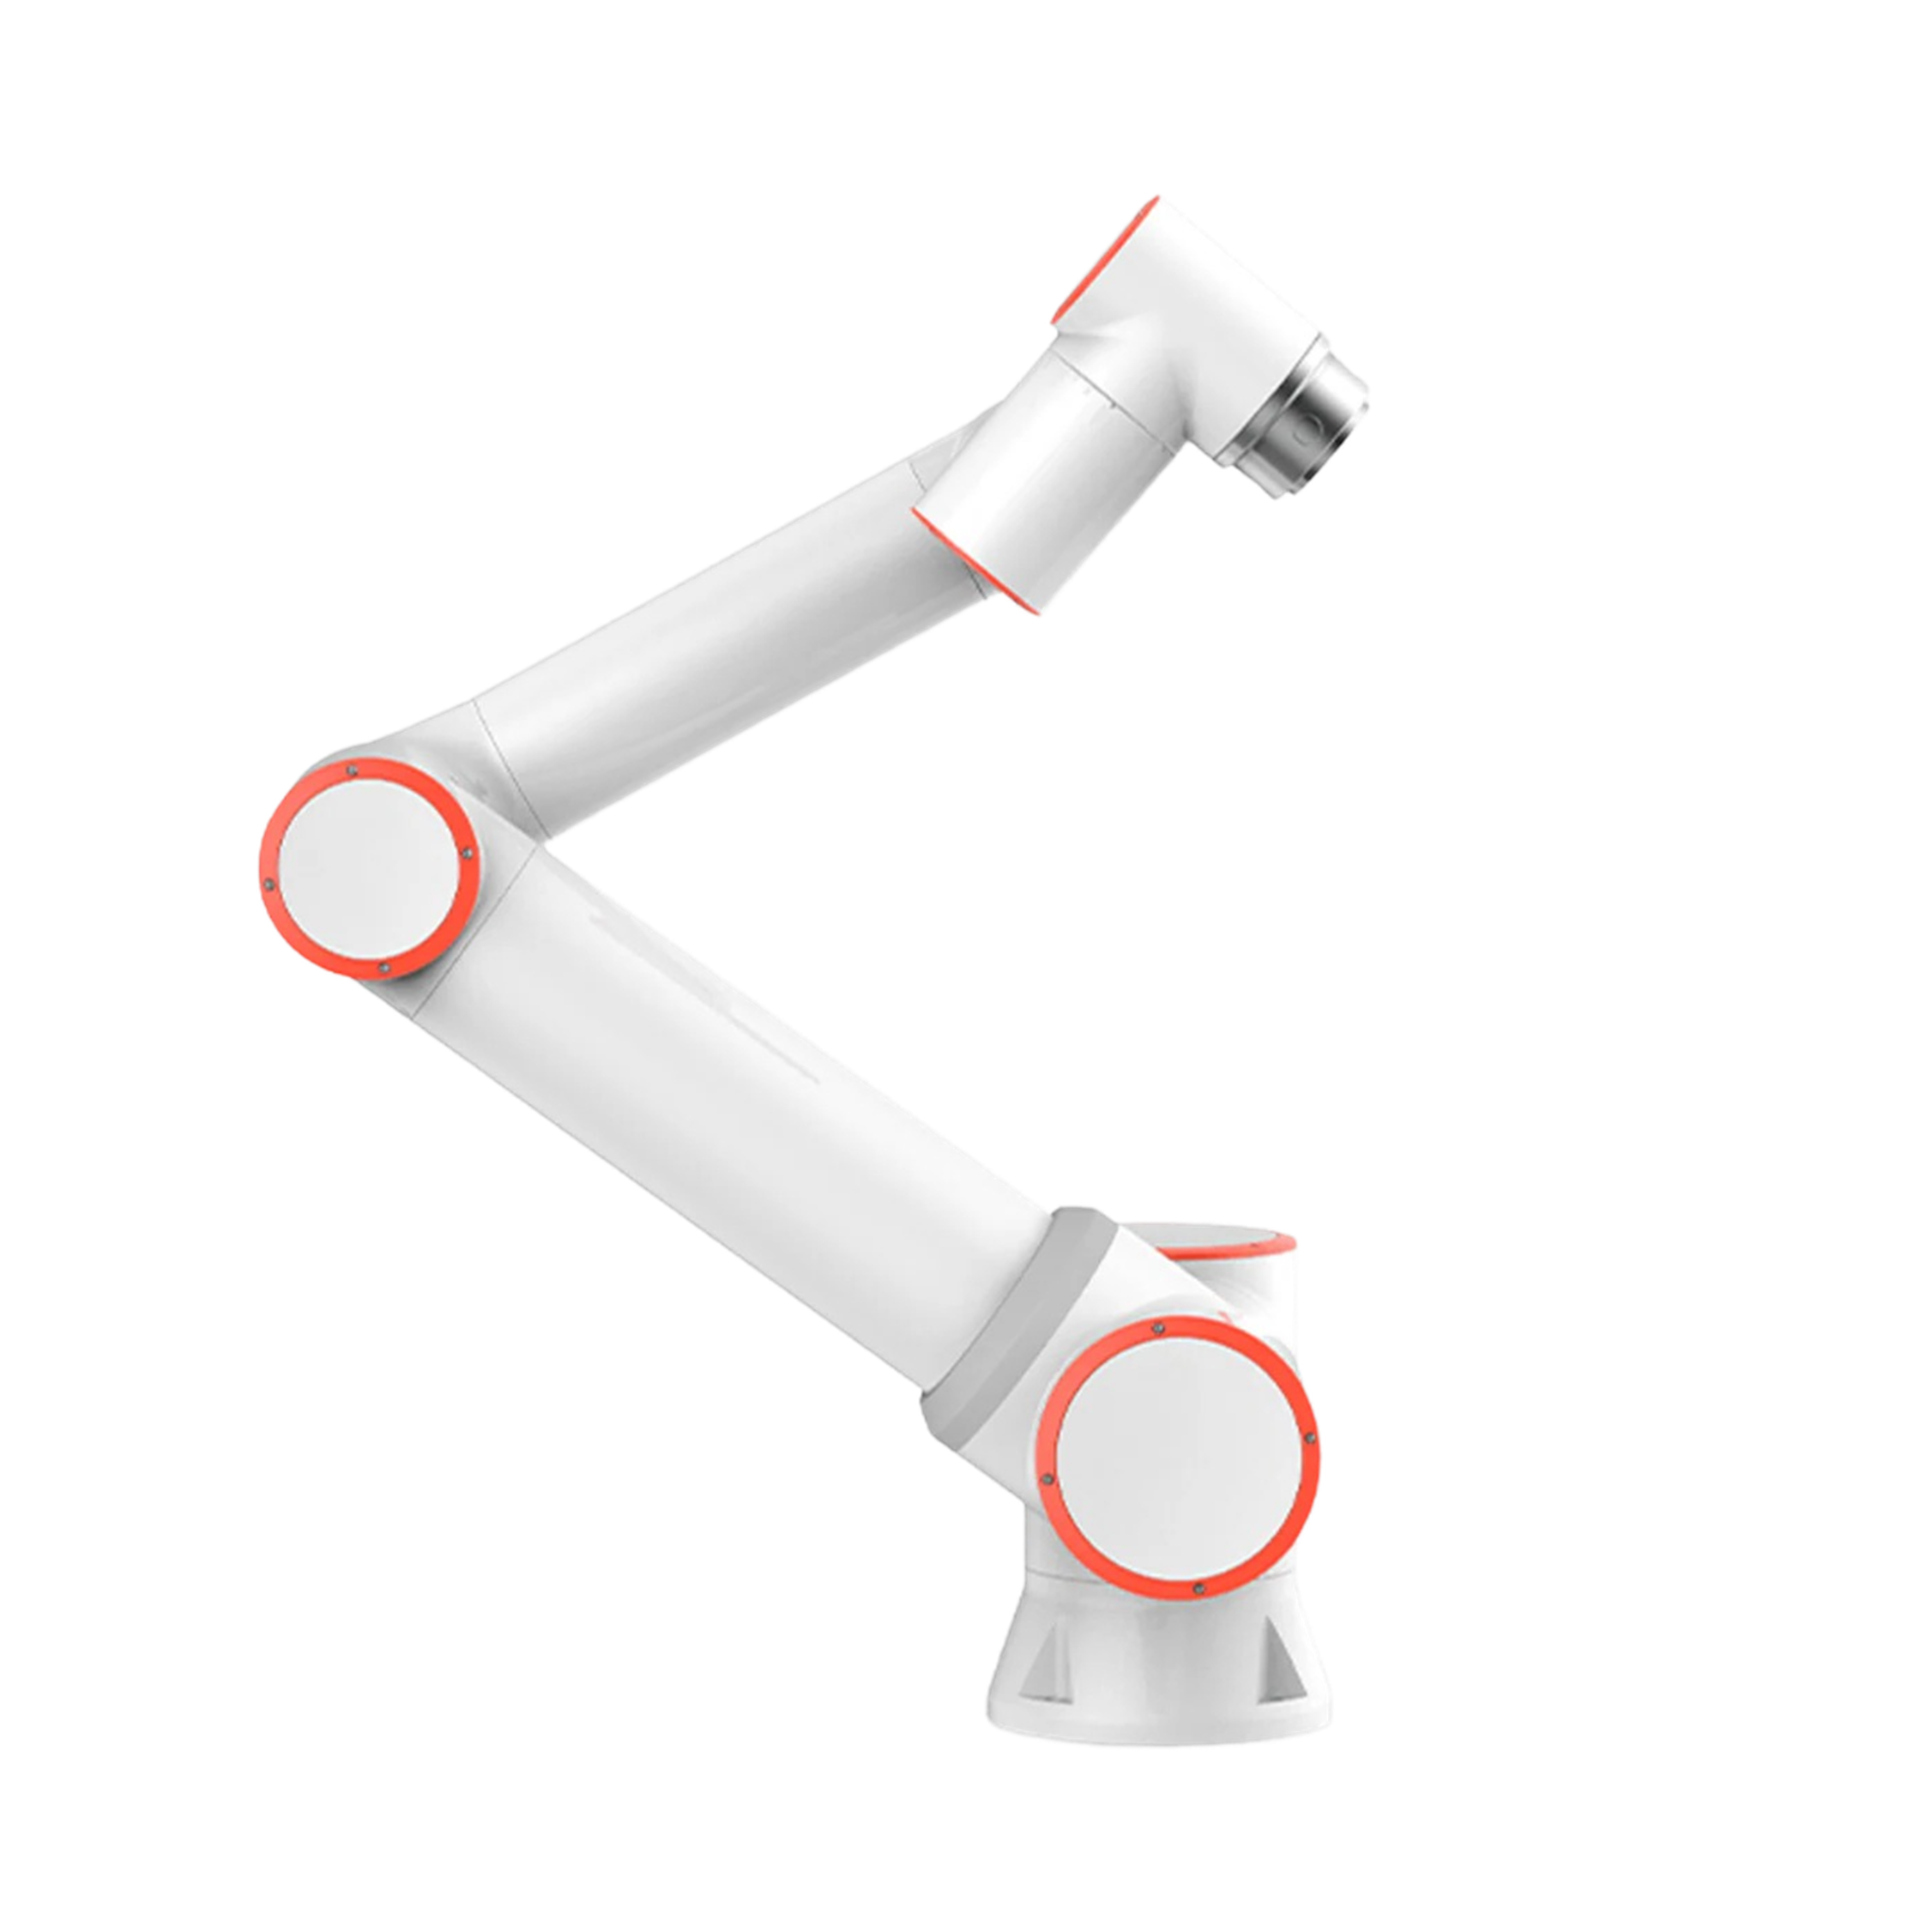
FAIRINO FR16 został zaprojektowany do zastosowań wymagających przenoszenia większych detali, ciężkich chwytaków lub rozbudowanego oprzyrządowania. Ten 6-osiowy robot współpracujący ma udźwig nominalny 16 kg i może przenosić ładunki do 20 kg. Przy zasięgu 1034 mm obejmuje typowe obszary robocze w obsłudze maszyn, montażu i paletyzacji, nie zajmując przy tym nadmiernej powierzchni. Powtarzalność ±0,03 mm zapewnia stabilne procesy i równą jakość produktu. Prędkości TCP do 2 m/s umożliwiają krótkie czasy cyklu, a elastyczne opcje montażu dają dodatkową swobodę przy projektowaniu i integracji systemu.
Przemysłowe interfejsy komunikacyjne ułatwiające integrację
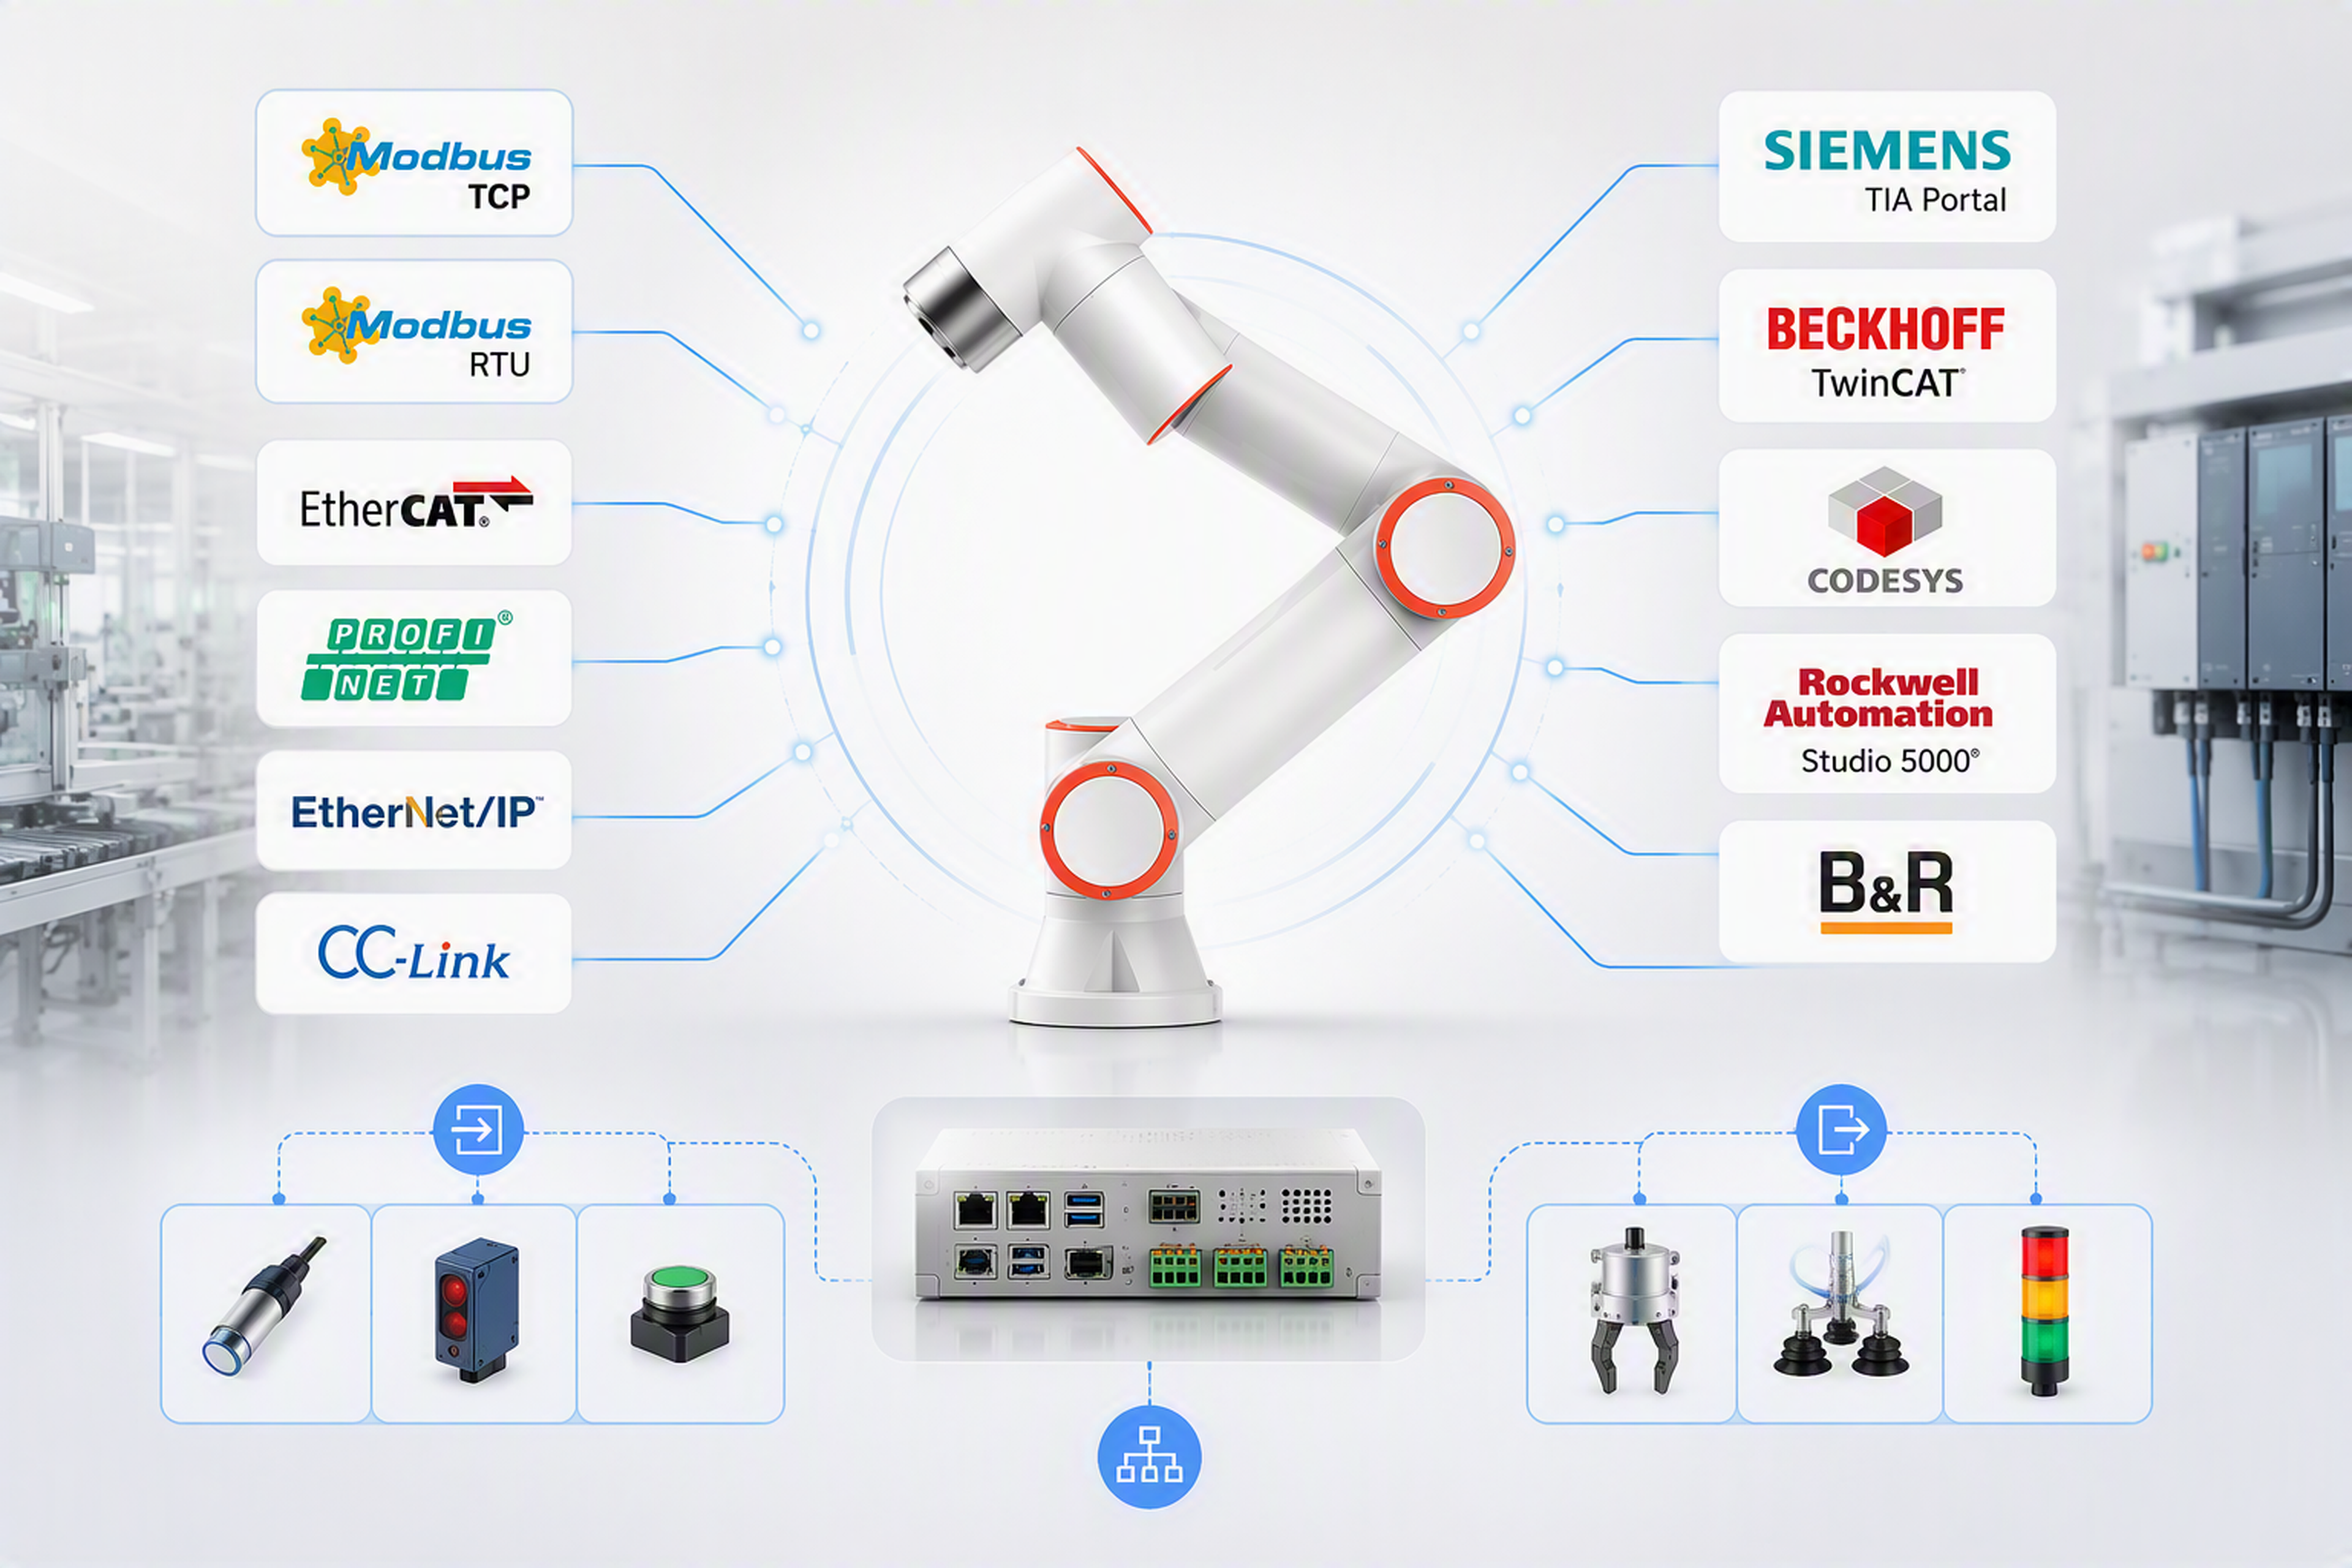
FAIRINO FR16 obsługuje wiele sprawdzonych standardów komunikacji przemysłowej, co umożliwia integrację z istniejącymi środowiskami automatyzacji. Standardowo dostępne są Modbus TCP, Modbus RTU i EtherCAT. Dodatkowo można zintegrować PROFINET, EtherNet/IP i CC-Link. Zapewnia to bezproblemowe połączenie z maszynami, systemami PLC i innymi komponentami automatyzacji. Zgodność z Siemens TIA Portal, Beckhoff TwinCAT, Codesys, Rockwell Studio 5000 i B&R ułatwia realizację projektów w różnych środowiskach sterowania. Rozbudowane wejścia i wyjścia cyfrowe oraz analogowe w sterowniku umożliwiają także bezpośrednie podłączenie czujników, chwytaków i urządzeń peryferyjnych.
Otwarta platforma programistyczna dla deweloperów
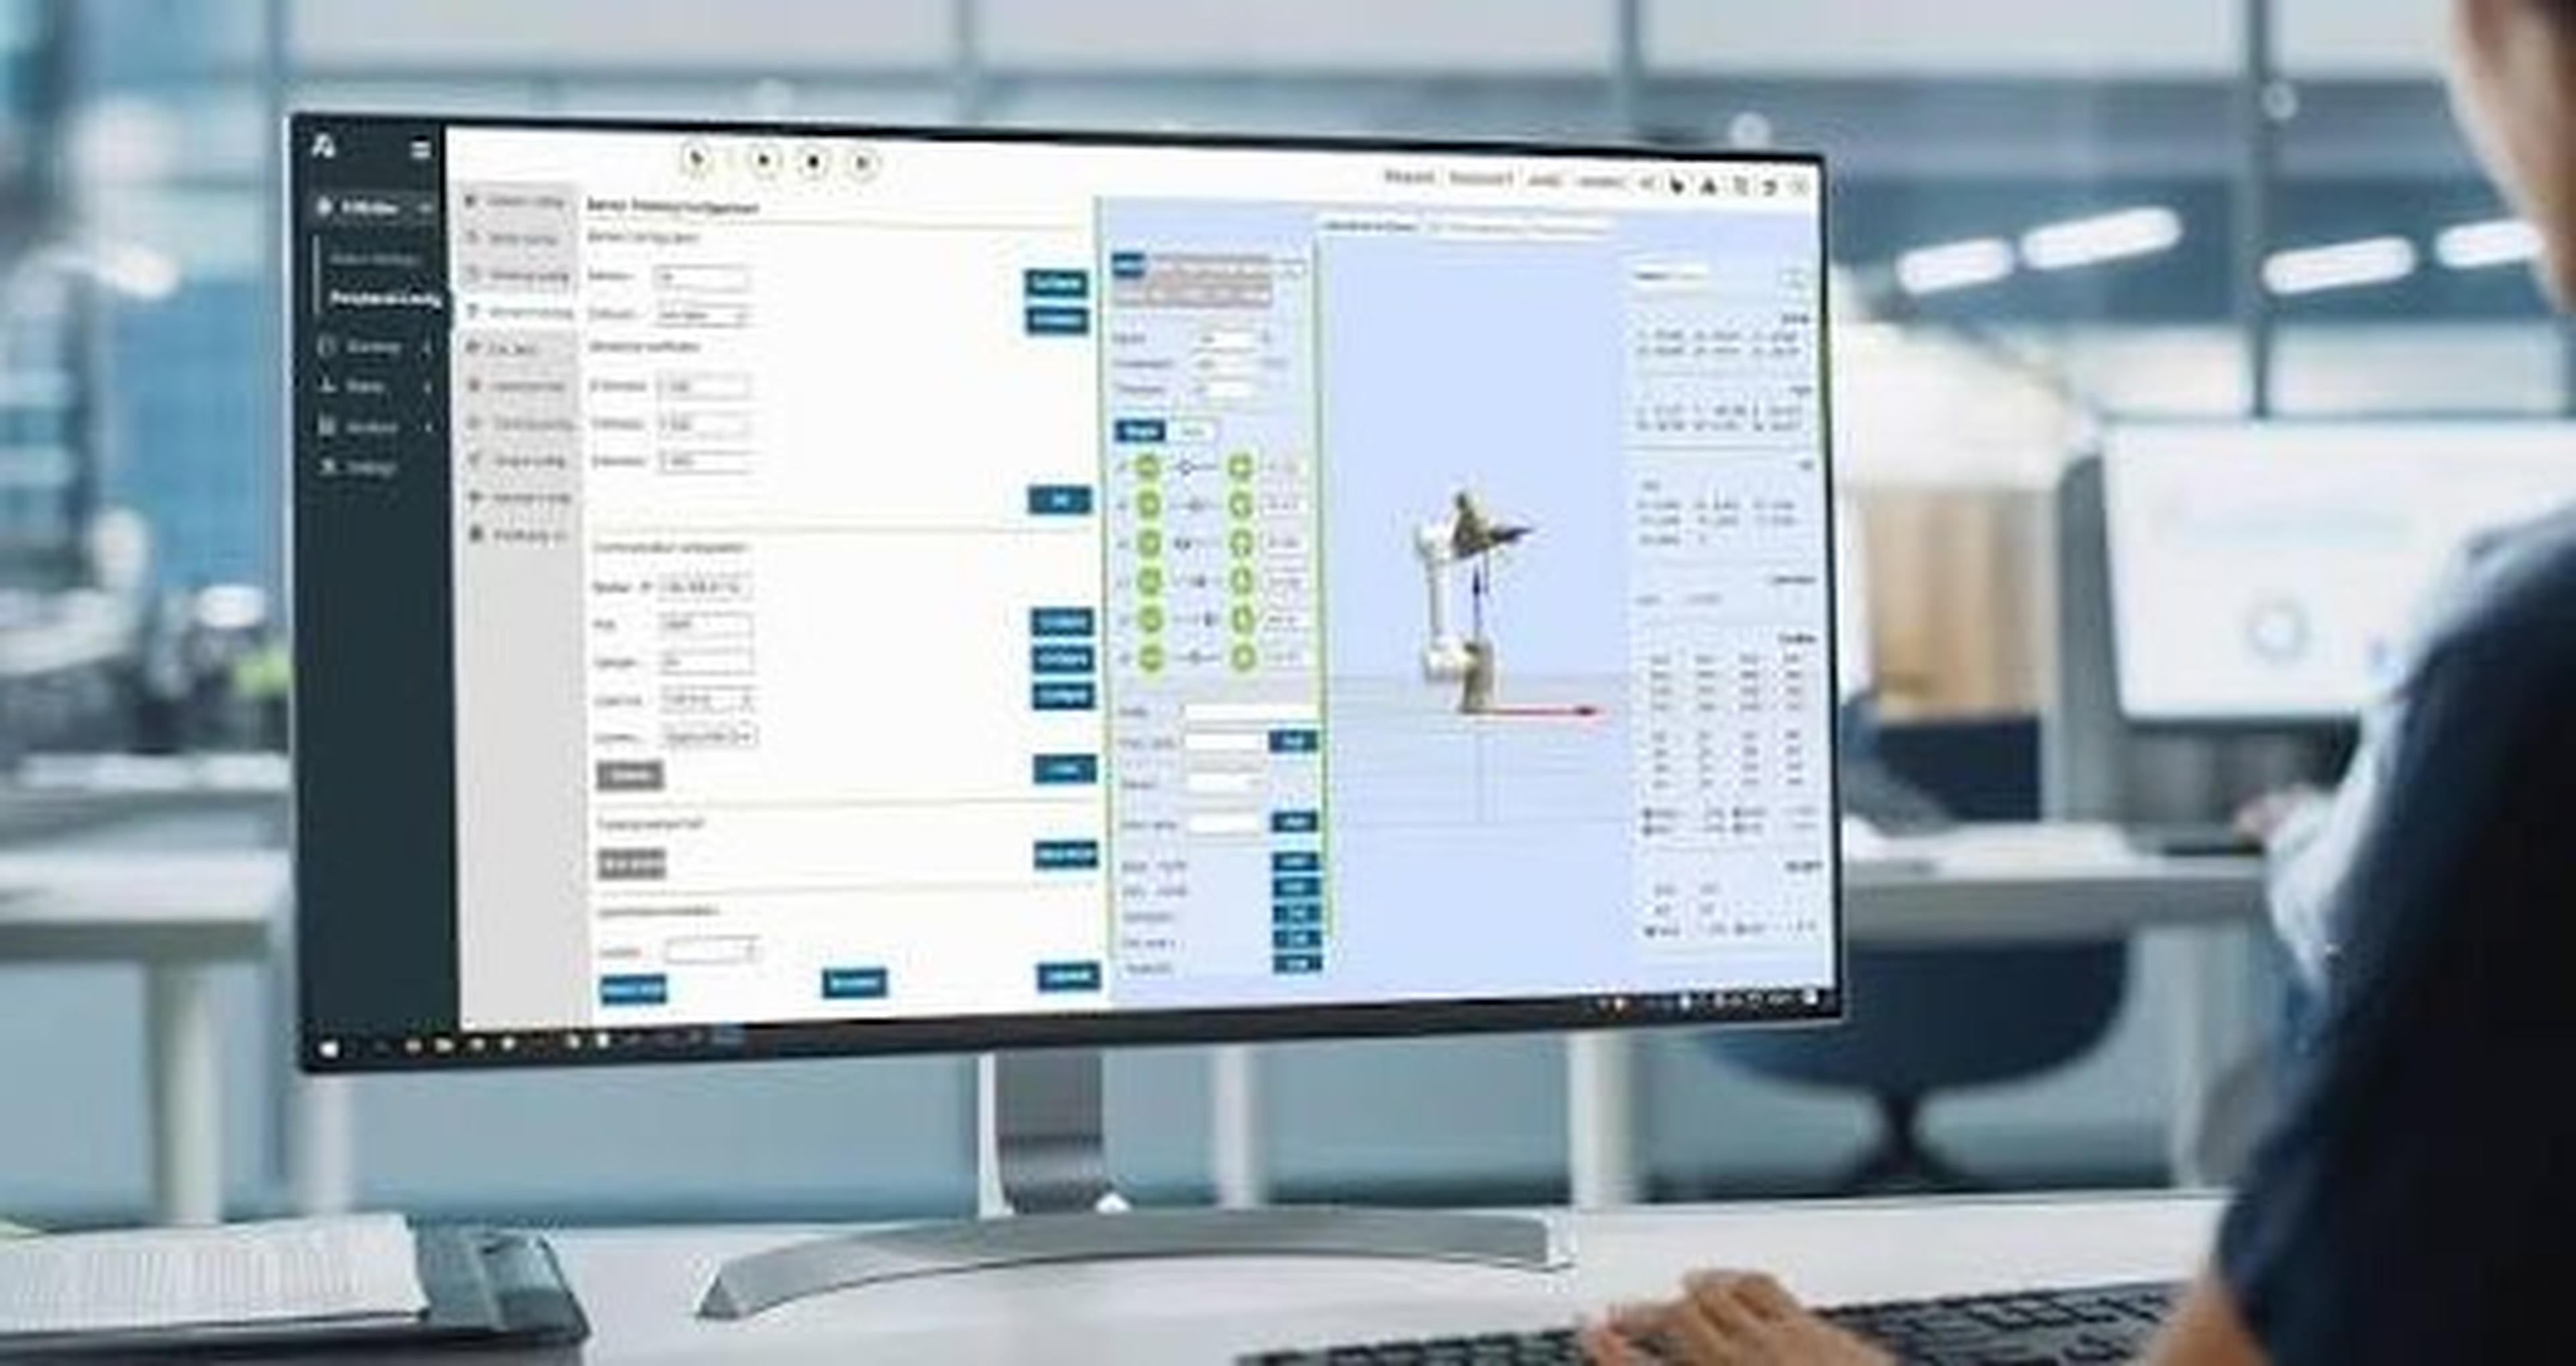
FAIRINO FR16 oferuje wiele możliwości programowania i dostosowywania systemu. Programy można tworzyć za pomocą panelu teach pendant, przeglądarkowego interfejsu webowego, narzędzi do programowania graficznego lub klasycznego tworzenia skryptów. Do zaawansowanych projektów integracyjnych dostępne są SDK dla Pythona, C++ i C#. System obsługuje również ROS i ROS2, co ułatwia realizację projektów badawczych, rozwiązań z zakresu widzenia maszynowego oraz aplikacji AI. Dzięki komunikacji TCP/IP, interfejsom webowym i łączności fieldbus robota można zintegrować z istniejącymi środowiskami programistycznymi. W efekcie FR16 sprawdza się zarówno w standardowych procesach produkcyjnych, jak i w indywidualnych rozwiązaniach automatyzacji robotyki.
Precyzyjna robotyka do zastosowań współpracujących
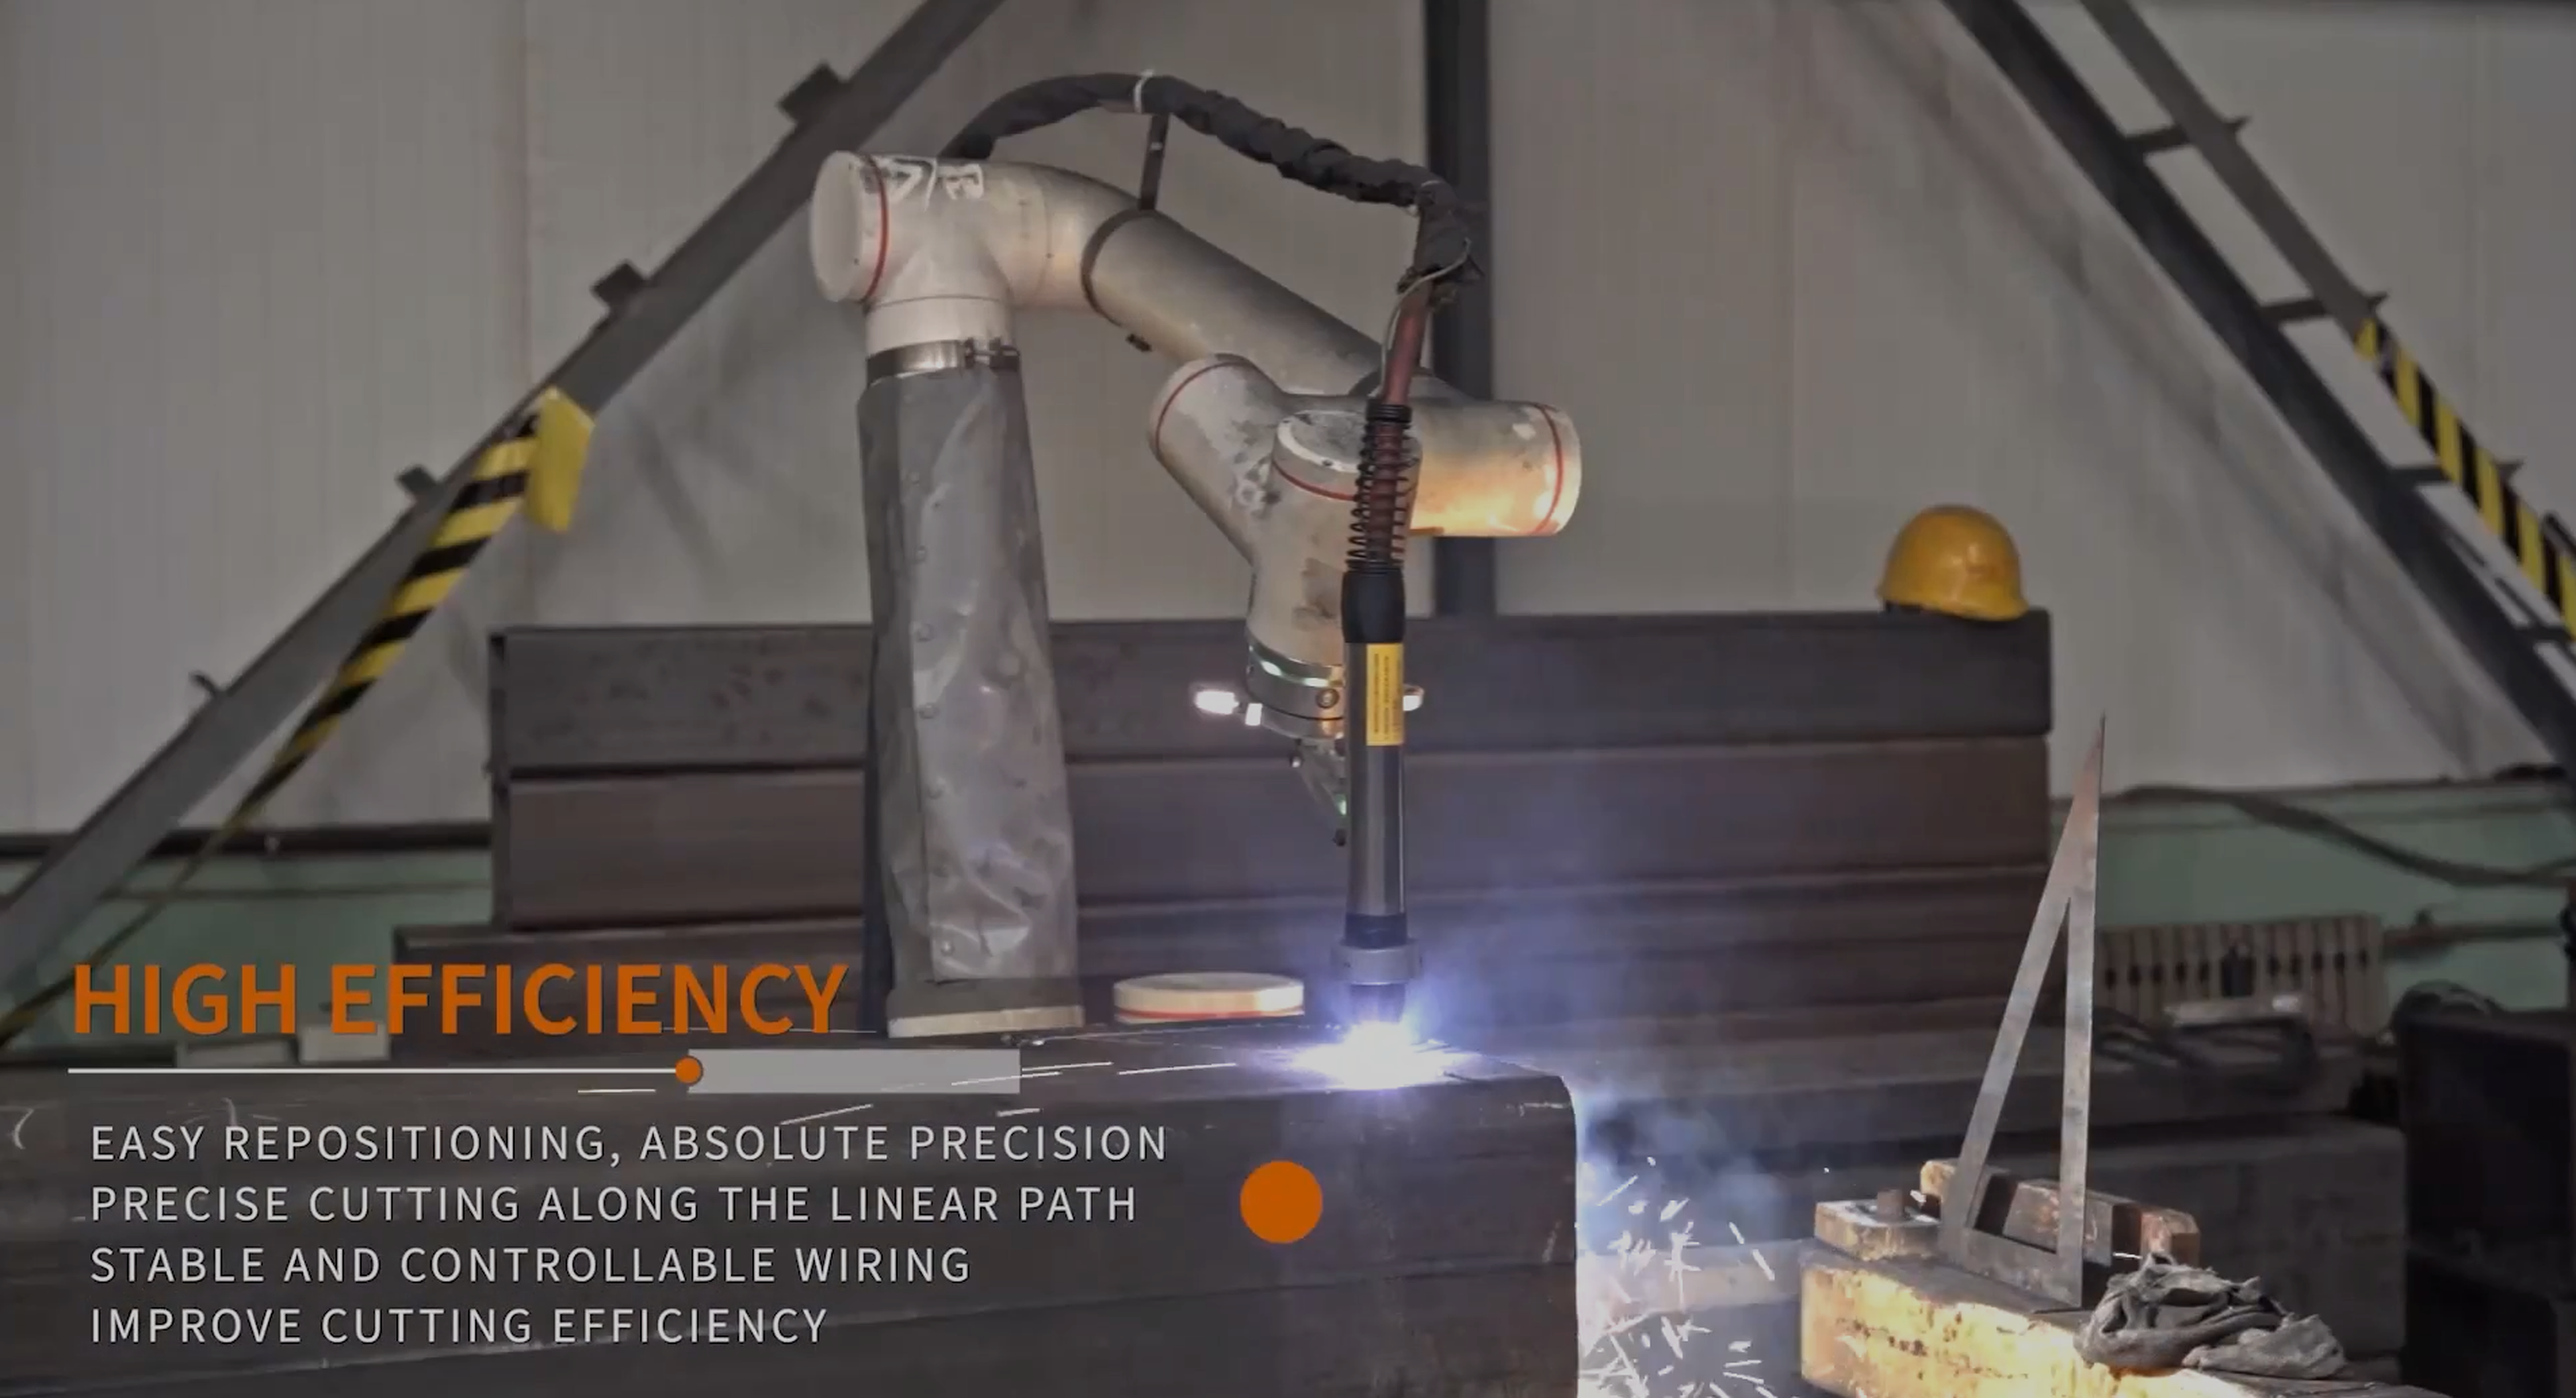
FR16 łączy koncepcję bezpieczeństwa współpracy z precyzyjnym sterowaniem ruchem. Zintegrowany monitoring momentu obrotowego oraz zamknięta regulacja momentu stanowią podstawę zastosowań, w których roboty i operatorzy pracują w tym samym otoczeniu. Technologia podwójnych enkoderów wspiera dokładne określanie pozycji osi i przyczynia się do dokładności przegubów na poziomie ±0,02 mm oraz powtarzalności ±0,03 mm. Robot jest standardowo chroniony w stopniu IP54, a opcjonalnie dostępny jest w wersji IP65. Dzięki temu można go stosować nie tylko w klasycznych zadaniach transportu i obsługi, ale także w bardziej wymagających środowiskach produkcyjnych i spawalniczych.
Od robota do kompletnego rozwiązania automatyzacji z RBTX
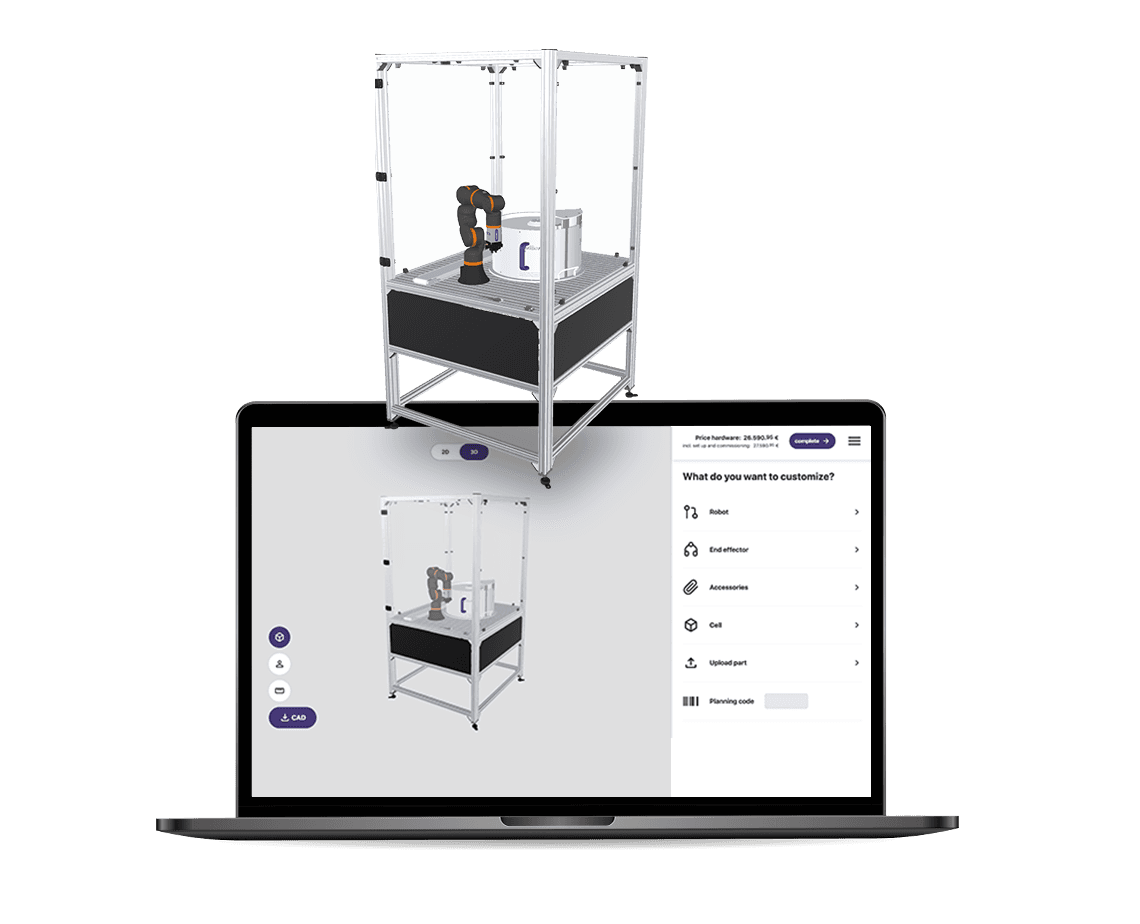
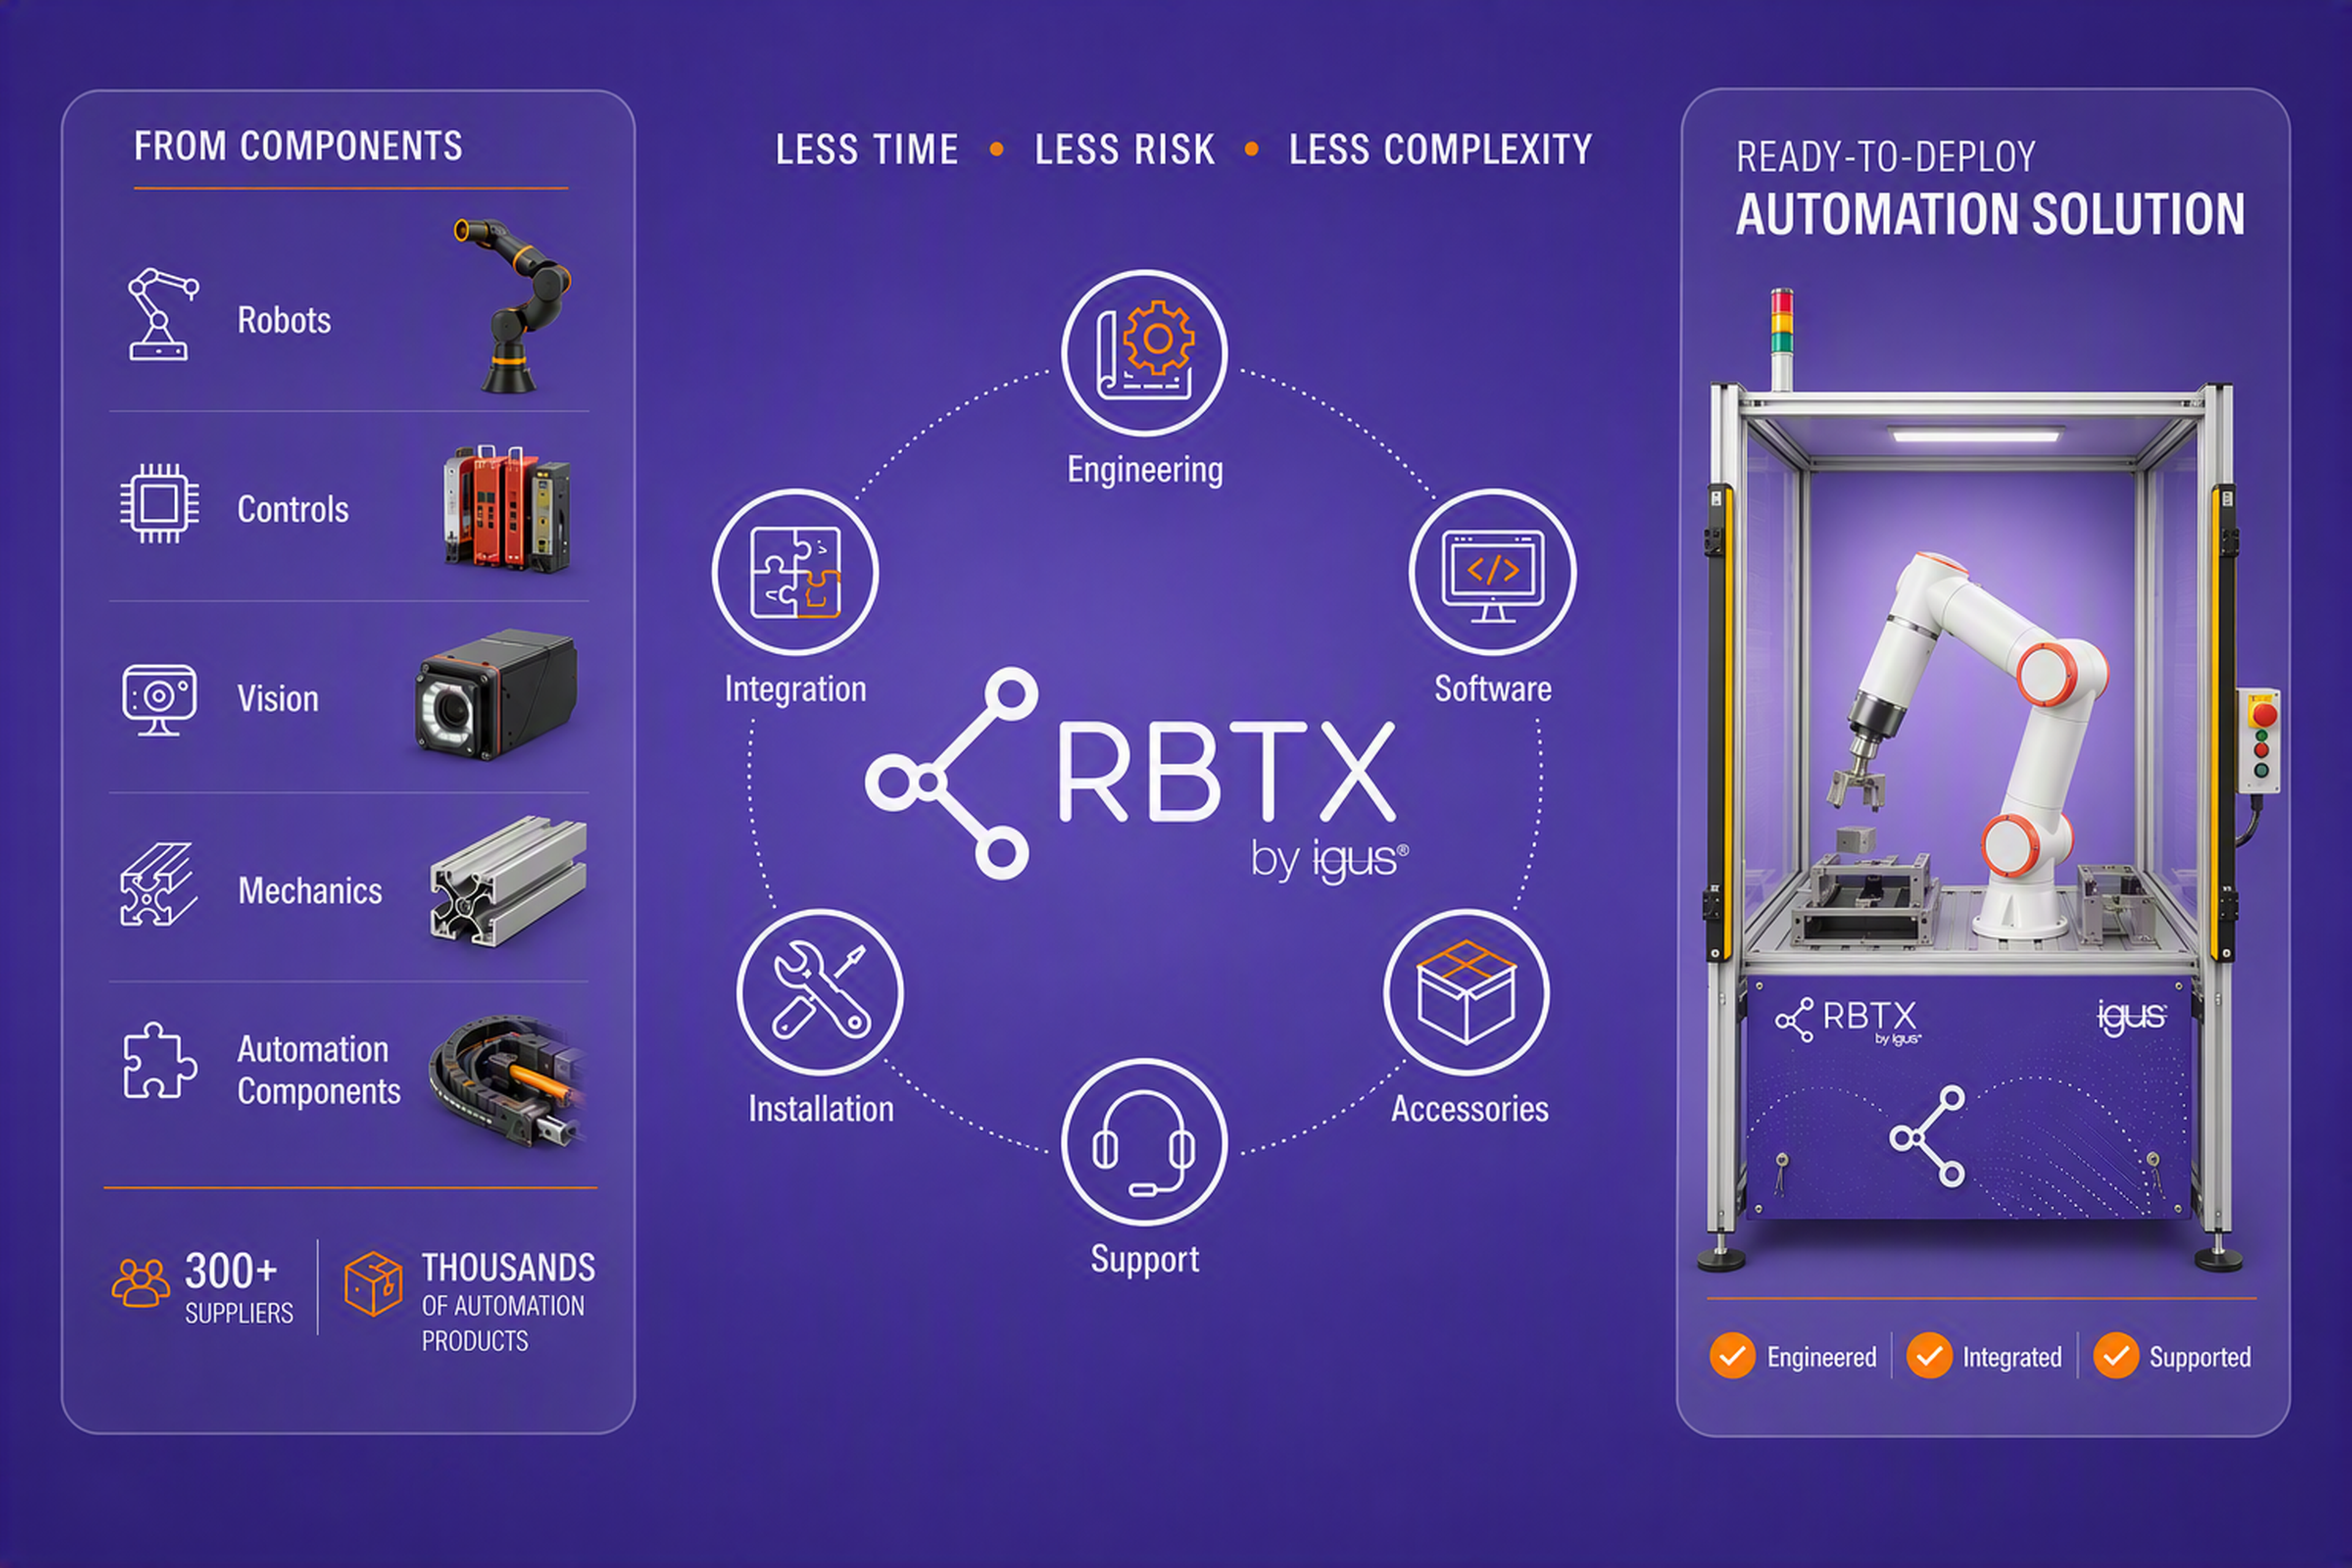
FAIRINO FR16 można wykorzystać nie tylko jako samodzielnego cobota, ale również jako podstawę kompletnych rozwiązań automatyzacji. Dzięki ekosystemowi RBTX robota można połączyć z kompatybilnymi chwytakami, systemami widzenia maszynowego, czujnikami siły i momentu, osiami liniowymi, komponentami bezpieczeństwa oraz dodatkowymi akcesoriami. Umożliwia to tworzenie dopasowanych aplikacji do obsługi maszyn, montażu, paletyzacji, kontroli jakości i transportu materiałów z wykorzystaniem wzajemnie dopasowanych komponentów. Jednocześnie otwarta architektura FR16 wspiera integrację tych systemów przez protokoły fieldbus, cyfrowe wejścia/wyjścia i interfejsy programistyczne. Użytkownicy korzystają z centralnej platformy do wyboru kompatybilnych komponentów i mogą stopniowo rozszerzać możliwości robota wraz ze zmieniającymi się wymaganiami automatyzacji.
Opłacalne rozwiązania zbudowane z RBTX
Zarezerwuj bezpłatną rozmowę wideo z naszymi ekspertami